JetArm: por qué una cámara de profundidad cambia dónde lleva la pinza
El brazo educativo de Hiwonder combina cámara Gemini Plus y Jetson. Reconocer un objeto y calcular una posición alcanzable son problemas distintos.
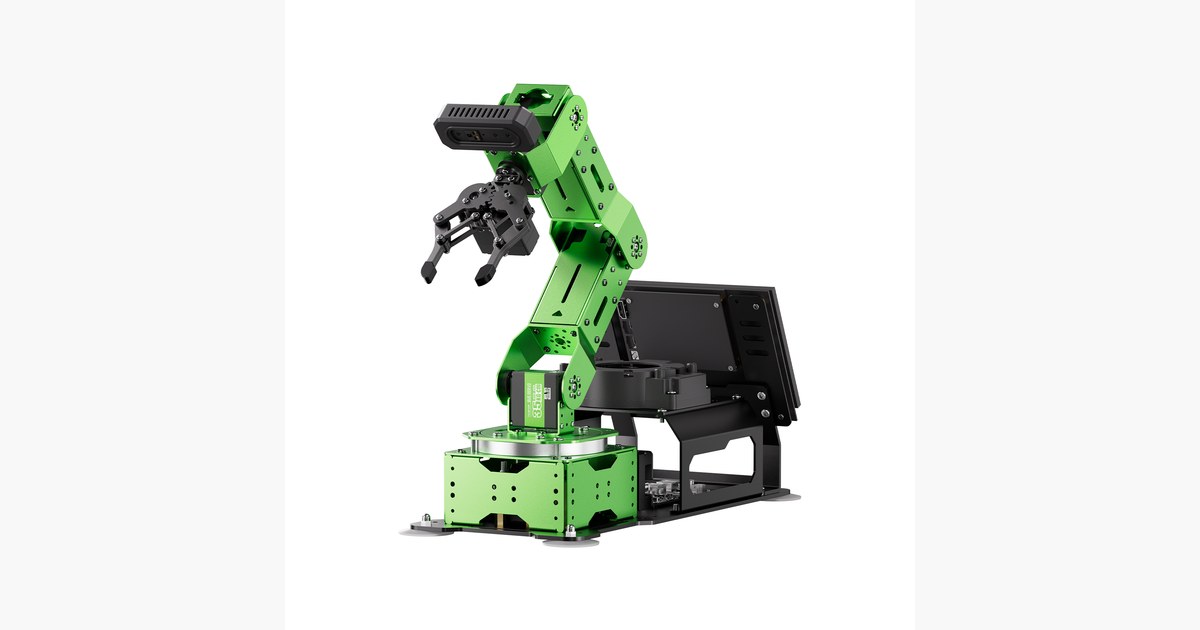
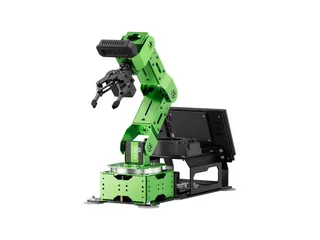
Reconocer un cubo en una imagen no indica todavía dónde debe colocarse una pinza. Hay que relacionar píxeles, distancia y posición del brazo. JetArm de Hiwonder incorpora una cámara de profundidad en una plataforma educativa para explorar precisamente esa cadena.
La ficha comercial especifica cámara Gemini Plus y opciones Jetson Nano, Orin Nano y Orin NX. La tabla distingue Ubuntu 20.04 con ROS Noetic y Ubuntu 22.04 con ROS Humble. Los servicios de voz y algunos ejemplos multimodales dependen de versión y accesorios; el conjunto de seis micrófonos figura como opcional.
Saber qué significa un punto de la imagen
Una actividad puede detectar primero un objeto con el brazo detenido, comprobar la distancia y solo después ejecutar una aproximación lenta. La misma etiqueta de objeto en dos puntos de la mesa exige dos posiciones distintas. Verificar esa relación permite distinguir un fallo de percepción de otro de movimiento.
La guía de calibración de cámara de OpenCV explica parámetros internos y distorsión. Es una referencia para comprender la imagen; no sustituye la calibración entre cámara y brazo ni los archivos específicos del kit. La posición del sensor y la herramienta también intervienen al traducir una observación en una trayectoria.
El fabricante publica modelos de clasificación y seguimiento, además de ejemplos de recogida. Una demostración con objetos preparados no garantiza que cualquier pieza, reflejo o fondo vaya a producir una lectura útil. Para una prueba comparativa conviene mantener objeto e iluminación y modificar una variable cada vez.
El ArmPi FPV utiliza otra cámara y otra plataforma de control. La profundidad de JetArm puede cambiar el dato disponible para localizar un objeto; sus ejemplos no deben copiarse suponiendo sensores equivalentes.
Puede consultarse la ficha de JetArm para identificar controlador y cámara. Su valor educativo aparece al hacer visible lo que suele quedar entre bastidores: cómo una detección se convierte en coordenadas que el brazo puede alcanzar.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.