JetRover: escoger el chasis antes de practicar manipulación móvil
JetRover combina un brazo de seis grados de libertad con tres tipos de chasis. Qué cambia entre mecanum, Ackermann y orugas al preparar ejercicios ROS.
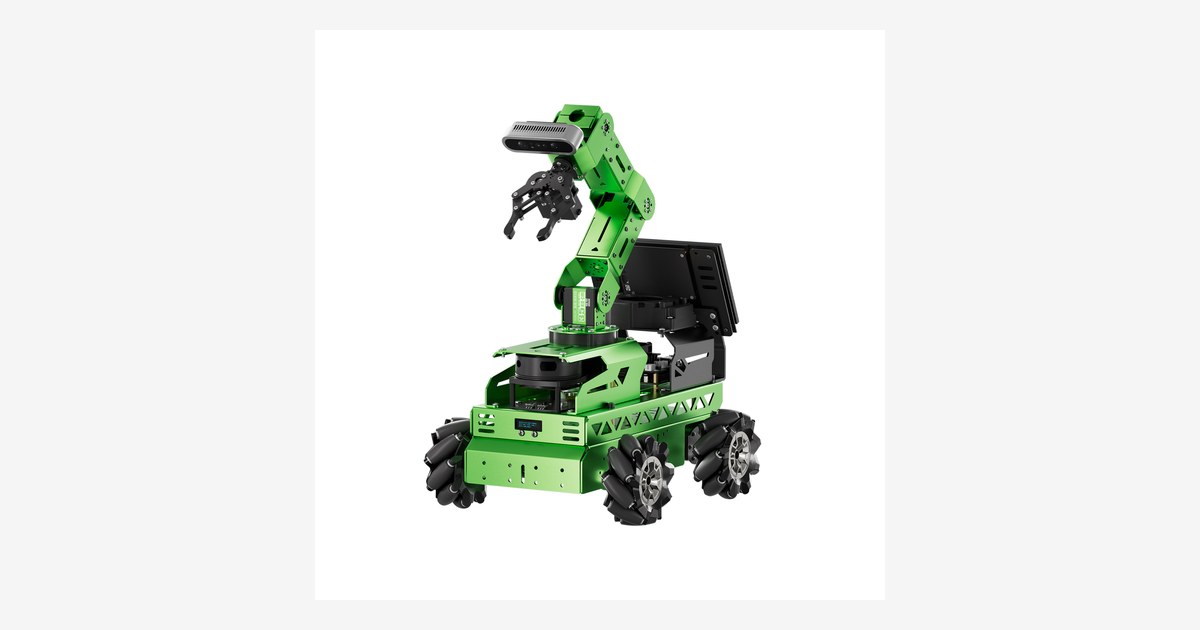
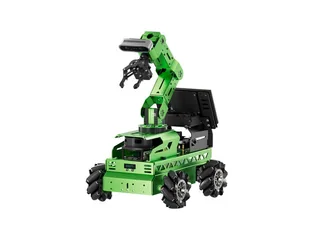
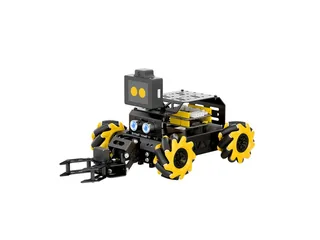
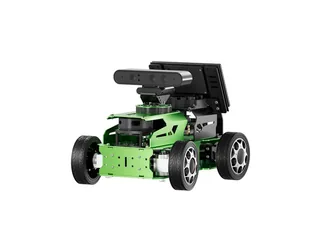
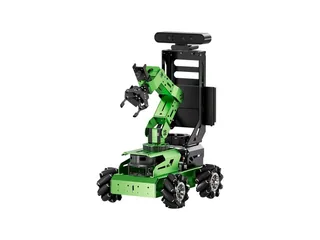
El Hiwonder JetRover une un brazo de seis grados de libertad a tres bases posibles: M1 con ruedas mecanum, A1 con dirección Ackermann y T1 con orugas. La elección cambia las maniobras que se podrán estudiar, aunque la gama comparta recursos de percepción y manipulación.
La ficha distingue también controladores Jetson Nano, Orin y Raspberry Pi 5. Relaciona distintas configuraciones con ROS Melodic o ROS 2 Humble. Comprar el nombre JetRover sin fijar chasis y ordenador deja abiertas decisiones esenciales del curso.
Llegar a la pieza con una postura repetible
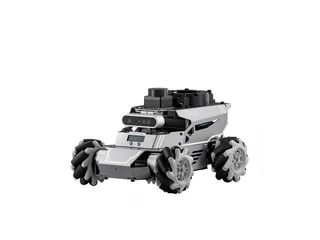
Las ruedas mecanum permiten desplazamiento lateral; Ackermann necesita describir curvas; una base de orugas gira con otra interacción con el suelo. Para una práctica de recogida, esas diferencias modifican cómo se coloca el brazo frente al objeto.
Diseña primero una escena fija, con una pieza y una marca de parada. Prueba el agarre con la base quieta. Después añade un recorrido y observa cuánto cambia la posición final. Este orden ayuda a separar un error de navegación de uno de percepción o manipulación.
La documentación de ROS 2 describe sus plataformas de instalación. La imagen y los paquetes de Hiwonder deben corresponder al controlador elegido; no basta con instalar una distribución reciente para reproducir un tutorial de otra versión.
Inventario del kit y funciones con IA
La oferta de referencia selecciona Standard Kit / Without Controller / Mecanum Wheel. Excluye el controlador de alto nivel. LiDAR, cámara, pantalla y herramientas deben comprobarse en la lista de esa variante.
Hiwonder anuncia integraciones con modelos generativos en determinados kits. Antes de utilizarlas, hay que identificar servicio, conexión y credenciales requeridos en el tutorial; la demostración comercial no acredita funcionamiento local de todas las funciones ni costes incluidos.
En robots educativos, JetRover sirve para unir movilidad y agarre en un proyecto con preparación. Su interés para hogar es experimentar, no trasladar una escena de laboratorio directamente a tareas domésticas sin adaptar sensores, recorridos y puntos de recogida.
La ficha de la tienda internacional publica 779,99 USD para la variante «Standard Kit / Without Controller / Mecanum Chassis». La cifra en dólares no acredita stock, envío a España ni el coste final de importación; comprueba esas condiciones para tu dirección antes de pedirlo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.