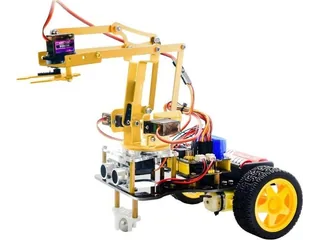
Little Turtle V3: qué aprende un coche cuando gira su sensor de distancia
El KS0464 combina dos ruedas, servo y ultrasonidos. Explorar varias direcciones permite entender una regla de evitación sin confundirla con un mapa.
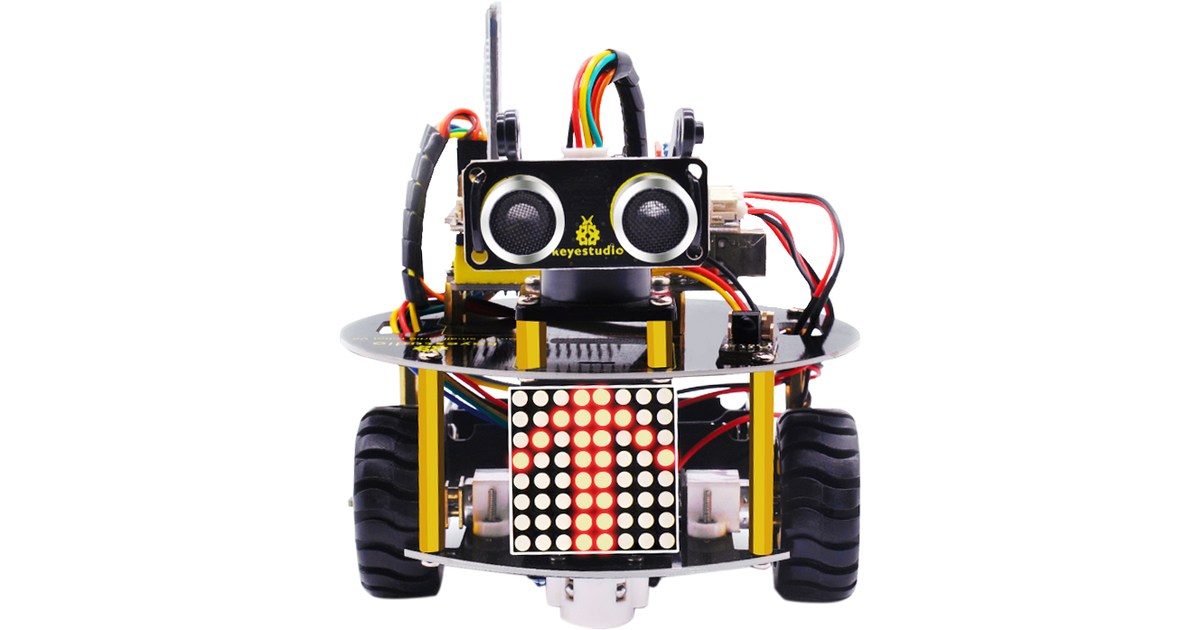
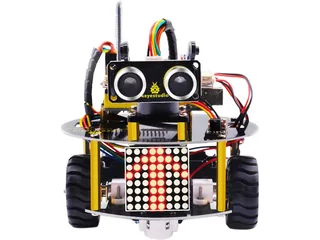
Little Turtle V3 permite estudiar una idea sencilla: mirar en otra dirección antes de decidir hacia dónde avanzar. El robot de Keyestudio combina dos ruedas motrices con un sensor ultrasónico montado sobre un servo. Su manual ofrece proyectos progresivos para montar y programar el vehículo.
La documentación del KS0464 [en] identifica una placa V4.0 compatible con UNO, expansión con conectores, sensor de línea, mando infrarrojo, Bluetooth y matriz LED de 8 por 8. Los ejercicios van desde encender una luz hasta integrar diferentes modos de control.
Girar el sensor cambia la medida disponible
Un sensor frontal detecta distancia en la dirección a la que apunta. El servo permite orientarlo a los lados. Un programa puede tomar lecturas en posiciones definidas y elegir una acción a partir de esa comparación.
La biblioteca Servo de Arduino [en] permite controlar una posición del servo. La orden de ángulo y la lectura de distancia son datos distintos: uno solicita una orientación y otro observa el entorno. Combinarlos es una actividad de programación, no una función que aparezca por conectar las piezas.
Una prueba inicial puede mantener las ruedas detenidas mientras el sensor cambia de posición. Después se presentan superficies en varios puntos y se comparan las lecturas. Así se puede observar si el programa está utilizando la dirección que se esperaba.
Una regla de evitación no construye un mapa
Cuando el robot encuentra una distancia inferior a un umbral, un ejemplo puede pedir que se detenga y examine otro lado. Esa regla permite realizar una conducta sencilla dentro de un escenario preparado. No identifica todos los objetos de una habitación ni planifica automáticamente un trayecto completo.
El manual también propone seguimiento por ultrasonidos. Mantener cierta relación con una medida de distancia no equivale a reconocer y seguir a una persona concreta. La superficie que devuelve la señal y la posición relativa condicionan el comportamiento.
Los sensores de línea aportan otra tarea: observar una referencia sobre el suelo y corregir la marcha. Interesa probar cada modo antes de unirlos, porque pueden necesitar reglas y condiciones distintas. Un giro que funciona sobre una línea no resuelve necesariamente un obstáculo situado fuera de ella.
El montaje y el control se revisan por versión
Keyestudio presenta el kit como un montaje sin soldadura y ofrece código y recursos. Hay que utilizar los documentos de KS0464 y comprobar la lista del paquete comprado. Las aplicaciones y módulos Bluetooth deben revisarse en el teléfono que se vaya a utilizar, en lugar de asumir que un manual histórico garantiza todas las plataformas actuales.
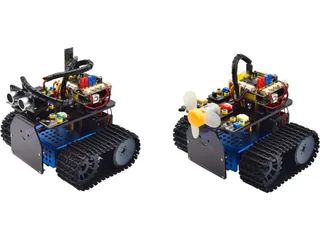
La matriz puede mostrar el modo o una acción mediante dibujos. Es una forma de visualizar el programa mientras se observa el robot. Little Turtle V3 amplía los robots educativos con un vehículo de sensores orientables. El catálogo de robots permite compararlo con chasis de orugas y coches que llegan preparados.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.