Mini Tank V3: aprender a comparar sensores mientras se controlan dos orugas
El KS0526 de Keyestudio reúne orugas, sensores y matriz LED. Una actividad con luz permite separar lectura, decisión y movimiento.
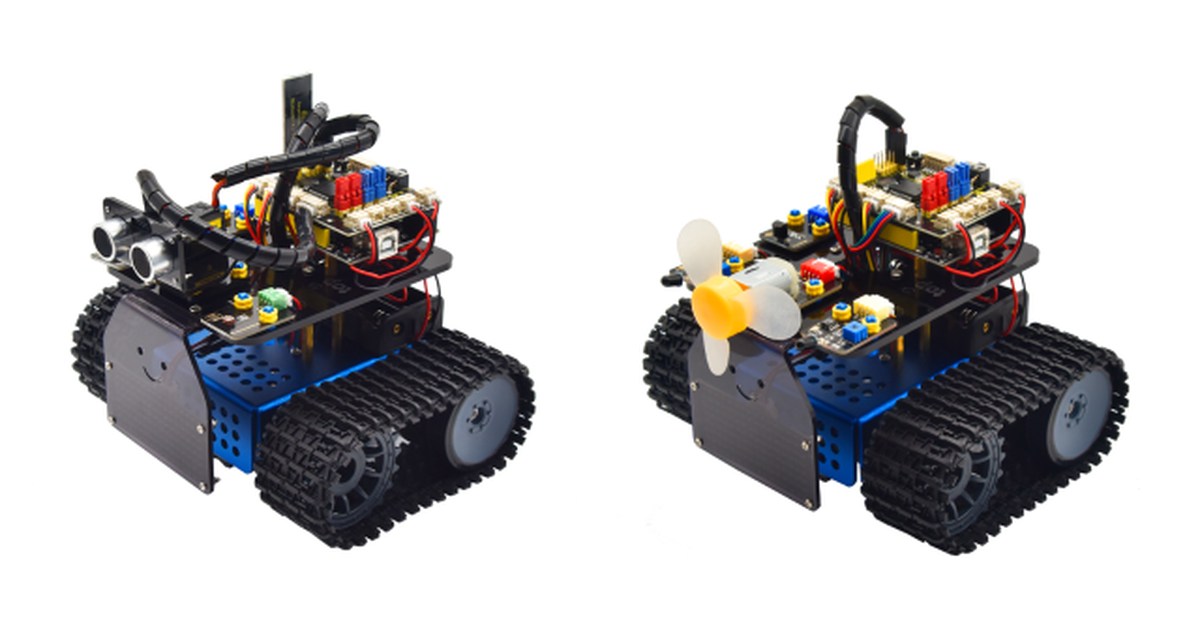
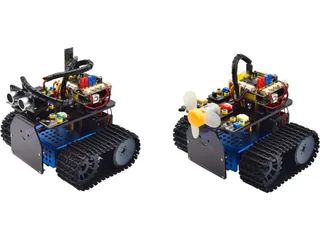
Mini Tank V3 convierte un chasis de dos orugas en un proyecto de lectura de sensores y control. El kit KS0526 de Keyestudio utiliza una placa compatible con Arduino y módulos que se pueden probar por separado. Una actividad de seguimiento de luz permite observar cómo dos medidas se convierten en una decisión de giro.
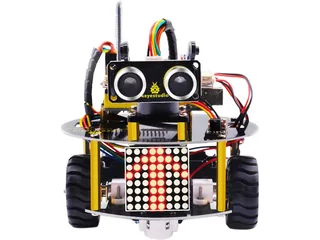
El manual del fabricante [en] incluye dos fotorresistencias, sensores de línea, ultrasonidos, mando infrarrojo y Bluetooth. También describe una matriz LED de 8 por 16 para mostrar dibujos. Las dos baterías 18650 indicadas para el chasis deben aportarse aparte.
Dos lecturas permiten comparar lados
Una fotorresistencia cambia su respuesta con la iluminación. Colocar una a cada lado proporciona dos entradas que el programa puede comparar. Si la regla interpreta que hay más luz a un lado, puede ordenar un movimiento distinto de cada oruga.
La referencia oficial de Arduino sobre lecturas analógicas [en] explica que el programa obtiene un valor asociado al voltaje de entrada. Ese número no identifica por sí solo qué objeto produce luz ni cuál es el destino de un recorrido. La regla del proyecto le da significado.
Un ejercicio útil consiste en observar primero los valores con el vehículo detenido. Después se cambia la iluminación y se comprueba qué decisión tomaría el programa. Al activar los motores se añade otra variable: el propio desplazamiento cambia la situación que ven los sensores.
Las orugas necesitan órdenes coordinadas
La dirección depende de combinar el movimiento de los dos lados. La placa de control de motores permite actuar sobre ellos sin alimentarlos directamente desde una salida de la placa principal. El manual incluye pruebas de movimiento y ajuste de velocidad.
Las orugas aportan una mecánica diferente a la de un coche de ruedas, pero no garantizan que el robot pueda salvar cualquier obstáculo. El montaje y la superficie influyen en el desplazamiento. Conviene empezar en un escenario sencillo y observar qué ocurre antes de mezclar todas las actividades.
Los ejercicios de línea y distancia utilizan otras entradas. Un programa puede alternar modos, pero hay que definir qué regla tiene prioridad cuando varias condiciones aparecen a la vez. Esa decisión forma parte del aprendizaje de control.
Una matriz permite explicar el estado
Los dibujos de la pantalla pueden mostrar el modo seleccionado o una fase del programa. Mostrar una expresión no significa que el robot reconozca emociones: es una salida programada. Puede utilizarse para hacer visible una decisión que de otro modo solo se observaría cuando el vehículo gira.
Mini Tank V3 encaja entre los robots educativos para quien quiere montar y modificar ejercicios. El catálogo permite compararlo con robots ya ensamblados. No se toma el coste de una pieza suelta como precio de todo el kit, ni se utiliza una demostración de sensor como prueba de capacidad para una aplicación real de seguridad.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.