KS0520: llevar un brazo robótico sobre una base móvil cambia la secuencia
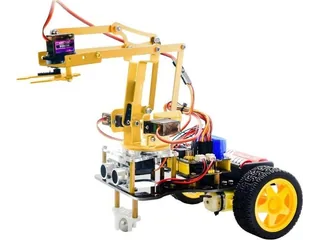
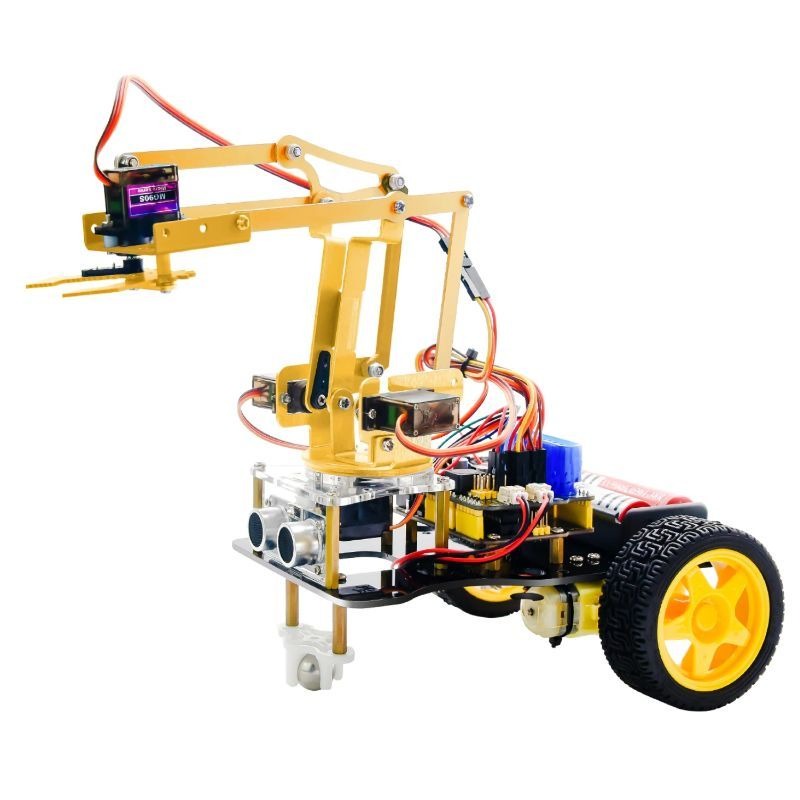
El kit KS0520 combina dos ruedas motrices y un brazo de cuatro servos. Desplazarse y manipular son tareas distintas que el programa debe coordinar.
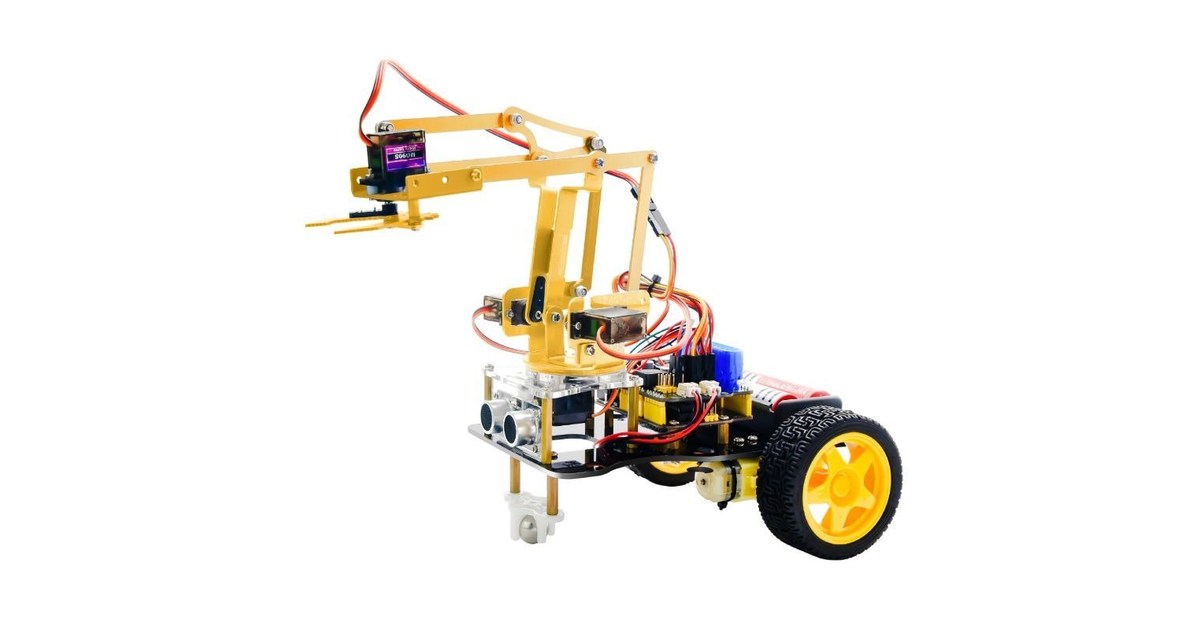
KS0520 combina una base móvil y un brazo articulado para explorar dos tareas que deben coordinarse. El kit de Keyestudio permite montar un vehículo, un brazo o la combinación de ambos. La construcción completa puede desplazarse hasta un lugar y ejecutar una secuencia de manipulación preparada.
La guía del fabricante [en] identifica dos motores de ruedas, cuatro servos para el brazo y una placa compatible con Arduino Uno. También incluye ejemplos de control por mando y comunicación Bluetooth.
Acercarse no es lo mismo que alcanzar un objeto
La base cambia la posición del conjunto sobre el suelo. El brazo modifica la posición de la pinza respecto a esa base. Para preparar una acción, el programa necesita relacionar ambas partes.
Una secuencia que funciona con el vehículo colocado manualmente ante un objeto puede necesitar otra preparación después de desplazarse. La distancia y la orientación alcanzadas influyen en dónde queda el objeto respecto a la pinza.
El sensor ultrasónico aporta una lectura de distancia dentro de sus condiciones de trabajo. No identifica por sí solo la forma de todos los objetos ni entrega un modelo tridimensional completo para planificar una recogida.
El montaje fija qué significa cada orden
El manual incluye un procedimiento de ajuste e instalación del brazo. La posición inicial del servo y la orientación de la pieza determinan qué postura produce después una orden del programa.
La biblioteca oficial Servo de Arduino [en] proporciona recursos para accionar estos motores. Es una interfaz de control; la geometría y el montaje del kit siguen definiendo el efecto físico de cada instrucción.
Comprobar un movimiento corto de cada articulación ayuda a identificar esa relación. Después se pueden combinar acciones, observando el recorrido de la pinza y su posición respecto a la base.
Reproducir una secuencia no exige reconocer cualquier objeto
La documentación contempla funciones de memoria y repetición de acciones. Permiten preparar una rutina de posiciones dentro de un montaje. No equivalen a un sistema que reconozca de forma general objetos nuevos y calcule automáticamente cómo agarrarlos.
Para una actividad puede colocarse un objeto en una posición conocida y estudiar qué cambia al moverlo ligeramente. Esa comparación ayuda a entender la diferencia entre repetir una trayectoria y utilizar información nueva del entorno.
También se puede observar cuánto influye una variación del recorrido de la base. Una orden de motor durante un tiempo no garantiza alcanzar siempre la misma posición. Separar primero desplazamiento y manipulación hace más comprensible la coordinación posterior.
Los recursos de la guía corresponden a una referencia concreta. No se trasladan sus conexiones a otros kits de brazo por compartir un número parecido de articulaciones. Las aplicaciones y sus versiones deben verificarse al recuperar una unidad.
KS0520 aporta un ejemplo accesible de manipulación móvil dentro de los robots educativos. En el catálogo se recoge como una sola plataforma física, con sus opciones de montaje y sus límites identificados.
Fuentes
- Keyestudio — manual completo de KS0520 [en]
- Arduino — biblioteca oficial Servo [en]
- Imagen: www.voltaat.com — 4DOF Robot Arm Car KS0520
Imagen del modelo KS0520: presentación de producto de Voltaat.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.