KXR-L2: un humanoide para aprender a modificar su estructura
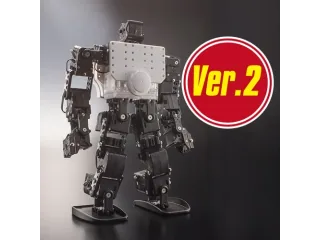
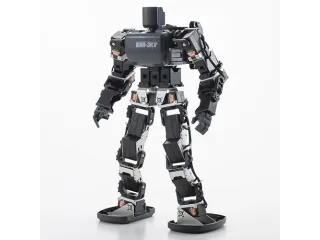
KXR-L2 combina 16 servos y piezas de resina reforzada en un bípedo de Kondo. Su diseño modular permite experimentar con la estructura y las secuencias de movimiento.
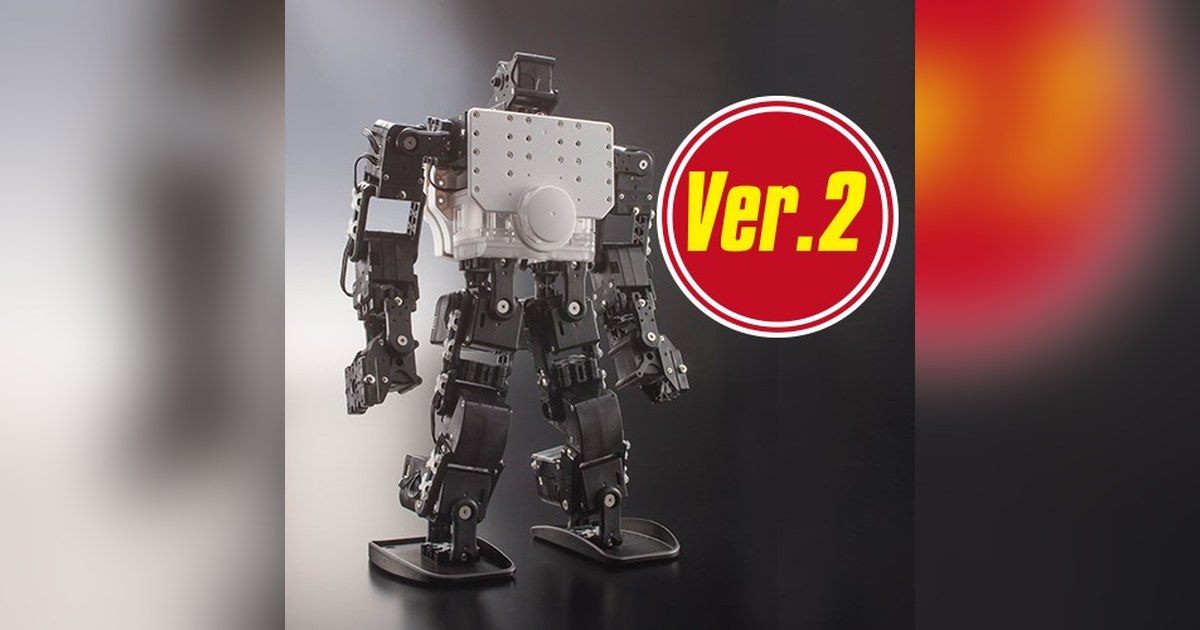
KXR-L2 permite acercarse a la marcha bípeda desde una estructura que se puede desmontar y reorganizar. El humanoide de Kondo utiliza piezas de resina reforzada y un conjunto de servos que forman piernas, brazos y tronco. Su interés está tanto en ejecutar movimientos como en entender qué cambia cuando se modifica el cuerpo.
Un kit de tamaño manejable
Kondo especifica 295 milímetros de altura, unos 1,1 kilogramos con batería y 16 servos para la versión KXR-L2 Ver.2. La placa RCB-4mini organiza el control, y el fabricante ofrece documentación de montaje y herramientas para crear secuencias.
Esas dimensiones facilitan trabajar con él en un entorno doméstico, aunque no eliminan las precauciones de un mecanismo articulado. Una mesa resulta útil para montar piezas; el suelo despejado es una opción más adecuada para observar la marcha sin riesgo de caída desde altura.
La estructura también se programa, en cierto sentido
Cambiar una pieza o añadir una articulación altera la geometría con la que se ejecutan las órdenes. Un movimiento que funcionaba antes puede desplazar el peso de otra forma después de una modificación.
Por eso conviene conservar una configuración inicial documentada. Fotografiar el montaje y guardar una copia de las primeras secuencias permite comparar resultados y volver atrás si una modificación no mejora el comportamiento.
Kondo utiliza un sistema de uniones con tuercas sustituibles pensado para facilitar sucesivos montajes. Es una característica relevante para quien quiera experimentar: las conexiones mecánicas se utilizan repetidamente, no solo durante el primer ensamblaje.
Empezar por movimientos pequeños
El software HeartToHeart4 permite organizar acciones sin tener que escribir desde cero todo el control de los servos. Aun así, la facilidad de la interfaz no sustituye el ajuste físico.
Una progresión razonable consiste en comprobar la postura de reposo, mover una articulación y preparar una transición corta. Después se pueden explorar secuencias que transfieran peso entre los apoyos. Anotar qué se ha cambiado ayuda a relacionar el resultado con una causa concreta.
Los sensores, mandos y otras ampliaciones deben revisarse en la lista de componentes del paquete elegido. La compatibilidad de una opción no significa que venga incluida en todos los conjuntos.
KXR-L2 encaja en una mesa de aficionado o en un taller educativo que quiera estudiar movimiento mediante construcción. Su atractivo es la posibilidad de intervenir en el robot y observar las consecuencias. Para aprovecharlo, hace falta valorar el proceso de montaje y ajuste como parte central de la compra.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.