LEGO NXT 2.0: un robot de construcción con una ruta propia para Java
NXT 2.0 conserva manuales de montaje y herramientas comunitarias como leJOS NXJ. Es una generación distinta de EV3 y de Robot Inventor.
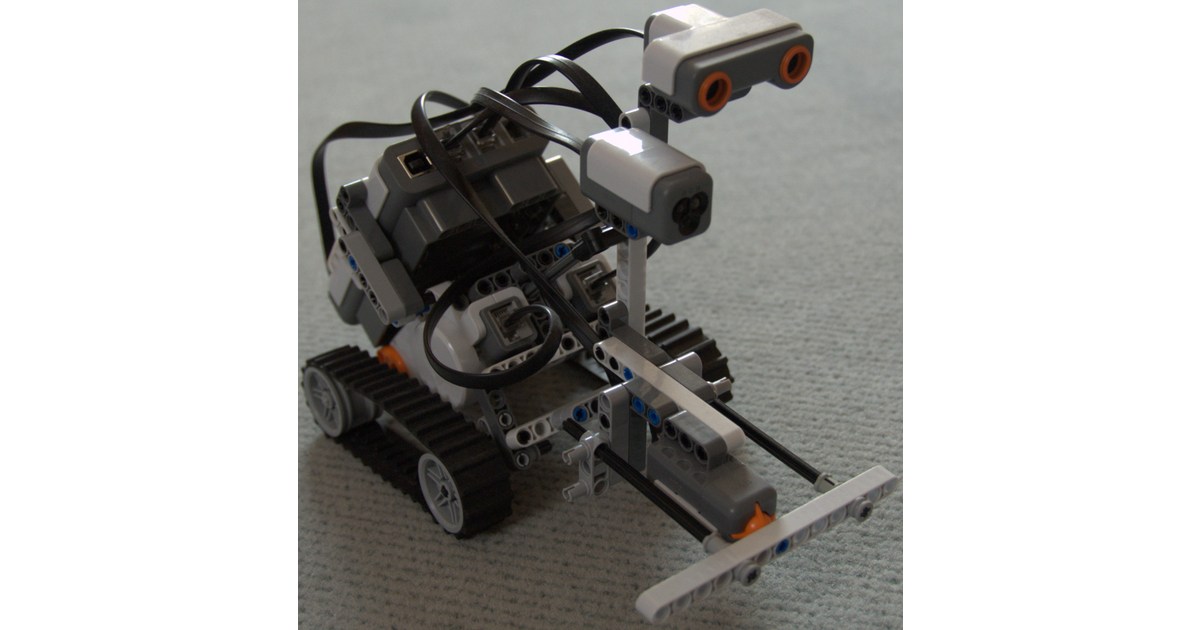
LEGO MINDSTORMS NXT 2.0 permite construir robots y programar su comportamiento alrededor de un bloque NXT. El set doméstico 8547 pertenece a una generación anterior a EV3. Sus recursos y sus procedimientos deben identificarse por esa plataforma concreta.
LEGO conserva una página de instrucciones del set 8547 [en], que sitúa el conjunto en 2009 y enumera 619 piezas. La disponibilidad de manuales ayuda a recuperar montajes; no confirma continuidad comercial ni compatibilidad de todos los programas originales con ordenadores actuales.
La estructura se puede reconstruir
El sistema utiliza piezas para conectar el bloque, los motores y los sensores dentro de construcciones diferentes. Reorganizar esos elementos modifica qué puede hacer el robot y cómo debe interpretarse una orden de movimiento.
Un vehículo y una pinza pueden compartir componentes y necesitar programas distintos. En el primero interesa relacionar giros de motores con desplazamiento. En la segunda importa cómo una transmisión convierte el giro en apertura o cierre.
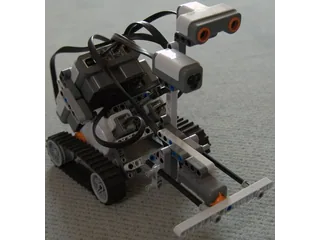
La fotografía muestra un montaje real del set NXT 2.0. Sirve para identificar una construcción de esa plataforma; no representa un modelo autónomo comercial distinto ni todas las combinaciones posibles de la caja.
Qué ofreció leJOS NXJ
El proyecto leJOS [en] describe una máquina virtual Java adaptada al bloque NXT. NXJ incluye una API robótica y herramientas para transferir programas. La documentación separa expresamente su proyecto de LEGO y de otras empresas cuyos nombres aparecen en los recursos.
Entre las funciones de lenguaje documentadas figuran clases, tipos de datos, excepciones y tareas concurrentes. Es una ruta diferente al editor gráfico original. Permite abordar un programa con herramientas propias de la programación textual.
El entorno necesita sus componentes de software y una preparación del bloque. No debe confundirse con instalar una aplicación móvil que controla el robot mediante botones. Las instrucciones y las versiones de NXJ son parte de esa preparación.
Un ejemplo para aprender a separar tareas
Una actividad puede dividirse entre observar un sensor y decidir cómo cambia el movimiento. Antes de ejecutar ambas partes juntas, interesa comprobar qué lectura se obtiene y cómo responde cada motor.
La concurrencia ofrece otra pregunta: qué ocurre si distintas tareas intentan modificar el mismo actuador. Un programa necesita organizar esas órdenes para que el comportamiento sea comprensible. Disponer de varias tareas no hace que el robot resuelva automáticamente esa coordinación.
Estas ideas pueden estudiarse con una construcción pequeña. No es necesario añadir todos los sensores disponibles desde el principio. Registrar una lectura y comparar una condición concreta ayuda a entender el vínculo entre código y acción física.
Para una unidad usada importa revisar el inventario y el entorno de programación antes de seguir un tutorial. NXT, EV3 y otras generaciones de MINDSTORMS comparten parte de su historia, pero no todo su hardware ni sus procedimientos.
NXT 2.0 aporta una referencia útil en robots educativos para conocer la transición entre construcción, bloques y lenguajes textuales. El catálogo distingue esa plataforma física de las recetas que pueden montarse con ella.
Fuentes
- LEGO — instrucciones y referencia del set NXT 2.0 8547 [en]
- leJOS — entorno NXJ para el bloque NXT [en]
- Imagen: upload.wikimedia.org — MINDSTORMS NXT 2.0
Fotografía de Tiger10, Wikimedia Commons, CC BY-SA 3.0. Adaptación: tamaño y márgenes para la cabecera.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.