WeDo 2.0 y Milo: cuando una lectura de sensor cambia el movimiento
WeDo 2.0 permite construir Milo y otros mecanismos alrededor de un SmartHub. Sus conexiones y bloques se diferencian de la primera generación WeDo.
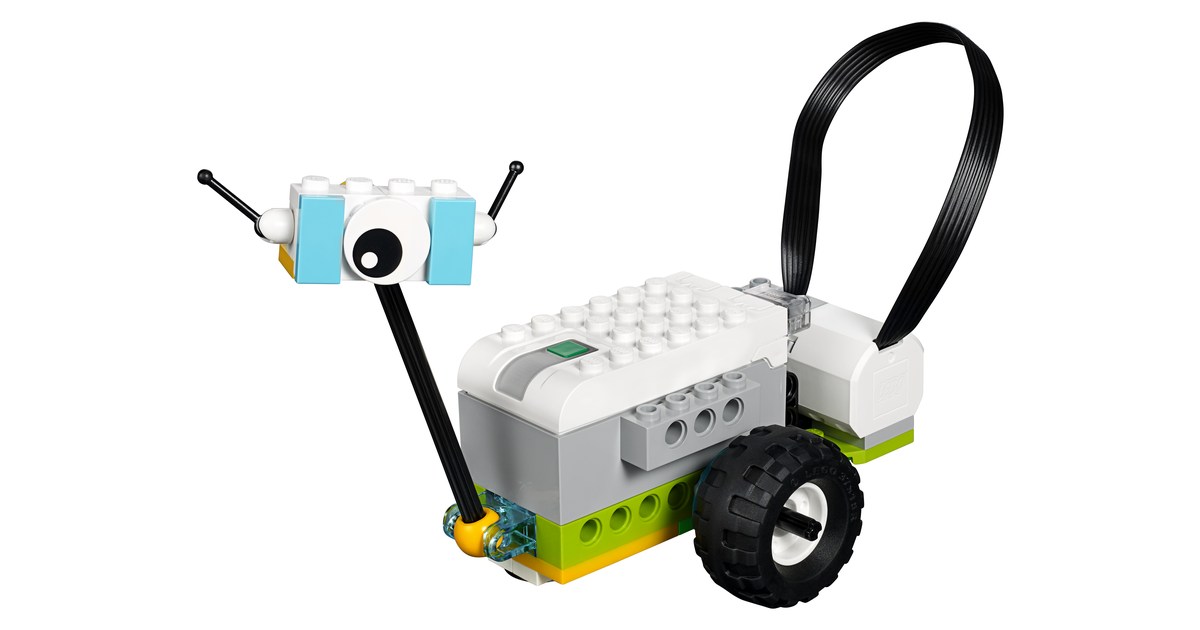
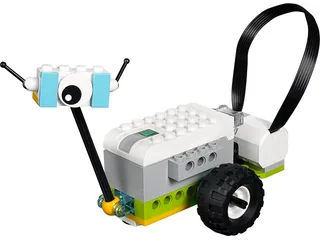
Milo es una construcción de WeDo 2.0 que permite relacionar el movimiento de un mecanismo con un programa. El sistema de LEGO Education reúne piezas, un SmartHub, un motor y sensores. La misma plataforma puede utilizarse para formar estructuras distintas.
La documentación técnica conservada de LEGO Education [en] distingue el motor, el sensor de movimiento y el sensor de inclinación. La selección de elementos determina qué puede observar y qué puede accionar cada construcción.
El SmartHub enlaza el modelo con el programa
WeDo 2.0 utiliza Bluetooth Low Energy para la comunicación. El SmartHub recibe órdenes para los elementos conectados y proporciona lecturas. La primera generación WeDo tiene otra arquitectura; compartir el nombre no hace equivalentes sus procedimientos de conexión.
La guía oficial contiene instrucciones correspondientes a sistemas operativos y aplicaciones de distintas épocas. Es necesario comprobar cuáles se aplican al equipo que se pretende usar. Una página de soporte histórica no confirma disponibilidad actual de todos sus programas.
Antes de construir una actividad completa interesa identificar el hub y comprobar que una orden sencilla llega al motor. Esa prueba separa el enlace de comunicación de los ajustes propios de la mecánica.
Una extensión también define qué órdenes existen
El código de la extensión WeDo 2.0 de Scratch [en] ofrece una referencia independiente sobre las operaciones implementadas. Incluye control de motores y acceso a entradas de sensores mediante bloques específicos.
La existencia de esa extensión no significa que cualquier navegador se conecte sin preparación a cualquier unidad. El entorno, la comunicación Bluetooth y los componentes de conexión siguen formando parte del procedimiento.
Un bloque para activar un motor durante un tiempo expresa una orden de funcionamiento. No indica por sí solo cuánto avanzará Milo. La transmisión, la superficie y las condiciones del montaje influyen en el resultado físico.
Una actividad puede introducir una condición
Después de observar un movimiento repetido, se puede estudiar una lectura de sensor. El siguiente paso consiste en decidir qué condición cambia una acción: detenerse, iniciar un movimiento o modificar una secuencia.
Conviene conocer primero los valores que se obtienen en la situación elegida. Un umbral copiado de otro montaje puede necesitar un ajuste. Registrar unas lecturas ayuda a relacionar lo que observa el programa con lo que ocurre ante el robot.
El sensor de inclinación y el de movimiento tienen funciones distintas. Cambiar uno por otro exige modificar cómo se interpreta la entrada. La actividad aporta más si se explica esa diferencia que si se presenta toda detección como una misma función inteligente.
Milo es una construcción reconocible de WeDo 2.0, no una plataforma separada por cada accesorio que se le añada. El sistema merece una ficha por sus componentes y por sus recursos propios. Puede compararse con otras opciones de robots educativos y con generaciones de construcción del catálogo, comprobando también el software que necesita una unidad veterana.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.