MaxArm: aprender coordenadas con una ventosa y un brazo ESP32
MaxArm ofrece un brazo de cuatro grados de libertad con ESP32 y ventosa. Cómo empezar con posiciones fijas y elegir las ampliaciones de sensores.
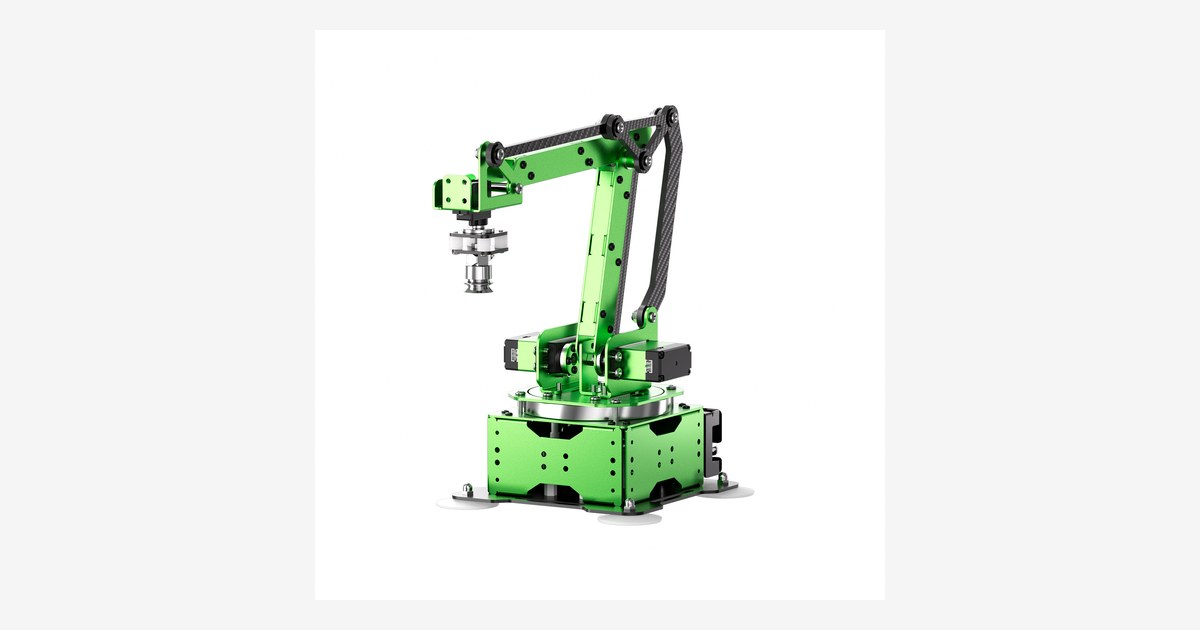
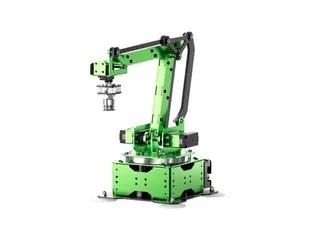
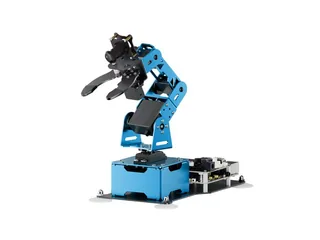
El Hiwonder MaxArm es un brazo educativo de mesa con controlador ESP32 y cuatro grados de libertad. Su mecanismo y los ejemplos de cinemática inversa permiten trabajar con coordenadas para recoger, mover y depositar objetos preparados.
La versión Starter incluye el brazo montado, adaptador de 12 V y 5 A, bloques de práctica, cable y ventosas. Cámara, sensores adicionales y raíl corresponden a otras configuraciones; no deben darse por incluidos por aparecer en las demostraciones.
Una posición conocida antes de reconocer objetos
Para empezar, sitúa un bloque en una marca fija y programa una aproximación, recogida y depósito. Después cambia la altura de aproximación y observa cómo altera el recorrido. Esa práctica separa el punto final de la trayectoria que se necesita para alcanzarlo.
La ventosa requiere una superficie compatible y un contacto adecuado. Si el brazo llega pero no levanta, comprueba apoyo y herramienta antes de modificar coordenadas. Un objeto con una forma distinta puede exigir otra solución de agarre.
Hiwonder ofrece programación en Python y Arduino. La documentación de Espressif describe recursos de control del ESP32; los servos de bus del kit necesitan su protocolo y las bibliotecas correspondientes. Un ejemplo PWM genérico no sustituye el control documentado del brazo.
Añadir percepción con un objetivo definido
Los kits superiores incorporan sensores y WonderCam para actividades de clasificación o seguimiento. Antes de ampliar, decide qué entrada necesita tu ejercicio: proximidad, color o una imagen resuelven problemas diferentes.
El raíl del Developer Kit añade desplazamiento a la base. Eso obliga a mantener una referencia de coordenadas coherente entre brazo y movimiento lineal, por lo que conviene incorporarlo después de reproducir una secuencia fija.
En robots educativos, MaxArm sirve para explorar la relación entre coordenadas, articulaciones y agarre. Para hogar, lo planteamos como proyecto sobre una mesa preparada; las escenas de bloques no acreditan manipulación general de objetos domésticos sin adaptar útiles y detección.
La ficha de la tienda internacional publica 199,99 USD para la variante «Starter kit». La cifra en dólares no acredita stock, envío a España ni el coste final de importación; comprueba esas condiciones para tu dirección antes de pedirlo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.