mBot Ranger: qué comprobar cuando pierde la línea negra
mBot Ranger puede perder la pista por la luz, el cableado o el programa. Cómo comprobar el sensor, interpretar sus cuatro estados y separar esos fallos.
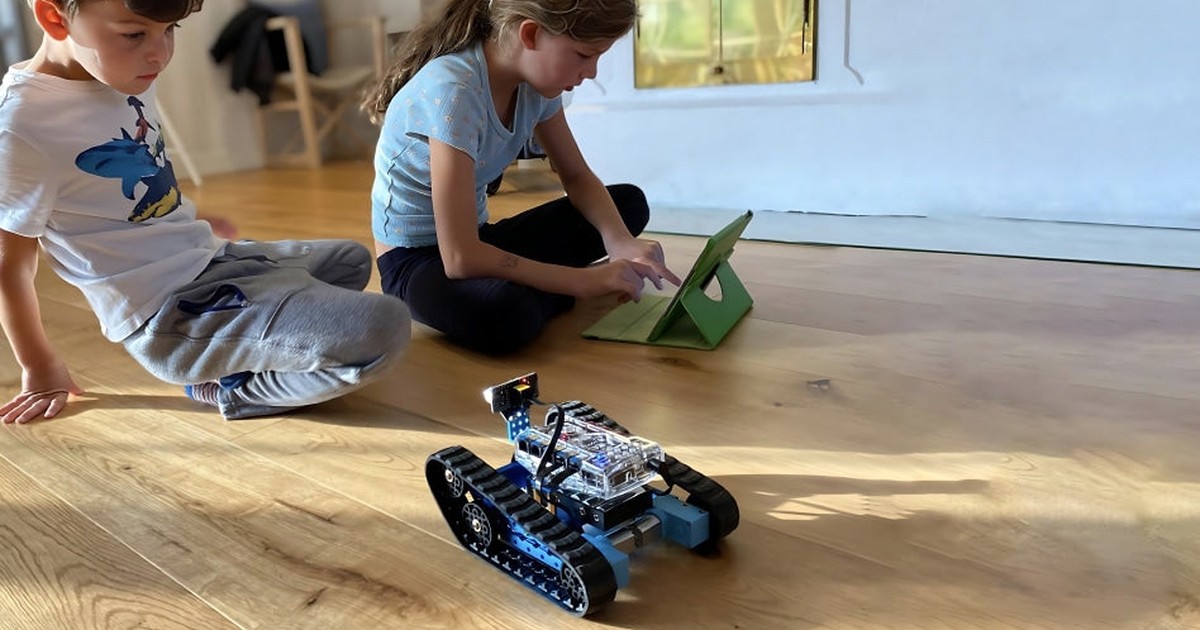
Si Makeblock mBot Ranger abandona la línea negra, conviene comprobar primero qué detecta su sensor antes de modificar los giros. El robot dispone de dos lectores infrarrojos bajo el chasis: su respuesta depende de la superficie y de la luz, pero también del puerto al que están conectados. Una lectura equivocada puede hacer que un programa correcto dé una orden inadecuada.
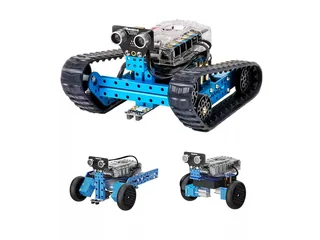
Esta guía sigue el soporte y la biblioteca oficial, sin una prueba propia del robot. Está pensada para aprovechar una unidad ya montada; amplía la explicación de los tres montajes de mBot Ranger con un diagnóstico del seguimiento de pistas, sin presentar esas funciones como un lanzamiento nuevo.
Comprobar la detección con los motores parados
El procedimiento de soporte para Ranger [en] fija una condición concreta: el programa de fábrica espera el seguidor de líneas en el puerto 9 de Me Auriga. En un programa propio, el puerto configurado debe coincidir con el cableado. Cambiar el conector sin cambiar ese ajuste añade otro error al diagnóstico.
Antes de iniciar un recorrido:
- Comprueba el cable RJ25 y el puerto. Apaga el robot antes de mover conexiones.
- Con el robot encendido y el programa de movimiento detenido, acerca el sensor a papel blanco, a una distancia de 1–2 centímetros. Según Makeblock, sus dos indicadores deben encenderse.
- Aleja el papel y comprueba que ambos indicadores se apagan. Si uno no cambia, repite con otro cable o puerto compatible, ajustando el programa cuando corresponda.
El fabricante recomienda realizar la prueba lejos de luz intensa. Una respuesta anómala de los indicadores puede justificar revisar el sensor con soporte; no demuestra por sí sola que toda la placa esté averiada.
El manual del módulo Me Line Follower [en] explica el motivo: ilumina el suelo con infrarrojos y detecta el reflejo. Cada lector devuelve 0 sobre negro y 1 sobre blanco. No interpreta una cámara ni reconoce dibujos completos.
La nota técnica de Pololu sobre sus sensores QTR [en] aporta un contraste físico: al aumentar la separación del suelo, sus mediciones muestran menos diferencia entre blanco y negro y más dificultad para distinguirlos. Son sensores distintos, por lo que sus distancias no deben copiarse a Ranger. La consecuencia práctica es comprobar el montaje antes de intentar compensarlo todo con código.
Los cuatro estados describen dónde están los dos lectores
La biblioteca oficial de Makeblock [en] define estos resultados para readSensors():
| Valor | Sensor 1 | Sensor 2 |
|---|---|---|
| 0 | Dentro de la línea negra | Dentro de la línea negra |
| 1 | Dentro de la línea negra | Fuera de la línea negra |
| 2 | Fuera de la línea negra | Dentro de la línea negra |
| 3 | Fuera de la línea negra | Fuera de la línea negra |
Son estados, no centímetros ni una escala de intensidad. Para identificarlos en tu montaje, proponemos desplazar a mano el robot parado sobre el borde de una franja y mostrar la lectura en el entorno de programación. Así puedes relacionar cada valor con una posición antes de asignarle un giro.
El valor 3 solo informa de que ninguno detecta negro. Puede aparecer al salir de la pista, en una discontinuidad o si la franja queda entre ambos lectores sin alcanzarlos. El programa debe decidir cómo reaccionar; el sensor no aporta por sí solo la dirección en la que recuperar la línea. Empezar por una recta y una curva amplia permite observar ese problema sin mezclarlo con cruces o bifurcaciones.
Elegir entre el comportamiento de la app y un programa propio
La app Makeblock [en] incluye Line Following para Land Raider y Dashing Raptor. El fabricante describe una línea negra sobre fondo blanco y pide fijar la pista a una superficie plana con cinta. Es una referencia inicial útil antes de escribir otra lógica. El robot recuerda el último modo utilizado y puede retomarlo al encenderse: prepara el espacio antes de arrancarlo.
Para programar, la documentación de mBlock 5 [en] distingue dos modos. En Live, Ranger necesita mantener la conexión con el ordenador; en Upload, ejecuta el programa cargado aunque se desconecte. Si deja de responder al retirar el cable en Live, ese comportamiento no prueba un fallo del seguidor.
El cliente de ordenador admite USB y Bluetooth; la guía indica mLink 2 para el editor web. Ranger permite bloques y Arduino C. Para estas comprobaciones basta empezar por bloques y consultar la lectura; no hace falta cambiar de lenguaje ni comprar una cámara.
Si el modo de la app sigue fallando con el cableado correcto, soporte propone actualizar el firmware. El procedimiento de actualización [en] utiliza el USB original, el robot encendido y la extensión mBot Ranger seleccionada. Conviene guardar antes el proyecto propio, para poder volver a cargarlo después.
Material y compra en España
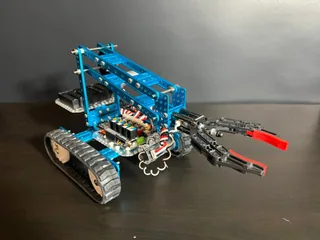
Ranger es un kit comercial que requiere montaje y alimentación, con el sensor de líneas incluido. La guía inicial [en] advierte de que no incluye pilas AA. Makeblock orienta el producto a partir de ocho años en su tienda [en]; ROBOTIX lo clasifica para mayores de diez. Esa diferencia aconseja valorar la ayuda necesaria para montar y diagnosticar, además de la edad.
En España, ROBOTIX ofrece el kit mBot Ranger, referencia 90092, por 275,33 euros con IVA, frente a 227,55 euros sin IVA. Su política de envío indica transporte gratuito a Península y condiciones distintas para las islas. Confirma con el vendedor qué alimentación incluye esa caja; los regalos promocionales de otras tiendas no acreditan su contenido.
Quien ya lo utiliza en casa o entre los robots educativos puede hacer estas comprobaciones con su equipo. Para solicitar asistencia, conserva el programa y anota las versiones de software y firmware. Un vídeo que muestre el puerto y los indicadores permite explicar el fallo antes de pedir un recambio.
Fuentes
- Makeblock — diagnóstico del seguimiento de líneas en mBot Ranger [en]
- Makeblock — sensor Me Line Follower: detección, luz y programación [en]
- Makeblock — biblioteca MeLineFollower y significado de los cuatro estados [en]
- Pololu — mediciones de reflectancia y efecto de la distancia en sensores QTR [en]
- Makeblock — modos de la app, pista y comportamiento al encender [en]
- Makeblock — programación de Ranger con mBlock 5, Live y Upload [en]
- Makeblock — actualización del firmware de Ranger por USB [en]
- Makeblock — componentes, montaje y pilas no incluidas [en]
- Makeblock — kit comercial y edad recomendada [en]
- ROBOTIX España — mBot Ranger 90092, precio y clasificación por edad
- ROBOTIX — transporte a Península e islas
- Imagen: fotografía oficial de mBot Ranger con orugas junto a niños y una tableta, publicada por Makeblock [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.