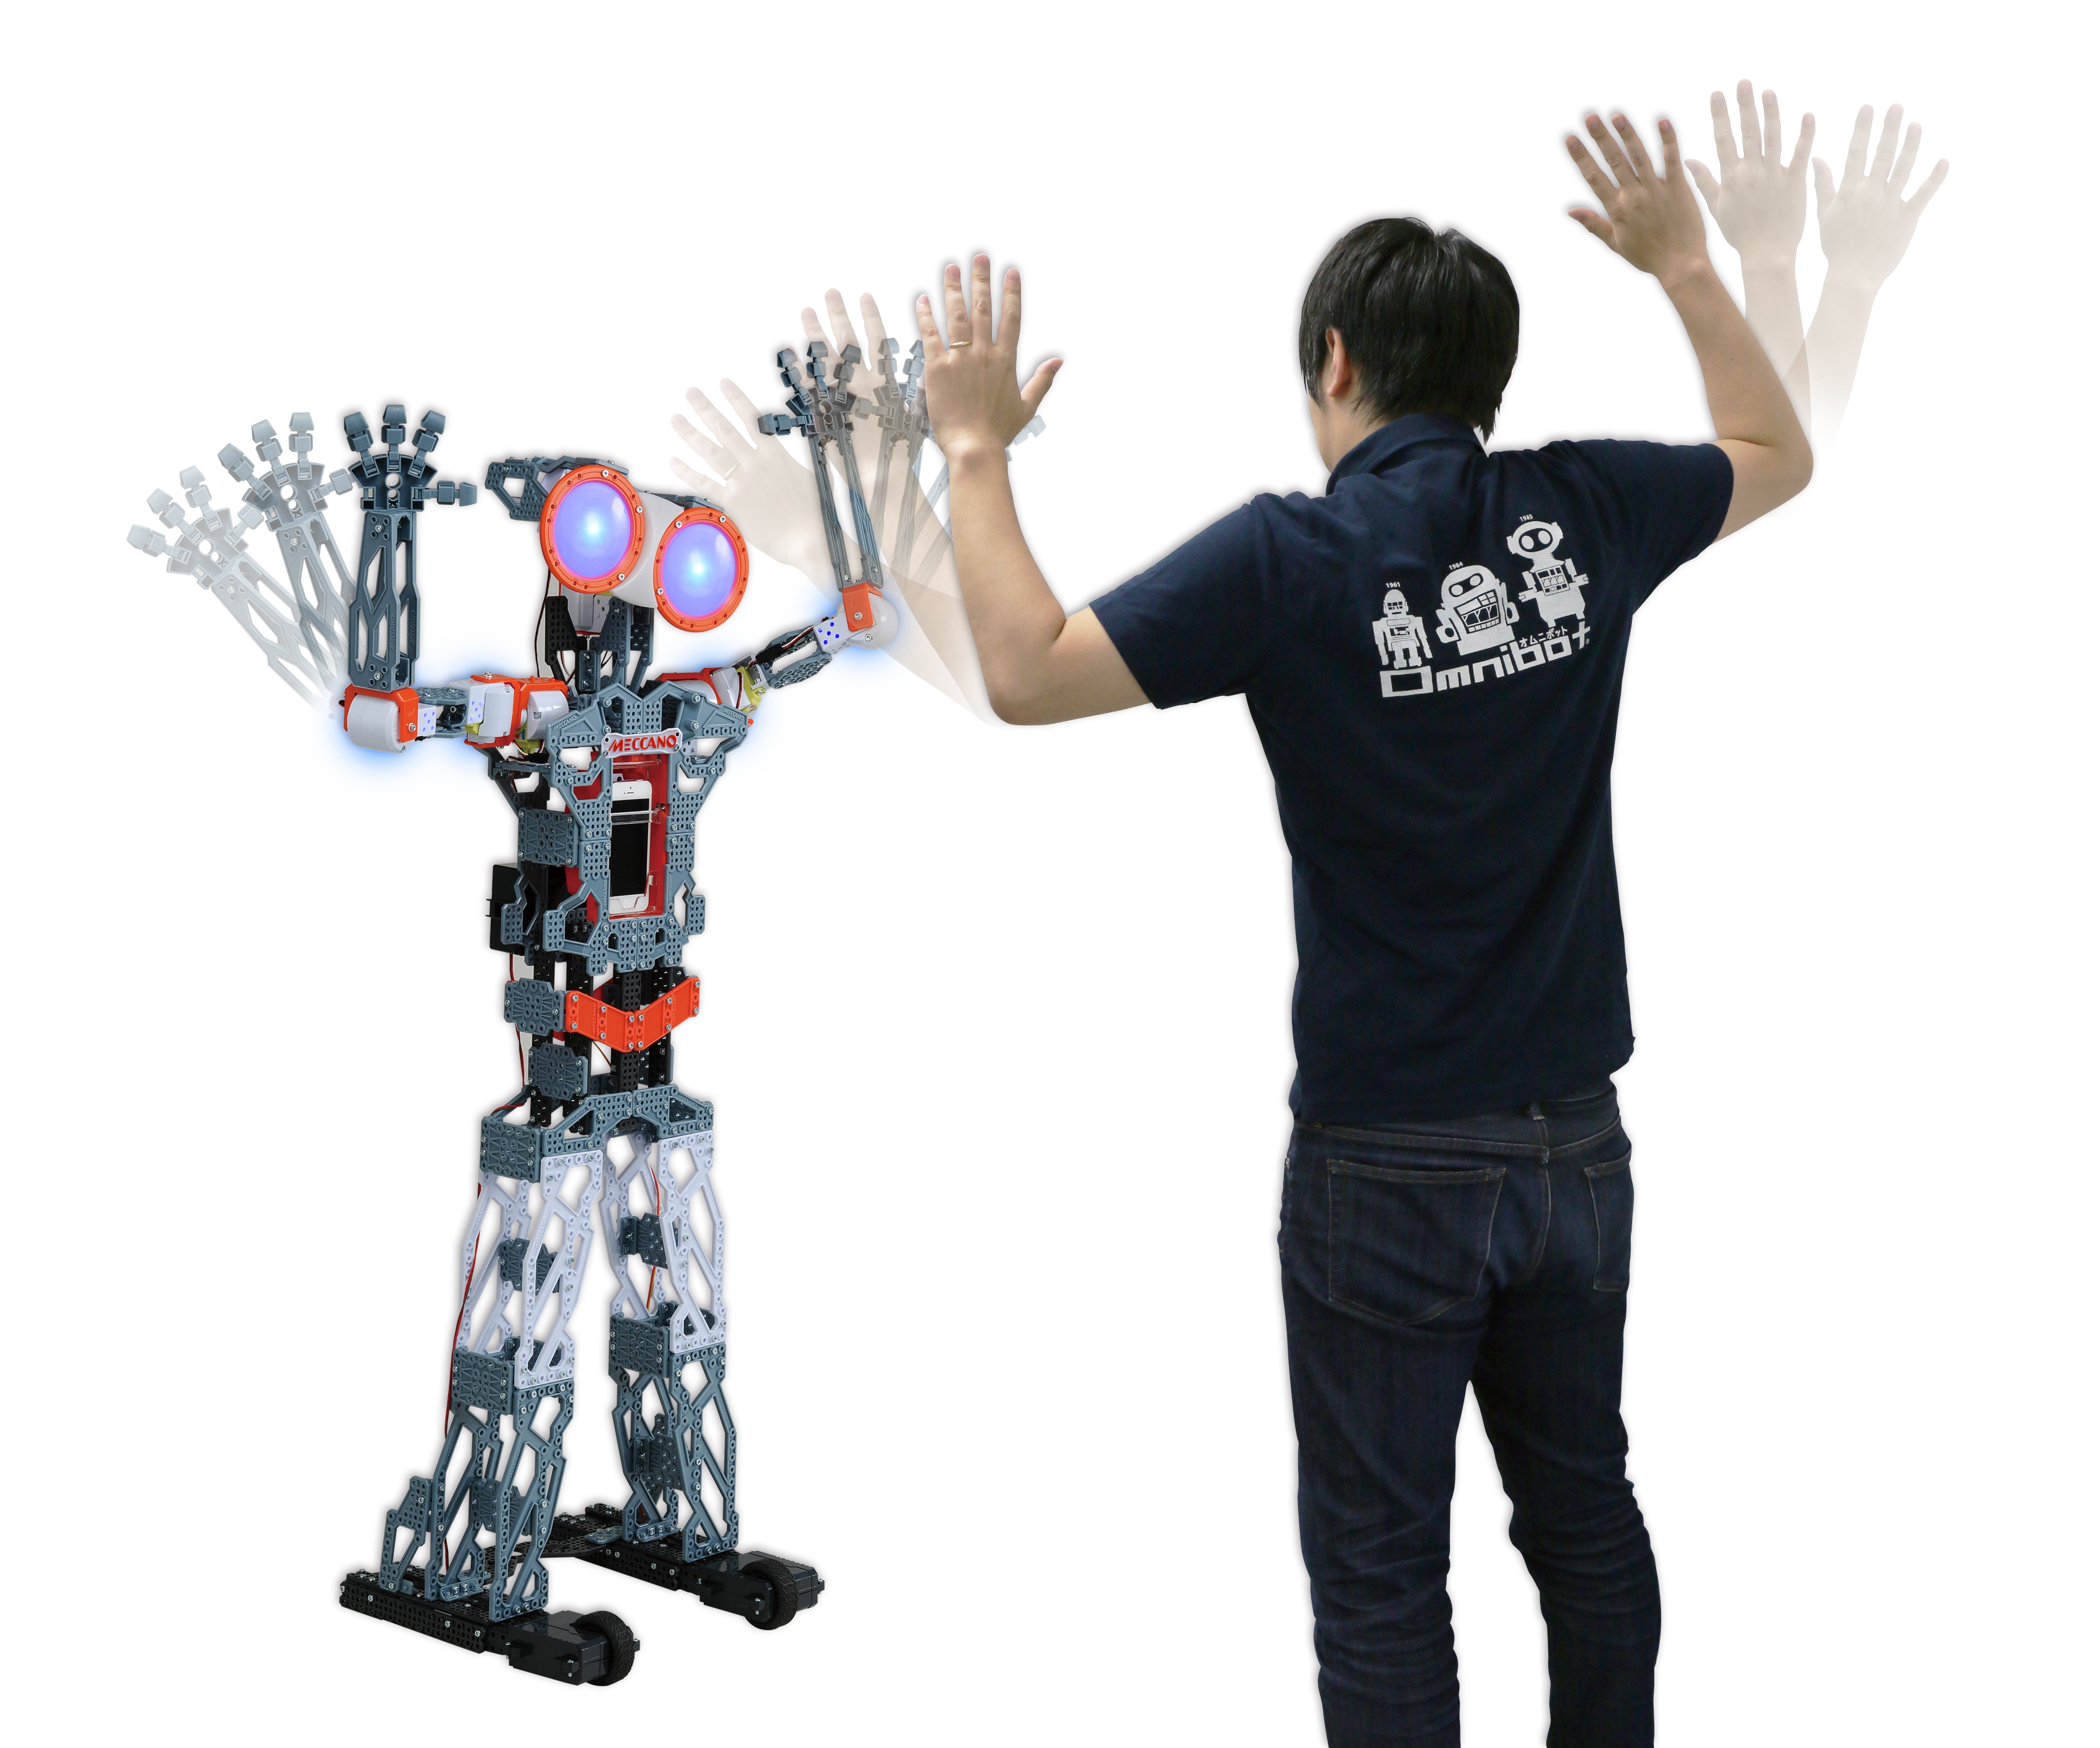
Meccanoid G15KS: montar el robot y enseñarle una secuencia son dos proyectos
El gran kit Meccanoid utiliza motores, servos y piezas atornilladas. Su modo LIM permite grabar movimientos, con límites distintos a los de escribir un programa.
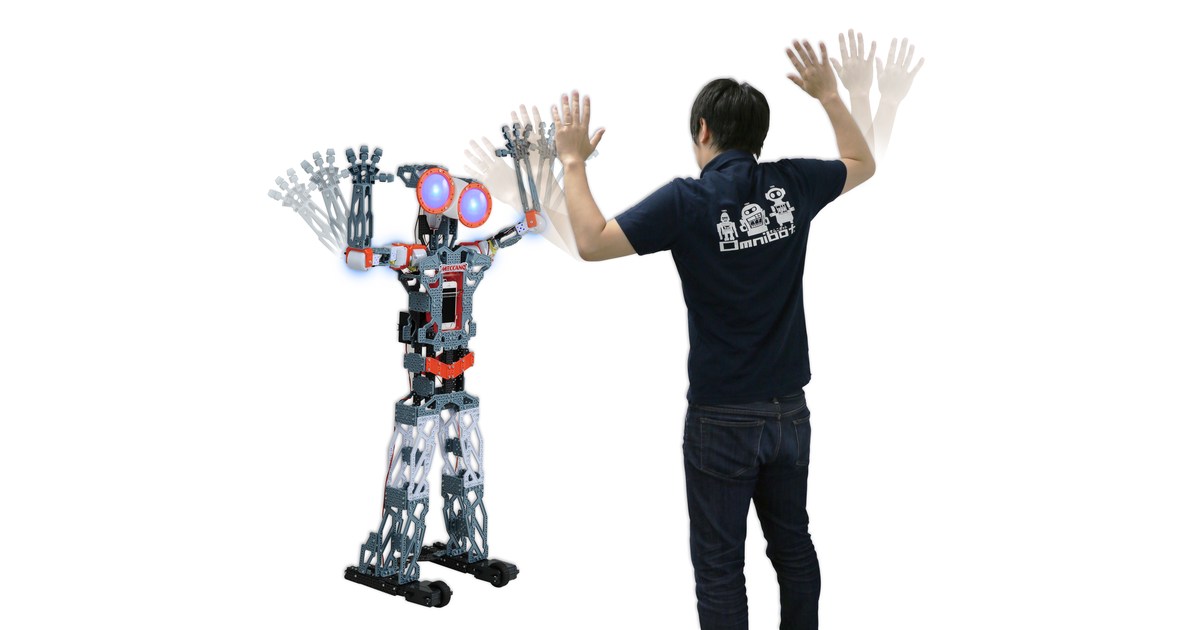
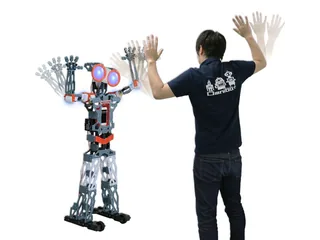
Meccanoid G15KS se construye antes de poder grabarle una secuencia de movimientos. El kit de Meccano combina piezas atornilladas, motores y servos en una estructura de unos 122 centímetros. Su desplazamiento utiliza ruedas en la base de las piernas: la forma humana no significa que camine manteniendo el equilibrio.
Es un proyecto de montaje y una plataforma de interacción. Para entender lo que ofrece conviene dedicar una sesión a verificar la estructura y otra a comprobar qué conserva el sistema al grabar un movimiento.
Un montaje grande necesita comprobaciones pequeñas
La página oficial del modelo 15402 [en] conserva su identificación y las instrucciones de construcción. Se trata del G15KS original, diferente del G15 más pequeño y de las generaciones posteriores.
La estructura exige orientar piezas, fijar articulaciones y conectar los componentes electrónicos. Un brazo que no responde puede tener un problema de conexión, mientras una pieza mal colocada puede impedir un movimiento aunque el servo reciba la orden.
En una prueba de montaje de 2015 [en], PenguinTutor describió alrededor de siete horas de trabajo repartidas en tres días. También señaló dificultades concretas con algunas instrucciones y con el reconocimiento de órdenes. Ese tiempo es una experiencia individual, no el plazo obligatorio para todos los usuarios.
Un enfoque práctico es comprobar por partes el montaje que indique el manual antes de darlo por concluido. Identificar qué articulación debe moverse y qué cable la conecta ayuda a localizar errores sin desmontar toda la figura.
Grabar un movimiento no equivale a programar cualquier tarea
El manual de Meccano [en] documenta Learned Intelligent Movement, o LIM. Ese modo permite preparar una secuencia moviendo las articulaciones conforme al procedimiento y después reproducirla.
Una actividad puede empezar con un saludo corto. Se graba, se reproduce y se observa si conserva la postura y el orden deseados. Modificar la secuencia permite relacionar una intervención física con un resultado repetible.
PenguinTutor valoró LIM como una forma sencilla de crear movimientos, pero distinguió esa función de la programación que quería utilizar para enseñar código. Es una diferencia útil: grabar acciones no ofrece automáticamente variables, condiciones y control general de sensores.
La interacción por voz y las funciones originales para móvil añaden otra capa. La reseña de 2015 observó reconocimiento variable y dificultades con captura de movimiento. No basta con conocer la lista comercial de modos para asegurar su resultado sobre cualquier teléfono o en cualquier habitación.
Para recuperar una unidad antigua interesa identificar la versión del firmware y los recursos realmente disponibles. El manual sigue explicando el sistema; no confirma por sí solo la compatibilidad actual de aplicaciones y actualizadores.
Meccanoid G15KS permite trabajar construcción y secuencias dentro de los robots educativos. El catálogo ayuda a compararlo con plataformas que ofrecen programación textual, sin confundir el tamaño de la figura con el alcance de su control.
Fuentes
- Meccano — modelo G15KS 15402 [en]
- Meccano — manual G15KS [en]
- PenguinTutor — prueba de montaje y modos, 2015 [en]
- Imagen: cdn.kyodonewsprwire.jp — Meccanoid G15KS
Fotografía promocional: Takara Tomy, distribuida en su nota de prensa de 2015.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.