mechArm 270: para qué sirven seis ejes al orientar una pinza
mechArm 270 combina seis ejes y 270 mm de alcance en un brazo de sobremesa. Qué ejercicios permite, qué herramientas necesita y cómo cambia frente a un brazo paralelo.
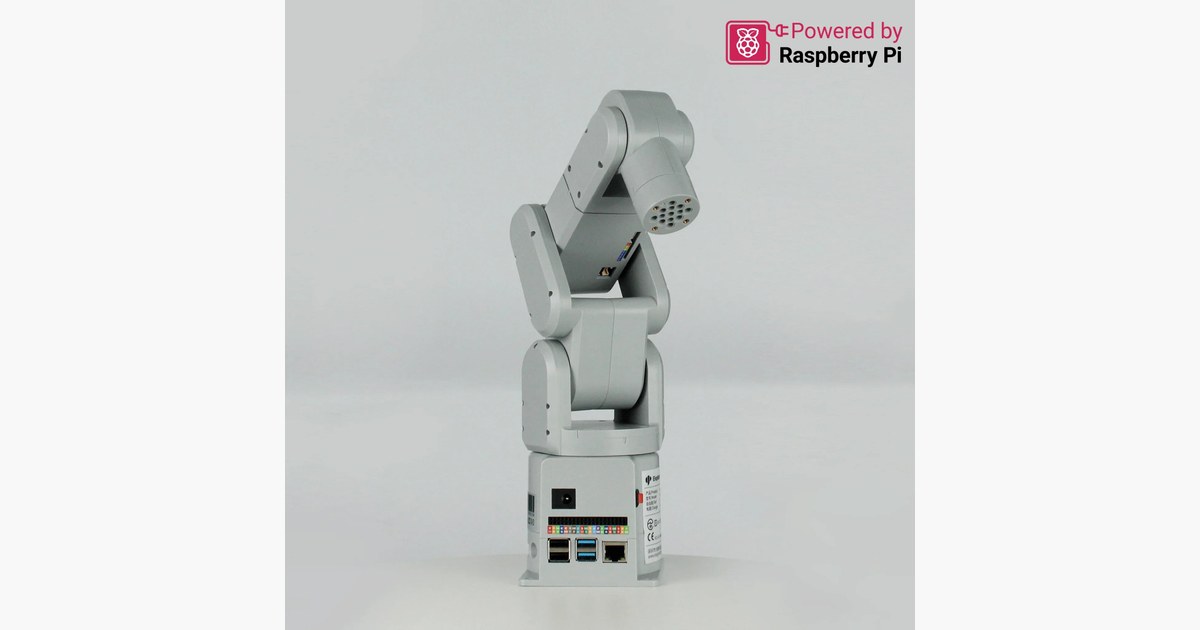
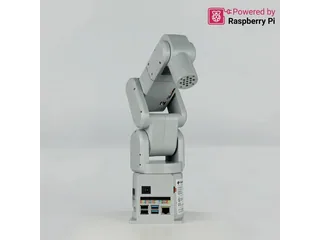
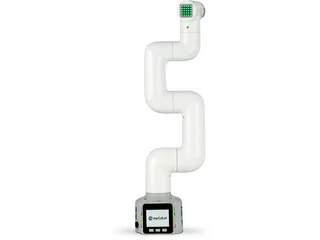
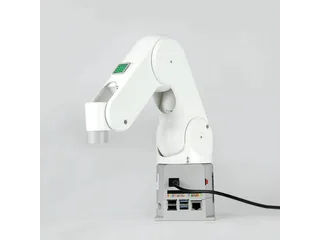
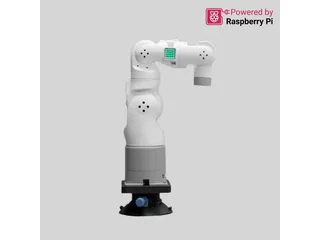
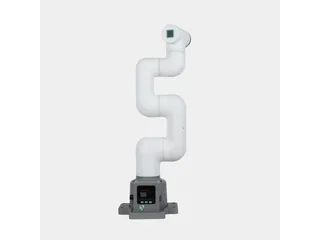
Una pieza puede estar al alcance del brazo y seguir siendo difícil de agarrar. La pinza también tiene que llegar con la orientación adecuada. Elephant Robotics mechArm 270 dispone de seis ejes, una configuración que permite estudiar esa relación entre posición y orientación sobre una mesa, con un radio de trabajo anunciado de 270 milímetros.
La versión Pi del fabricante [en] integra Raspberry Pi 4B. Es una plataforma para desarrollar movimientos y aplicaciones; una demostración de clasificación con cámara requiere además el equipo de visión, la herramienta y el programa correspondientes.
Un ejercicio que aprovecha las articulaciones
Para empezar, puede plantearse una tarea con una pieza ligera y dos posiciones de depósito. El objetivo del primer programa sería alcanzar ambos puntos con la misma orientación de la pinza. Después, girar la pieza al dejarla permite observar qué articulaciones intervienen y dónde aparece una posición que el brazo ya no puede resolver cómodamente.
Ese ejercicio resulta más informativo que acumular destinos dentro de un círculo de 270 mm. La cifra de alcance no describe por sí sola todas las posiciones accesibles: la geometría del brazo, la postura y la herramienta afectan a la trayectoria. También conviene representar el volumen ocupado por la mesa o el soporte, porque el extremo puede alcanzar un destino mientras otro tramo del brazo cruza un obstáculo.
Elephant Robotics ofrece recursos de Python y simulación con ROS. En una práctica de robótica educativa, la simulación puede servir para comparar posturas antes de ejecutar un movimiento físico. El montaje real seguirá necesitando comprobar límites y espacio libre.
Elegir la herramienta antes de elegir la actividad
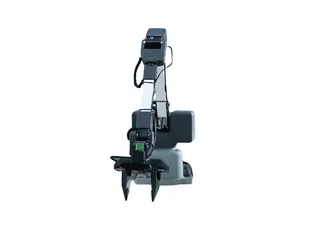
Las aplicaciones de dibujo, aspiración y agarre no utilizan el mismo extremo. La pinza, el soporte de cámara y el kit de visión figuran entre las ampliaciones de la gama. Antes de comprar una configuración, interesa identificar qué pieza aparece en la demostración y qué accesorios contiene la oferta seleccionada.
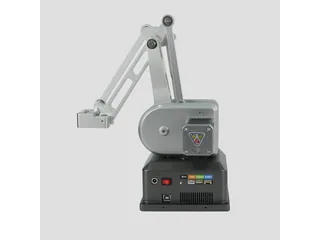
Hiwonder MaxArm [en] propone otro enfoque: un mecanismo paralelo, ESP32 y una boquilla de aspiración para recoger y desplazar objetos. Comparar esos diseños ayuda a decidir si la actividad se centra en traslación y clasificación o necesita explorar más orientaciones del extremo. Las fotografías de ambos brazos muestran mecanismos diferentes; compartir un ejemplo de recoger cubos no los hace intercambiables.
La ventaja de mechArm para ese segundo tipo de ejercicio está en disponer de articulaciones que se pueden estudiar por separado. Conviene comenzar con un objeto y un recorrido conocidos, guardar las posturas que funcionan y cambiar una condición cada vez. Así se puede relacionar un agarre fallido con la orientación, el alcance o la herramienta, en vez de atribuirlo todo al código.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.