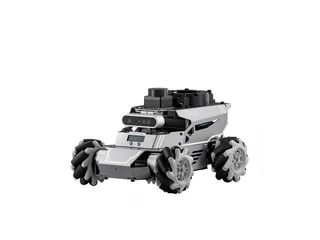
MentorPi M1: Raspberry Pi 5, Docker y movimiento Mecanum
El kit de Hiwonder utiliza dos controladores y ROS 2 Humble en Docker. Comprobar sensores y motores por separado ayuda a preparar la navegación.
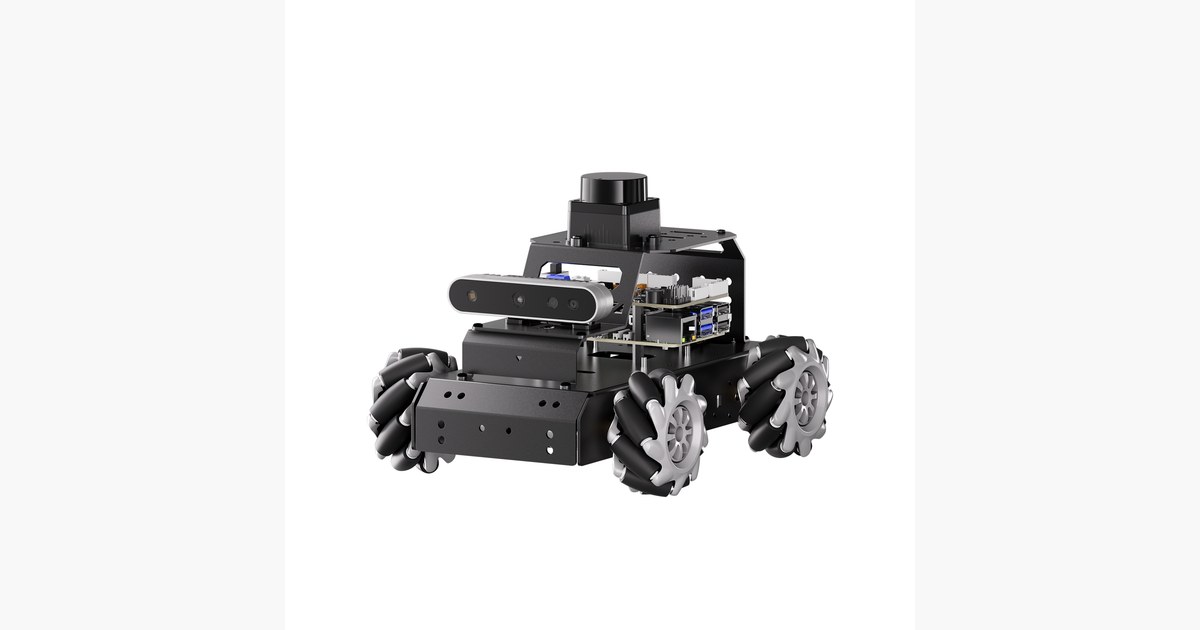
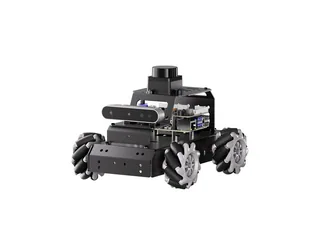
Mover el robot desde una aplicación y ejecutar un nodo de ROS 2 son pasos distintos. MentorPi M1 reúne ambos en una base educativa Mecanum con Raspberry Pi 5 y controlador RRC Lite. La primera práctica puede consistir en descubrir qué parte del sistema envía cada dato.
La tabla de Hiwonder describe Raspberry Pi OS y Ubuntu 22.04 con ROS 2 Humble en Docker. La versión con profundidad incluye cámara binocular Angstrong y lidar COIN-D6. El chasis pesa 1,2 kg según la marca, una cifra del robot que no debe confundirse con el peso de su embalaje.
Empezar por una cadena pequeña
Primero se comprueba movimiento desde el método de control previsto en el manual. Después se visualiza un sensor y se verifica que sus datos cambian de forma coherente. Solo entonces se añaden mapa y destino. Si una imagen no llega al contenedor, ajustar una trayectoria no resuelve el origen del fallo.
Como referencia de otra plataforma, ROSMASTER M3 de Yahboom también propone Humble y Mecanum, con otra estructura y configuración de sensores. Los controladores y archivos de un kit no se deben mezclar por compartir ROS 2: geometría, conexiones y temas publicados pueden diferir.
La cámara monocular y la cámara de profundidad corresponden a configuraciones distintas. Antes de preparar una lección de distancia o nube de puntos interesa verificar qué unidad trae la caja. La conectividad Wi-Fi y Ethernet también debe seguir la configuración del fabricante.
Para una primera sesión, poder explicar el recorrido de una lectura desde el sensor hasta ROS 2 es una base más sólida que activar simultáneamente todas las demostraciones de voz, visión y navegación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.