MonsterBorg: montar un rover de cuatro ruedas con Raspberry Pi
MonsterBorg usa cuatro motores y un controlador ThunderBorg para proyectos de conducción. La tienda de PiBorg está cerrada: su documentación resulta útil para kits existentes.
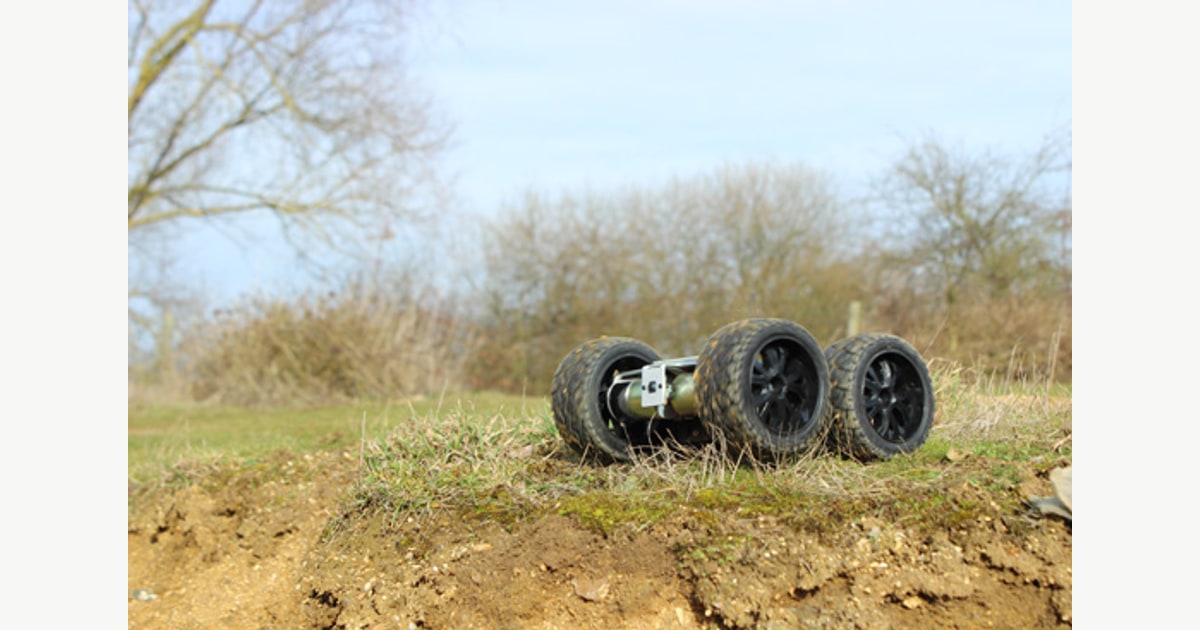
MonsterBorg es un rover para montar y programar con Raspberry Pi, pero la tienda oficial de PiBorg está cerrada. El aviso del fabricante indica que no puede enviar pedidos ni permite realizar compras. Su documentación sigue siendo una referencia para quien conserve un kit o encuentre una unidad por otra vía.
No conviene interpretar los contadores de existencias o el precio antiguo que permanece en la página como una oferta vigente. Antes de comprar material usado, interesa comprobar el estado del controlador, los motores y las piezas que completan el montaje.
Cuatro ruedas, cuatro motores
PiBorg describe un chasis de aluminio de tres milímetros, ruedas de 105 milímetros y cuatro motores de 300 revoluciones por minuto. El controlador ThunderBorg gobierna la transmisión y alimenta la electrónica del proyecto.
El kit original requiere añadir Raspberry Pi, tarjeta microSD y diez pilas AA; la cámara es opcional. Los motores llegan con cables soldados, pero todavía hay trabajo mecánico y conexión de componentes. La guía recomienda preparar el software antes de cerrar el montaje, para evitar tener que desmontarlo después.
Una actividad inicial puede consistir en conducir despacio por una zona despejada y probar avance, retroceso y giro. Cambiar la velocidad de cada lado permite ver cómo un vehículo gira sin utilizar un mecanismo de dirección como el de un coche.
El software también tiene una edad
Las guías originales parten de generaciones anteriores de Raspberry Pi. PiBorg indica compatibilidad probada con Pi 4, aunque advierte de que la alimentación de cinco voltios no alcanza completamente la especificación de corriente que señala para esa placa. Esa nota merece revisión antes de sustituir el ordenador de una unidad existente.
La web no permite concluir que una Pi 5 pueda utilizarse sin cambios. Placa, sistema operativo, bibliotecas y alimentación forman un conjunto: actualizar uno de esos elementos puede exigir adaptar los demás.
El fabricante conserva ejemplos de control por navegador, mando y seguimiento de un recorrido de color con cámara. Para recuperar un kit antiguo es mejor empezar con una prueba básica de motores y después verificar un ejemplo en el sistema instalado.
Una prueba de conducción, con contexto
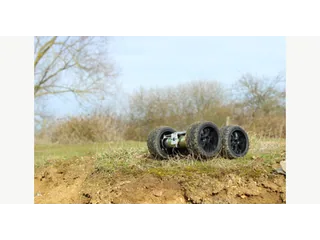
La revista oficial de Raspberry Pi probó MonsterBorg para The MagPi número 63, publicado en 2017. La reseña documenta conducción y montaje de aquel kit. Sirve como contraste de uso real, pero su precio y valoración de novedad pertenecen a ese momento.
La posibilidad de añadir cámara o sensores abre proyectos interesantes. No significa que el paquete ya incluya navegación capaz de reconocer todos los obstáculos de un jardín. Una pista marcada, con límites y velocidad moderada, permite evaluar el programa de seguimiento sin atribuirle más alcance del comprobado.
Para una unidad de segunda mano conviene pedir fotografías de ThunderBorg, conexiones y portapilas, además de una prueba de cada motor. Ruidos, holguras o cables reparados pueden cambiar cuánto trabajo requiere ponerla en marcha.
MonsterBorg tiene sentido como proyecto de recuperación, modificación o conducción programada cuando se acepta esa preparación. Si se quiere comenzar con una plataforma comercial acompañada de kits actuales, MechDog ofrece otro formato de movimiento, con patas. El catálogo educativo permite comparar el trabajo de montaje y el soporte disponible antes de elegir por el tamaño de las ruedas.
Imagen: revista oficial de Raspberry Pi, MonsterBorg durante su prueba exterior de 2017.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.