myBuddy 280: cómo estudiar la coordinación de dos brazos
myBuddy 280 reúne dos brazos de seis ejes y una articulación central. Qué aporta al aprendizaje de coordinación y qué exige una tarea compartida en ROS y MoveIt.
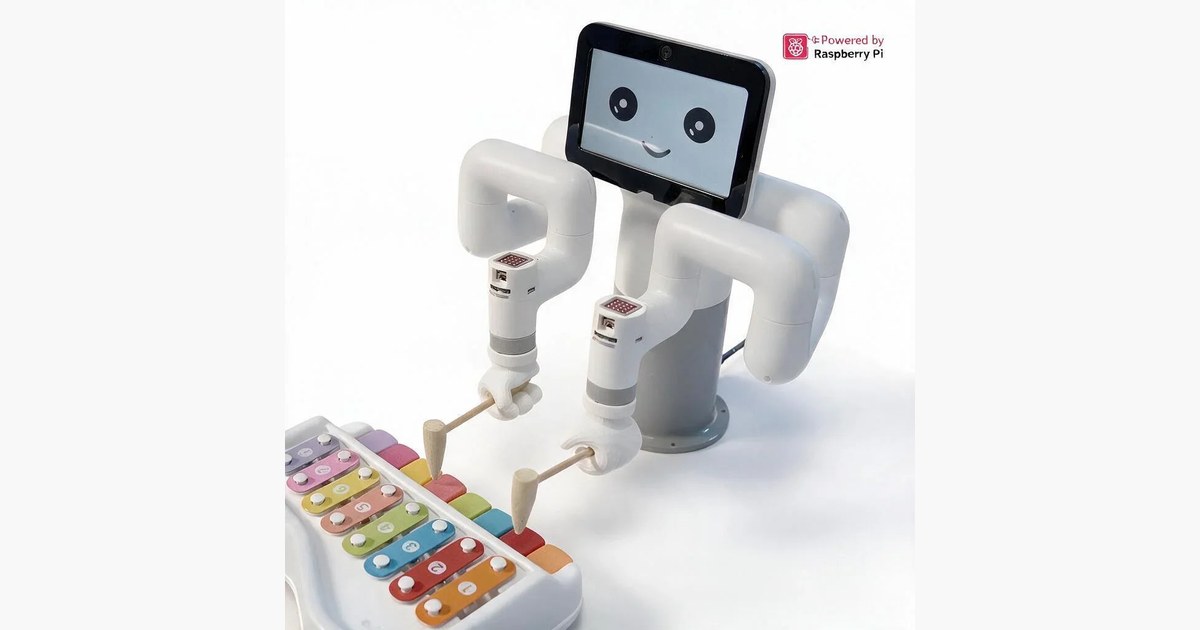
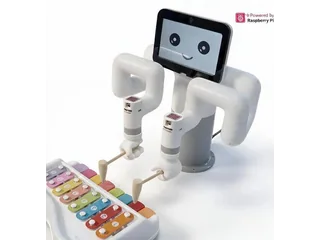
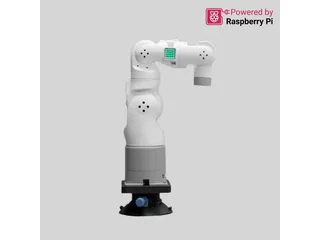
myBuddy 280 de Elephant Robotics reúne dos brazos de seis ejes y una articulación central: 13 ejes en total. Es una plataforma de investigación y educación para estudiar movimientos que un solo brazo no puede reproducir de la misma forma, como mantener una pieza mientras otra herramienta actúa sobre ella.
El fabricante [en] publica 280 mm de radio de trabajo y 250 g de carga máxima para cada brazo, además de una pantalla de siete pulgadas y dos cámaras de dos megapíxeles. Esas capacidades no acreditan que cualquier tarea con ambas manos esté programada: el trabajo útil está en organizar herramientas, percepción y trayectorias.
Dos brazos que comparten una mesa
Una actividad sencilla puede repartir dos objetos en zonas separadas. Con ello se comprueba el control de cada brazo sin introducir todavía una entrega entre ambos. El siguiente ejercicio puede reservar una región común para el intercambio, con un orden explícito: uno llega y se detiene; el otro se aproxima; después se libera la pieza.
La suma de cargas no permite asumir que el robot pueda levantar 500 g en cualquier postura. Hay que conservar el límite de cada brazo y estudiar cómo se reparte el esfuerzo. Tampoco basta con que ambos extremos lleguen a la misma coordenada: sus articulaciones ocupan espacio mientras se mueven.
En su ejemplo de dos brazos con MoveIt [en], PickNik documenta nombres únicos para articulaciones, grupos de planificación y controladores de cada brazo. El ejemplo utiliza dos Panda y sirve para entender la configuración del software; no es un controlador listo para instalar en myBuddy.
Ese matiz importa al seguir tutoriales. Una demostración de planificación en pantalla necesita corresponder al modelo y a los controladores físicos antes de ejecutarse. La documentación de myBuddy ofrece interfaces de control y recursos de ROS para desarrollar esa integración.
Las cámaras necesitan una referencia compartida
La ficha describe una cámara orientada hacia la zona de trabajo y otra para interacción. En un ejercicio de entrega de objetos, interesa empezar por la que observe las piezas y definir cómo se relaciona la imagen con las posiciones del brazo. Detectar un color en píxeles y alcanzar una pieza en milímetros son pasos diferentes.
Puede fijarse un objeto de referencia sobre la mesa y mantener cámara y base inmóviles durante la calibración. Después se introduce una sola variación: mover el objeto, cambiar su orientación o alterar el punto de intercambio. Cambiar todo a la vez dificulta averiguar si el fallo procede de la detección, de la transformación de coordenadas o de la trayectoria.
Para una clase de robótica educativa, myBuddy ofrece un problema concreto de coordinación, más allá de disponer de dos pinzas. Las herramientas que aparecen en una demostración deben comprobarse en el kit que se adquiera.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.