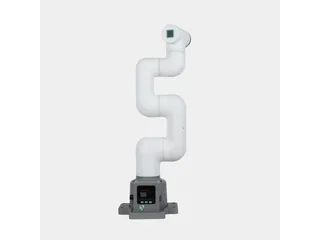
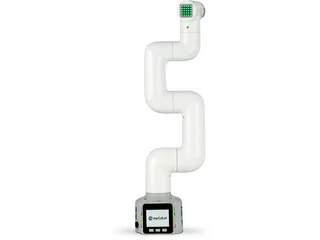
myCobot 320 M5: qué cambia al trabajar con señales de 24 V
myCobot 320 M5 combina seis ejes, 350 mm de radio y entradas y salidas de 24 V. Cómo separar señales, herramienta y programa en una pequeña demostración de automatización.
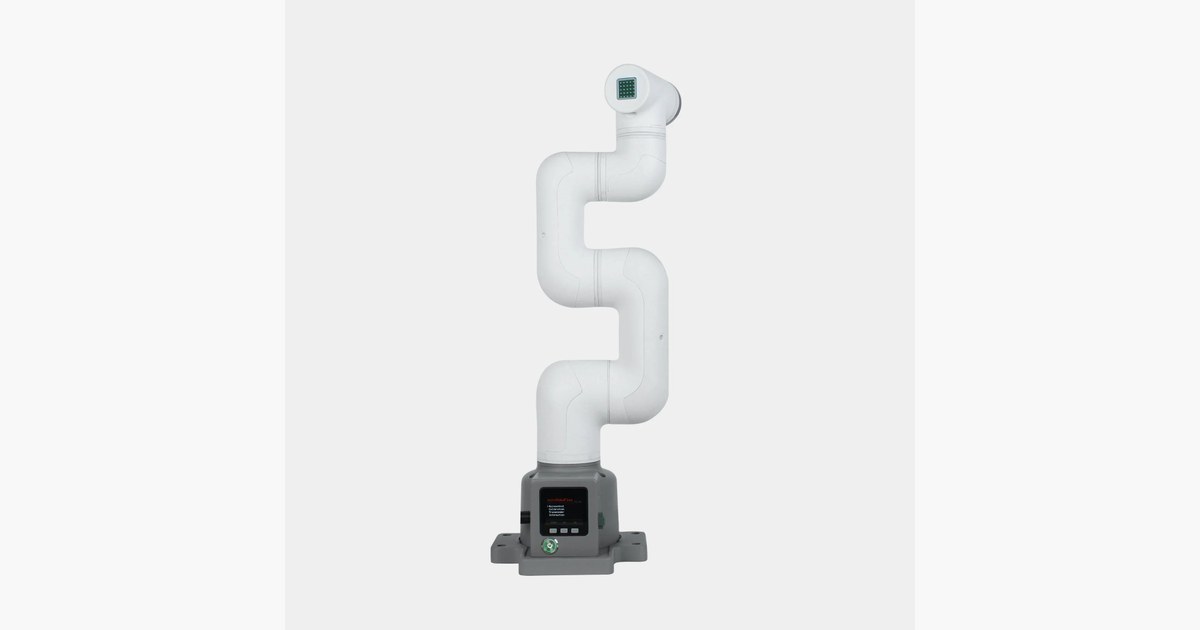
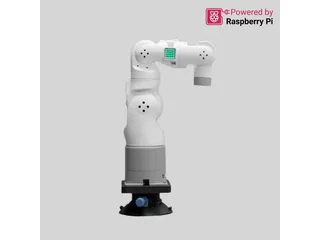
Una pequeña estación de manipulación necesita saber cuándo puede recoger una pieza y cuándo el destino está libre. Elephant Robotics myCobot 320 M5 ofrece seis ejes y entradas y salidas de 24 V para estudiar esa coordinación con otros elementos de una maqueta. La posibilidad de conectarlos no hace que el brazo sea una célula completa lista para producción.
La ficha del M5 [en] publica 350 mm de radio de trabajo, 1 kg de carga y 1 mm de repetibilidad. Identifica ESP32 como procesador de esa configuración y recursos de Python, Arduino y simulación ROS. Hay otras versiones de myCobot 320: el entorno debe corresponder al controlador elegido.
Separar la señal de la acción
Puede plantearse una actividad con una pieza en un punto fijo y una señal que autorice el traslado. El programa necesita distinguir al menos el estado de espera, la recogida y la liberación. Cuando falta la autorización, corresponde permanecer en el estado previsto, no repetir un movimiento de agarre a ciegas.
Después se añade una segunda condición: que el destino admita otra pieza. Ese cambio muestra por qué la coordinación requiere más que guardar coordenadas. Las señales tienen una interpretación dentro del programa y un comportamiento definido si dejan de llegar.
Las conexiones eléctricas deben seguir el esquema del fabricante. Una entrada industrial de 24 V no equivale a un pin de una placa educativa con otro nivel de tensión. Antes de unir equipos hay que identificar la interfaz y los componentes de adaptación que correspondan; compartir un nombre como «digital» no acredita compatibilidad.
La herramienta cuenta dentro de la manipulación
La masa y la geometría del útil cambian la tarea. Conviene especificar qué pinza o ventosa se instalará y qué pieza se moverá. Tampoco debe interpretarse el kilogramo de carga como una promesa para cualquier postura o herramienta.
Hiwonder AiArm [en] propone escenas educativas con controlador ESP32, módulos y recursos de programación. Es una comparación documental para distinguir un kit con elementos de demostración de un brazo al que se añaden periféricos. La escena que se quiera enseñar determina qué componentes faltan en cada opción.
En robots educativos, una estación pequeña puede servir para relacionar señales y movimiento. Al desarrollar la actividad hay que conservar el esquema, las referencias del equipo y la función asignada a cada señal.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.