myPalletizer 260: cuatro ejes para aprender a apilar piezas
myPalletizer 260 Pi integra Raspberry Pi y cuatro ejes. Cómo plantear un ejercicio de apilado, elegir herramienta y distinguir una secuencia de una tarea con visión.
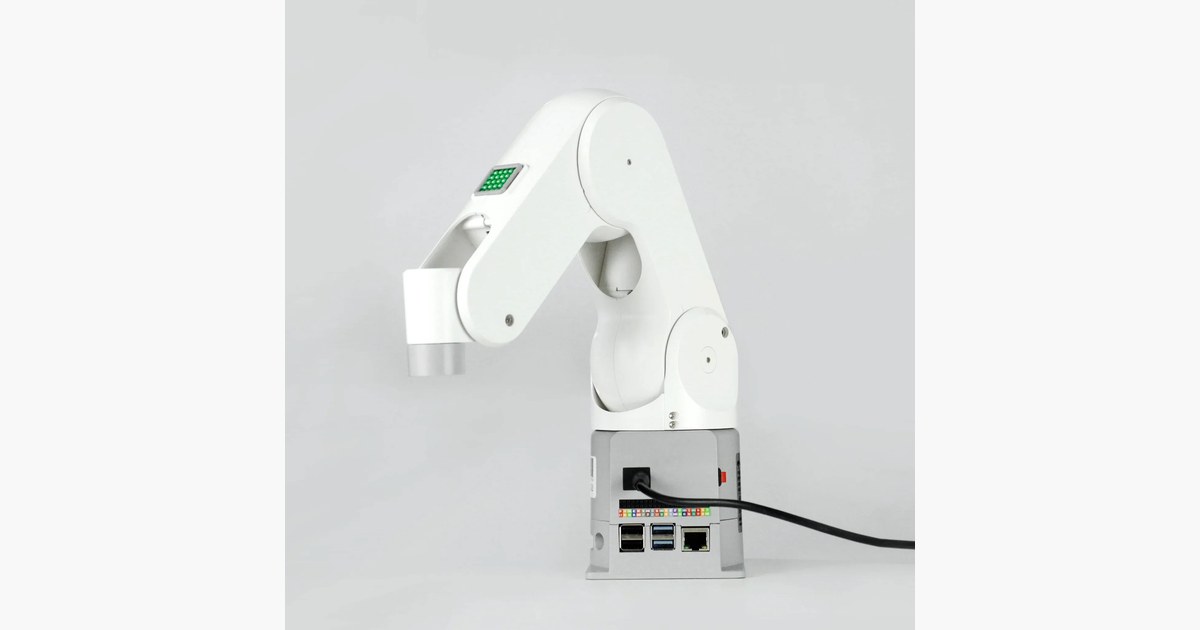
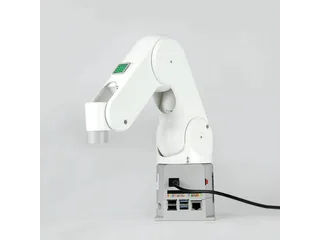
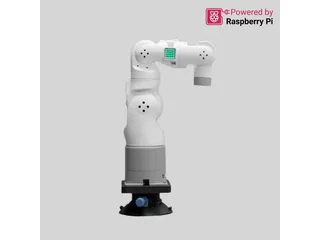
Elephant Robotics myPalletizer 260 Pi permite trabajar con un brazo de cuatro ejes y 260 mm de radio anunciado. Su interés educativo está en trasladar piezas entre posiciones conocidas y aprender a describir esas acciones. La visión de objetos y el agarre necesitan componentes y programación adicionales; no vienen implícitos en el número de articulaciones.
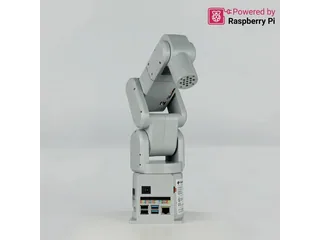
La ficha oficial de la versión Pi [en] documenta Raspberry Pi 4B, myBlockly y recursos para Python, C++ y ROS. La placa integrada evita preparar un segundo ordenador para alojar el sistema del brazo, aunque hay que disponer de los periféricos y herramientas que corresponden al proyecto.
Por qué una pila es un buen punto de partida
Un pequeño apilado obliga a resolver algo más que dos coordenadas. Cada pieza añadida cambia la altura a la que debe terminar el movimiento. También necesita una fase de aproximación, una liberación y un regreso que no arrastre lo que ya está colocado.
Puede prepararse una actividad con piezas idénticas y un origen fijo. Primero se ensaya el traslado de una unidad; después se cambia únicamente la altura del destino. El programa debería representar ese incremento, en lugar de guardar una lista larga de posiciones sin explicar su relación.
La herramienta afecta al ejercicio. Una ventosa necesita una superficie compatible con la aspiración; una pinza debe sujetar la forma de la pieza y permitir que se libere sin empujar la pila. El fabricante ofrece accesorios de su ecosistema, pero corresponde verificar cuáles incluye cada paquete.
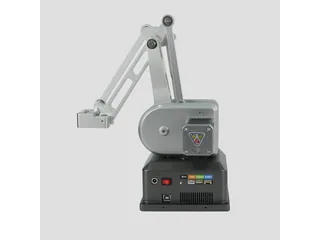
MaxArm de Hiwonder [en] incorpora boquilla de aspiración y un mecanismo paralelo. Es una referencia documental útil para comparar cómo se mantiene la orientación de la herramienta durante el traslado. La elección debe partir del objeto y de la tarea, no de que ambos productos se presenten como brazos educativos.
Repetir una ruta y localizar una pieza son dos trabajos
Si el objeto aparece siempre en la misma marca, el programa puede comenzar desde una posición ya definida. Cuando cambia de lugar, hay que localizarlo y convertir esa observación en un destino para el brazo. Una cámara añade ese problema de calibración; no transforma automáticamente una secuencia en clasificación autónoma.
Una segunda actividad puede consistir en mover el origen unos centímetros y estudiar cómo se modifica el programa. Después se puede introducir visión, conservando el mismo objeto, para que el cambio tenga una causa visible. Conviene registrar también qué ocurre si la pieza no está donde se esperaba: seguir cerrando la pinza en el aire no completa un apilado.
En robots educativos hay plataformas para trabajar otros tipos de movimiento. Las versiones con otro controlador no deben mezclarse al instalar software.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.