Nuvi: qué necesitas para construir este robot de escritorio
Nuvi combina una Arduino UNO Q, piezas impresas y seis servos para crear un robot de sobremesa. El proyecto comparte archivos, pero conversar exige Gemini e internet.
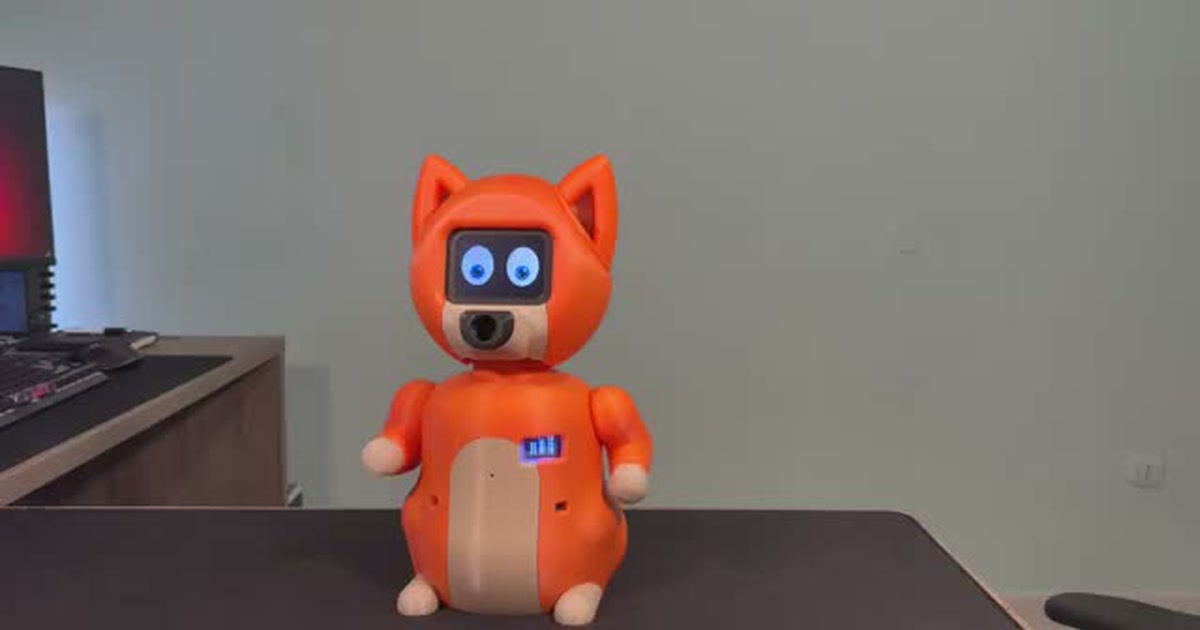
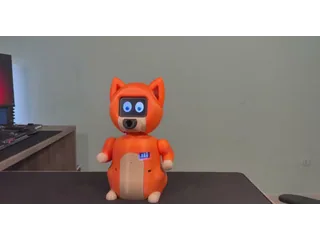
Nuvi es un robot de escritorio que puedes construir a partir de archivos públicos, no un kit listo para sacar de la caja. Luca Di Lorenzo ha publicado el cuerpo imprimible, una lista de componentes y el programa de este pequeño personaje basado en Arduino UNO Q. Mueve las orejas, los brazos y la cabeza, reacciona al tacto y puede hablar. Para mantener una conversación con la configuración compartida necesita conexión y una clave de Gemini; la voz local por sí sola no sustituye ese servicio.
Arduino presentó el proyecto el 22 de septiembre [en] como un compañero inspirado en un shiba inu. El vídeo del creador [en] enseña el montaje y el robot terminado. Lo que ofrece al lector es una construcción reproducible para experimentar con movimiento, sensores y voz, siempre que ya tenga herramientas o quiera aprender a cablear e instalar software.
La placa es solo el principio de la compra
La ficha de Nuvi en Arduino Project Hub [en] especifica una UNO Q de 4 GB, cuatro servos para brazos y orejas, dos servos serie para el cuello, una pantalla de 480 × 320 píxeles para los ojos, sensores de distancia y tacto, y un módulo de temperatura. Añade un micrófono y un altavoz USB, un controlador de servos, un convertidor de tensión y una fuente de 12 V y 10 A. Para fabricar la carcasa enumera impresora 3D, soldador y destornilladores.
El archivo de modelos 3D y el proyecto de Arduino App Lab [en] se pueden descargar de esa misma ficha. No aparece una cesta con todas las piezas de Nuvi ni un precio del robot completo. La tienda europea de Arduino ofrece la UNO Q de 4 GB por 82,90 €, IVA incluido [en]: es solo la placa. Faltan los actuadores, los sensores, el audio, la alimentación y la fabricación de la carcasa. Tampoco conviene sustituirla sin más por la UNO Q de 2 GB: la lista del proyecto identifica la versión de 4 GB y no documenta una prueba de compatibilidad con la otra.
Hay un detalle que revisar antes de encargar componentes. Arduino atribuye a Nuvi respuestas a gestos hechos con la mano, y el código descargable utiliza una cámara para reconocerlos. Sin embargo, la lista visible de piezas de Project Hub no incluye una cámara. Quien quiera reproducir esa función tendrá que resolver también su captura y conexión; el programa permite desactivar las funciones cuyo hardware falte, pero eso reduce lo que hará el robot terminado.
Movimiento local, conversación conectada
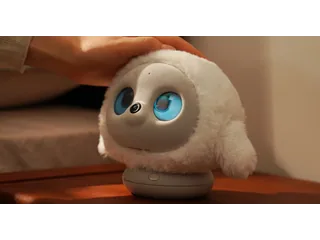
Nuvi detecta presencia para despertarse, muestra expresiones en la pantalla y responde al tacto en la cabeza y el vientre. La arquitectura descrita por Arduino reparte el trabajo entre el microcontrolador, que gobierna actuadores y sensores, y Linux en la UNO Q, que ejecuta la aplicación. El robot queda sobre la mesa: sus brazos y cuello se mueven, pero no camina ni recorre la habitación.
El anuncio dice que la experiencia básica funciona sin internet y que Piper puede generar voz en la placa. Hay que separar esa síntesis de voz de la conversación. El código publicado en Project Hub [en] envía el audio a la API de Gemini para obtener la respuesta y, si falta GEMINI_API_KEY, no inicia el hilo de conversación. Los gestos, la animación y el control físico pueden seguir siendo locales; preguntarle algo y recibir una respuesta generada requiere el servicio externo en esta versión del proyecto. La búsqueda web también depende de conexión.
Encender luces mediante una orden añade otra preparación. El programa contempla un servidor MQTT para comunicarse con dispositivos de la casa; no basta con montar Nuvi para que encuentre y controle automáticamente cualquier bombilla. El creador muestra gestos concretos para consultar la temperatura o accionar luces, pero su funcionamiento en otra habitación dependerá de la cámara, el ajuste de detección y la instalación doméstica.
Un proyecto para montar y ajustar, no para enchufar
La ficha ofrece materiales para empezar, aunque el texto visible del proyecto no desarrolla un manual de montaje completo paso a paso. El código y sus comentarios muestran ajustes de micrófono, servos y reconocimiento de gestos que pueden exigir trabajo al replicarlo. En una prueba independiente de la UNO Q [en], Tom’s Hardware encontró que la combinación de Linux, Arduino App Lab y periféricos requiere familiarizarse con un flujo de trabajo distinto al de una placa Arduino tradicional. Esa prueba es de la placa, no de Nuvi.
Para quien quiera construir y modificar un personaje físico, los modelos imprimibles y el código son el atractivo: se puede empezar por la cara, el tacto y un movimiento, y añadir voz o gestos cuando el montaje esté estable. Si la prioridad es conversar sin depender de una API, este diseño no lo resuelve tal como está publicado. La guía de Reachy Mini con conversación local describe otra ruta, que necesita un ordenador para ejecutar los modelos. Puedes comparar ambos enfoques en la sección de robots de escritorio.
Fuentes
- Arduino — presentación de Nuvi y funciones descritas [en]
- Luca Di Lorenzo — lista de piezas, modelos 3D y código de Nuvi en Project Hub [en]
- Luca Di Lorenzo — vídeo del montaje y del robot en funcionamiento [en]
- Arduino Store — UNO Q 4 GB y precio de la placa en euros [en]
- Tom’s Hardware — prueba independiente de Arduino UNO Q [en]
- Imagen: fotograma del vídeo de Luca Di Lorenzo para Arduino [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.