
Palmimo DevKit abre sus seis patas a la programación en Python
Palmimo DevKit permite programar un compañero de escritorio con seis patas, cámara y voz. Jizai inicia su venta para desarrolladores con software abierto y APIs externas.
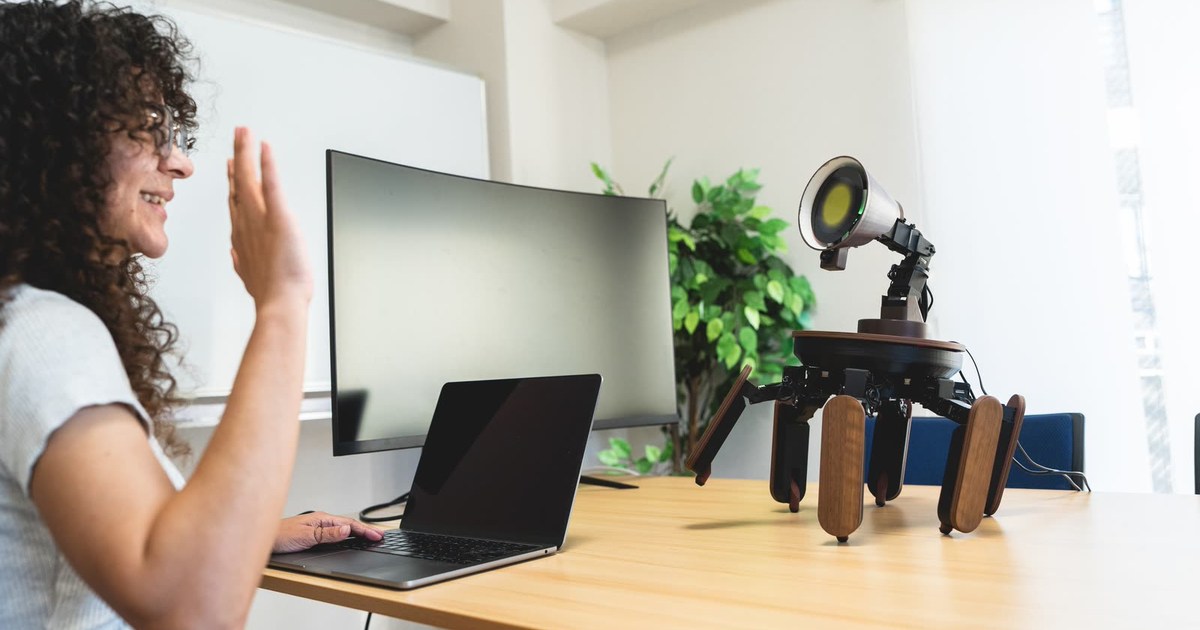
Palmimo DevKit permite programar un compañero de escritorio que camina sobre seis patas, orienta su cara y devuelve un saludo. Jizai abrió el 3 de septiembre la venta inicial de este robot para desarrolladores e investigadores. Su interés para quien ya escribe código está en poder combinar movimientos, cámara y voz sin diseñar primero la mecánica.
La presentación de Jizai [en] sitúa el kit dentro del proyecto Palmimo, antes llamado Mi-Mo. El nuevo formato se ofrece montado y probado, con apertura progresiva del software. Las demostraciones de interacción y el código publicado permiten entender la propuesta; todavía no acreditan un asistente doméstico listo para cualquier tarea.
Un saludo puede empezar sin un modelo de lenguaje
La documentación de Palmimo [en] muestra órdenes para avanzar, girar, desplazarse lateralmente, bailar o cambiar la expresión de la pantalla. El motor de movimiento calcula cómo colocar las patas y alterna dos grupos de tres apoyos. El usuario puede concentrarse en decidir cuándo ejecutar una acción, en lugar de enviar posiciones individuales a cada articulación.
También ofrece un modo de cálculo sin hardware, denominado dry-run. Sirve para explorar las órdenes antes de disponer del robot. Ejecutar esos cálculos no prueba que la máquina vaya a superar un obstáculo real: permite revisar la programación, pero el contacto con la mesa y los movimientos físicos requieren después otra comprobación.
El ejemplo de compañía añade dos reacciones visuales que no pasan por el modelo de lenguaje: seguir una cara y devolver un saludo detectado con la cámara. Esa separación permite experimentar con respuestas inmediatas y reservar la conversación para otra parte del programa. Encaja en la familia de robots de escritorio, donde el comportamiento que se programa puede importar más que una lista larga de gestos preinstalados.
La conversación sí tiene dependencias externas
El ejemplo de agente de compañía [en] utiliza, por defecto, servicios de Gemini y OpenAI para distintas etapas de la conversación. Requiere las claves de los proveedores configurados. El audio se transcribe remotamente y las capturas solicitadas pueden enviarse a un modelo de visión.
La documentación permite sustituir parte de esos modelos por un servidor propio mediante Ollama. Sin embargo, mantiene remota la transcripción cuando se conecta el micrófono. Por tanto, cambiar el modelo de conversación no basta para tener todo el sistema de voz funcionando sin internet.
Hay otro límite relevante para un compañero: el ejemplo conserva el historial en memoria durante la ejecución y lo pierde al cerrar el proceso. Sus reacciones de saludo y seguimiento también pueden omitirse si ya está ocupado. Son comportamientos de una aplicación de ejemplo que el desarrollador puede modificar.
Jizai anuncia el robot sin cuota mensual. Los servicios de IA tienen sus propias condiciones: la documentación de facturación de Gemini [en] distingue acceso gratuito limitado y niveles de pago. La ausencia de una suscripción al robot no incluye consumo ilimitado de las APIs elegidas.
El ordenador de control viaja en el cuerpo
La ficha de producto [en] especifica una Raspberry Pi 5 con 16 GB de memoria, cámara de 5 megapíxeles, micrófonos, altavoces y pantalla circular táctil. El conjunto mide 400 × 300 × 300 milímetros y pesa unos dos kilos: necesita más espacio que una pequeña mascota junto al teclado.
La guía de preparación [en] sitúa el control de los motores en la Raspberry Pi. El portátil puede servir para editar y lanzar programas por red; no tiene que calcular cada paso. La ficha describe alimentación mediante adaptadores, por lo que tampoco conviene interpretar ese ordenador integrado como una promesa de uso sin cables.
Para desarrollar se pide Python 3.12 o posterior. La instalación de software [en] contempla macOS o Linux como equipo de trabajo y Raspberry Pi OS de 64 bits en el robot. La síntesis de voz local descarga modelos en el primer uso y los conserva después. Es una función concreta que puede ejecutarse localmente, distinta de toda la cadena conversacional.
La oferta inicial se tramita por solicitud
Jizai publica 598.000 yenes sin impuestos por unidad, montada y probada. La ficha identifica ese precio con el lote inicial para empresas e instituciones de investigación y dirige a un formulario de solicitud; no es una tienda con entrega inmediata confirmada. Tampoco publica allí condiciones específicas de envío a España o la UE.
Para quien quiere experimentar por su cuenta, el primer paso disponible es leer y explorar el software. Si el objetivo es construir un compañero sobre una plataforma más conocida, la cobertura de Reachy Mini permite comparar otro enfoque. En Palmimo, la decisión de solicitar una unidad debería llegar después de concretar qué aplicación se quiere desarrollar y qué servicios necesita para funcionar.
Fuentes
- Jizai — inicio de la venta para desarrolladores el 3 de septiembre [en]
- Palmimo DevKit — movimientos, control y demostración del SDK [en]
- Jizai — agente de compañía, modelos externos y límites del ejemplo [en]
- Google — niveles gratuitos y de pago de la API de Gemini [en]
- Jizai — hardware, precio del lote inicial y solicitud de compra [en]
- Palmimo DevKit — preparación del ordenador integrado [en]
- Palmimo DevKit — instalación y descarga de voces locales [en]
- Imagen: Jizai — fotografía oficial de Palmimo DevKit devolviendo un saludo [en]
Más artículos
Vector con Wire-pod: comandos de voz con un servidor en casa
Wire-pod permite usar comandos de voz en Vector 1.0 y 2.0 con un servidor propio. Qué equipo necesitas, cómo preparar el robot y qué funciones requieren internet.
Sphero Blueprint Robotics: qué necesitas para montar y programar
Blueprint Robotics permite construir mecanismos sobre una base móvil ya montada. Qué incluye el kit de Sphero, qué ordenador necesita y cómo se ofrece en Europa.