PiCar-X: el coche con Raspberry Pi que empieza por calibrar sensores
El kit PiCar-X permite seguir líneas y experimentar con una cámara. La placa, la elección del software y la calibración importan antes de añadir voz con IA.
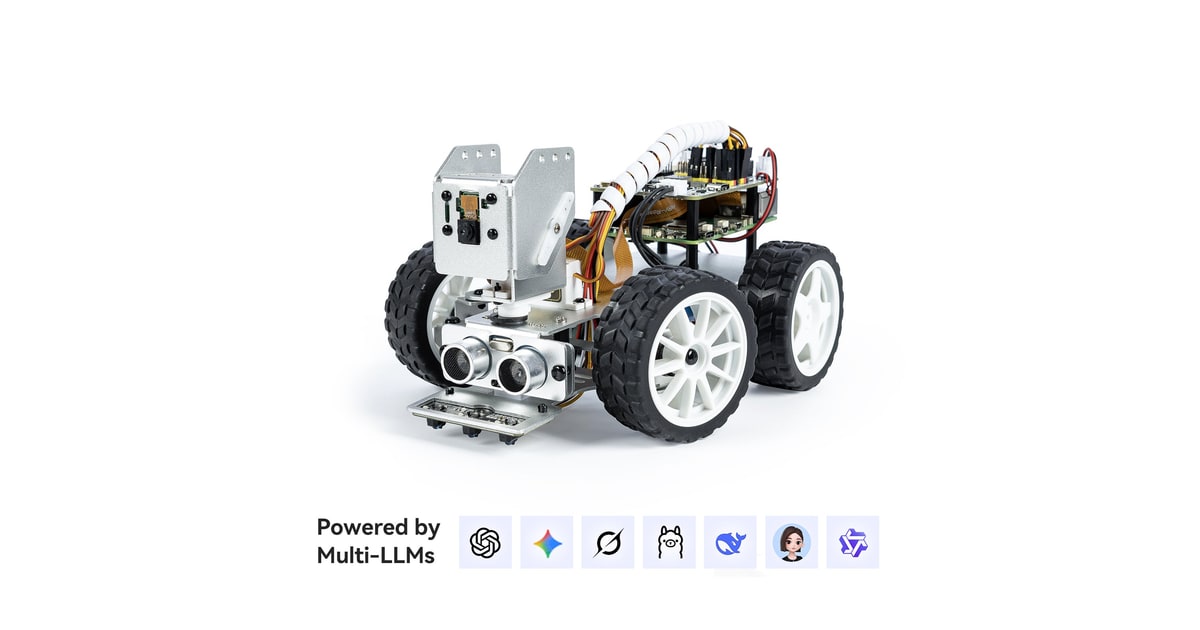
Un coche que sigue una línea dibujada en el suelo permite ver enseguida si el programa funciona. PiCar-X, el kit de SunFounder para Raspberry Pi, combina ese ejercicio con una cámara y detección de obstáculos. Para aprovecharlo, la primera sesión debería dedicarse a montar, ajustar la dirección y calibrar los sensores antes de añadir funciones de voz.
La ficha del kit anuncia compatibilidad con Raspberry Pi 5, 4, 3B+ y Zero 2 W, pero la placa no va incluida. El precio publicado del conjunto es de 89,99 dólares estadounidenses. Es el kit del coche, no el coste de reunir todos los elementos de un ordenador Raspberry Pi ni un precio final de entrega en España.
Tres ejercicios que se pueden separar
La cámara permite experimentar con el vídeo y la visión. El sensor ultrasónico proporciona una medida de distancia para reaccionar ante un obstáculo. Los sensores de escala de grises observan la superficie bajo el coche para seguir un recorrido. Cada uno resuelve una tarea diferente y merece probarse por separado.
Una actividad sencilla consiste en fijar primero un umbral de distancia para detenerse. Después se puede introducir un giro y comprobar si el coche vuelve a encontrarse con el mismo objeto. La línea en el suelo añade otro problema: cuando el robot la pierde, el programa necesita decidir qué hacer con las ruedas y la dirección.
Estos ejercicios tienen una ventaja para empezar con robótica educativa: permiten distinguir un error de medida de un error en la acción. Si el valor del sensor cambia al pasar por la línea pero el coche gira al lado equivocado, el problema está en la lógica o en el ajuste del mecanismo.
Elegir una ruta de software
SunFounder mantiene documentación específica de PiCar-X 2.0 para montaje, preparación del sistema y ejemplos. Sus recorridos con Python y entorno gráfico no deben mezclarse a mitad de una instalación. La versión de la placa y la imagen del sistema forman parte de la compatibilidad del proyecto.
CNX Software probó PiCar-X 2.0 con Raspberry Pi 4 y describió el montaje y el trabajo con Blockly y Python. Es una referencia práctica para esa combinación concreta, sin garantizar que una placa posterior vaya a reproducir todos los pasos exactamente igual. También permite ver que poner en marcha el coche implica preparar software, además de atornillar piezas.
La IA viene después del movimiento básico
La tienda actual incorpora referencias a modelos de lenguaje y reconocimiento de voz. Esas ampliaciones pueden introducir servicios, credenciales y dependencias adicionales según el ejemplo elegido. No son necesarias para comprobar que el coche avanza recto o para crear un seguidor de líneas.
Antes de conectar un modelo conversacional resulta más útil tener una orden de parada que funcione y unas maniobras cortas verificadas. Una respuesta de texto todavía necesita traducirse a instrucciones válidas para el robot; no basta con que el modelo proponga un recorrido convincente.
PiCar-X encaja en una mesa de trabajo donde se quiera avanzar desde medidas visibles hasta programas más largos. En una vivienda, la superficie despejada y la pista preparada siguen siendo el entorno más razonable para aprender. Los usos domésticos autónomos que reunimos en Hogar y Consumo plantean exigencias distintas a las de un coche educativo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.