Pi:Co Classic4: montar el robot antes de resolver el mapa
El Pi:Co Classic4 de RT es un kit de micromouse que requiere montaje y soldadura. Revisamos el proceso docente, los sensores de pared y los accesorios de alimentación.
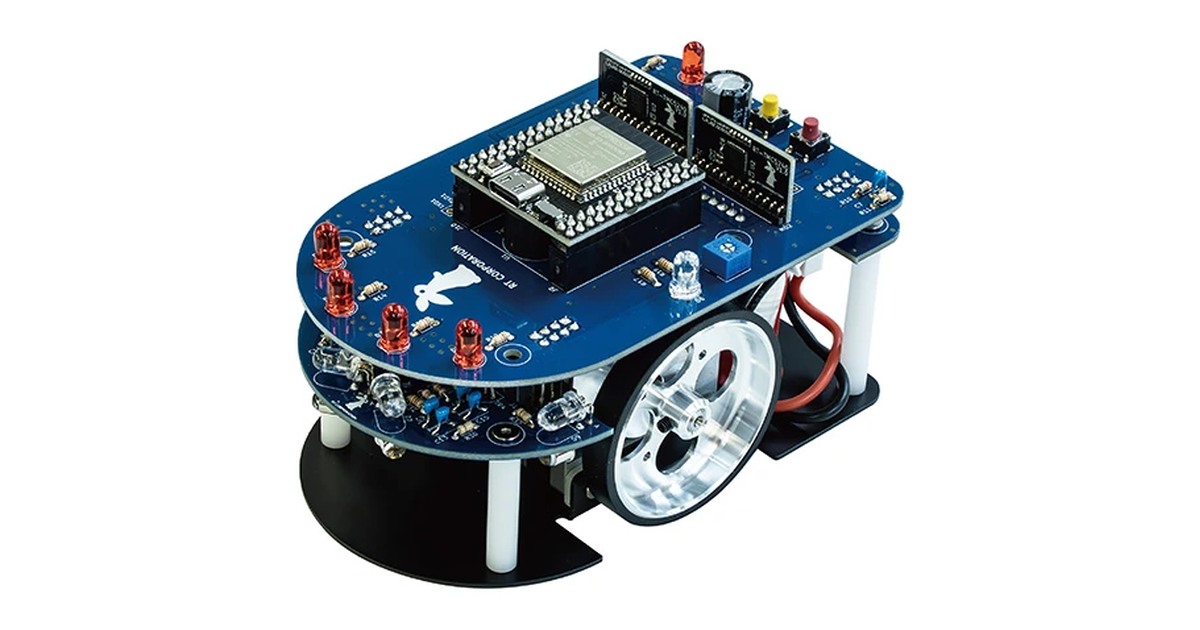
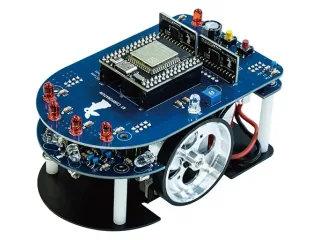
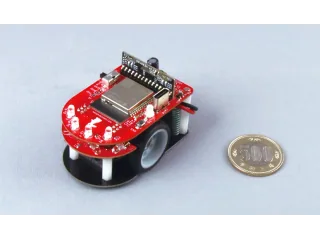
El Pi:Co Classic4 de RT Corporation comienza antes del primer movimiento: es un kit que requiere montar y soldar el robot. La empresa incluye una placa para practicar soldadura y organiza los componentes por pasos. Esa preparación convierte el laberinto en un ejercicio de electrónica y mecánica, además de programación.
Qué incorpora el kit clásico
La ficha de Classic4 describe un robot de 120 × 73 × 80 mm y unos 430 gramos con batería. Lleva dos motores paso a paso, ruedas de aluminio y una placa ESP32-S3. Se ajusta al formato clásico de micromouse; no corresponde al tamaño reducido del Pi:Co V2.
El fabricante ofrece desarrollo con Arduino IDE en Windows, macOS y Linux, y publica ejemplos de micro-ROS. El repositorio enlazado por RT todavía identifica sus ejemplos como Classic3; antes de reutilizarlos en Classic4 conviene comprobar firmware y cableado. Su página también menciona componentes y herramientas previstas para ampliar el producto. Un giroscopio anunciado como opción futura no debe contarse como sensor incluido en todos los kits.
La batería LiPo de tres celdas forma parte del conjunto, mientras el cargador y la fuente aparecen en un paquete separado. Esta diferencia importa al preparar un taller con varios equipos: terminar el montaje no asegura que todos puedan cargarse con el material recibido.
Medir antes de acelerar
Los ejemplos ayudan a avanzar desde operaciones sencillas hasta un algoritmo de recorrido. La relación entre pulsos de motor, giro de rueda y distancia recorrida necesita ajustarse al robot montado. Un contacto defectuoso de soldadura o una rueda mal alineada pueden producir síntomas que parezcan un fallo de navegación.
Classic4 sirve para recorrer esa cadena completa de construcción y control. La disponibilidad de ejemplos reduce trabajo inicial, pero conserva una tarea central para el alumno: comprobar que la máquina real hace el movimiento que su programa describe.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.