PowerDolphin: una cámara bajo el agua en un robot que navega por la superficie
PowerDolphin cambia el ángulo de una cámara mientras flota. Su manual separa los accesorios y una prueba de navegación muestra cómo afecta el movimiento del agua.
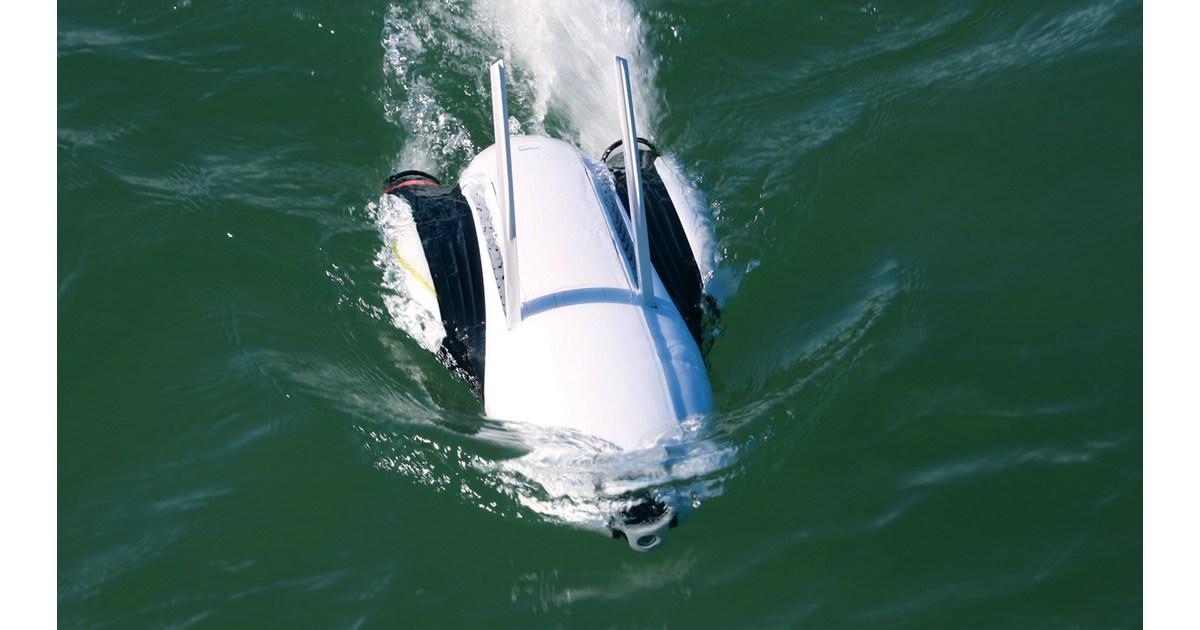
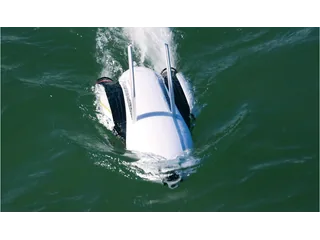
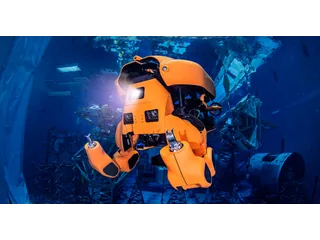
PowerDolphin puede mirar bajo el agua sin que todo el robot se sumerja. La plataforma de PowerVision navega por la superficie y orienta su cámara para observar por encima o por debajo de ella. Esa combinación ofrece un punto de vista diferente al de una cámara situada en la cubierta de una embarcación.
La distinción importa para preparar una sesión. El casco sigue expuesto al oleaje y a los obstáculos de superficie. No trabaja como un ROV que desciende íntegramente hasta un fondo profundo.
La cámara cambia de ángulo, el casco sigue flotando
El manual original del fabricante, archivado en ManualsLib [en] describe la cámara y su control mediante el sistema de mando y la aplicación. También documenta funciones de grabación 4K.
Para una actividad inicial tiene sentido separar dos pruebas: orientar la cámara con el vehículo quieto y, después, moverlo durante una toma corta. Así se entiende qué parte de la imagen cambia por la orientación y qué parte cambia porque se desplaza el casco.
La comunicación inalámbrica se realiza con la plataforma que permanece en superficie. No conviene trasladar a este equipo explicaciones de robots que necesitan un cable para llevar vídeo desde un cuerpo sumergido.
El paquete cambia lo que se puede hacer
La documentación distingue configuraciones y accesorios. El sonar PowerSeeker y el depósito de cebo aparecen asociados a paquetes concretos. No se deben atribuir automáticamente a cualquier PowerDolphin que se encuentre usado.
Una caja con el vehículo y el mando puede servir para grabar, pero no demuestra que incluya instrumentos para observar profundidad o funciones ligadas a otros módulos. Antes de seguir una demostración conviene identificar las piezas presentes y el procedimiento correspondiente.
Tener una función de retorno tampoco garantiza evitar obstáculos. La ruta de vuelta debe entenderse por su mecanismo concreto y por el entorno, especialmente entre amarres o estructuras. Un equipo de imagen recreativo no debe presentarse como dispositivo de salvamento certificado.
Qué mostró una prueba sobre el agua
Hugo Andreae publicó una prueba de PowerDolphin en Motor Boat & Yachting en 2020 [en]. Describe la preparación de conexiones y cómo el movimiento del agua puede producir imágenes bruscas. También observó límites del retorno automático frente a elementos de amarre.
Son observaciones útiles para escoger la toma: una cámara móvil bajo la línea de agua sigue dependiendo de la estabilidad de una pequeña embarcación. Una escena tranquila y despejada plantea condiciones diferentes a grabar junto a un barco que se mueve.
Al tratarse de un producto histórico, el manual no confirma por sí solo que hoy continúen disponibles sus servicios de activación o todas las versiones de la aplicación. Esa comprobación es parte de recuperar una unidad, junto con el estado físico y los accesorios.
PowerDolphin amplía el panorama de robótica para uso personal y del catálogo con una solución acuática particular: mover la cámara desde un cuerpo flotante. Su interés se entiende mejor al separar ese principio, el contenido de cada paquete y lo observado durante una navegación real.
Fuentes
- PowerVision — manual original PowerDolphin, archivo en ManualsLib [en]
- Hugo Andreae, Motor Boat & Yachting — prueba de navegación, 2020 [en]
- Imagen: keyassets.timeincuk.net — PowerDolphin
Fotografía publicada en la prueba de Hugo Andreae / Motor Boat & Yachting.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.