Qrevo Slim: sus 8,2 cm ayudan bajo muebles, pero mide toda la ruta
El Qrevo Slim utiliza percepción 3D StarSight en un cuerpo bajo. Qué revisar debajo de un sofá antes de decidir por la altura anunciada.
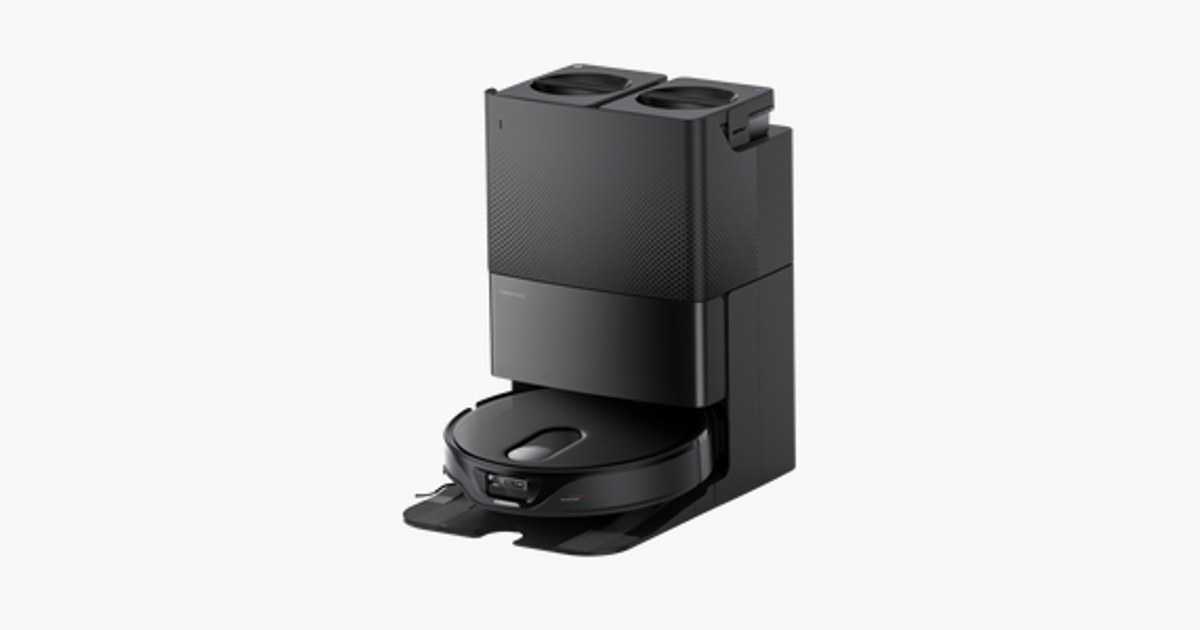
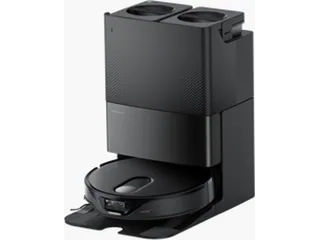
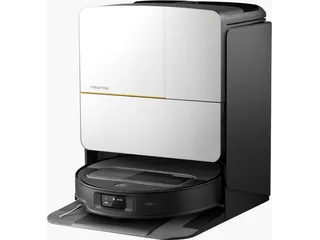
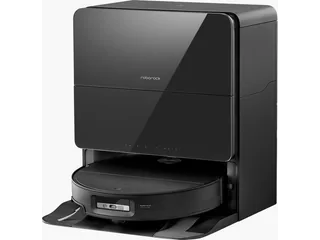
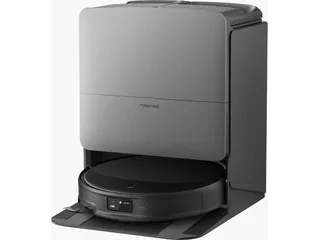
El Qrevo Slim anuncia un cuerpo de 8,2 cm y navegación StarSight. Puede resultar interesante cuando un mueble bajo deja fuera a robots con torreta alta, pero la medida útil es la de todo el recorrido bajo ese mueble.
La página oficial estadounidense de Roborock describe percepción 3D, cepillo doble DuoRoller Riser y extensión FlexiArm de cepillo lateral y mopa. La estación Multifunctional Dock 3.0 gestiona varias tareas de mantenimiento. La referencia y las condiciones de venta deben comprobarse en España; una página estadounidense no confirma por sí sola la configuración eléctrica europea.
Un travesaño puede importar más que el borde del sofá
Medir solamente la entrada puede pasar por alto apoyos interiores o una caída de la estructura. Conviene revisar el punto más bajo, el espacio para girar y los objetos ocultos. El robot también necesita salir de la zona, por lo que un hueco amplio en un lado no asegura una ruta completa.
StarSight se presenta como un sistema de percepción y navegación; no debe confundirse con una torreta LiDAR retráctil por el hecho de que ambos enfoques permitan diseños bajos. La elección del manual y los recambios necesita el nombre del modelo concreto.
El Dreame D30 Ultra proporciona otra referencia de instalación con una base de dimensiones publicadas. Su artículo sobre espacio y acceso ayuda a separar dos restricciones: altura del robot y lugar de la estación. Un cuerpo bajo no reduce necesariamente el volumen ocupado por el conjunto.
Antes de comprar por esos 8,2 cm, interesa comparar medidas del mueble, suelo y paso entre patas. Si el objetivo es alcanzar una zona concreta, esa comprobación aporta una respuesta más fiable que asumir que «Slim» equivale a entrar bajo cualquier sofá.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.