ROSOrin: comparar chasis sin cambiar toda la plataforma
ROSOrin propone chasis mecanum, Ackermann y diferencial con ROS 2. Qué cambia al estudiar cada movimiento y por qué debes revisar controlador y kit.
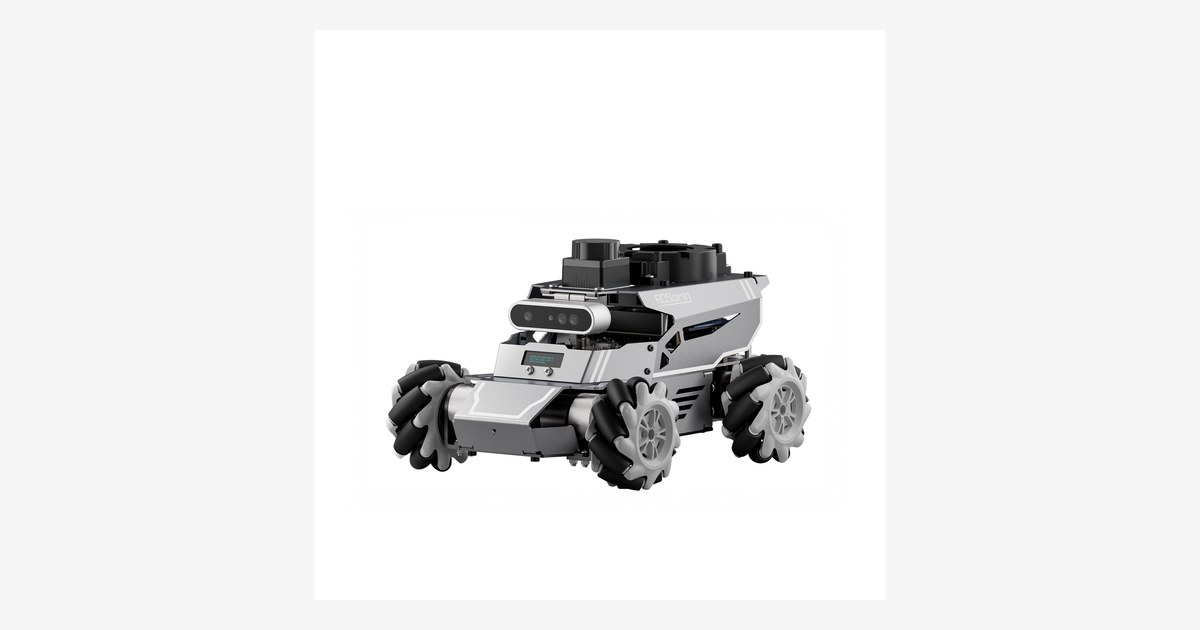
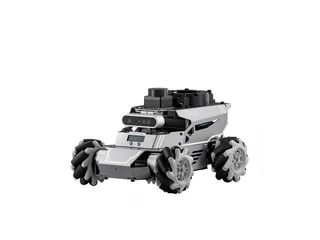
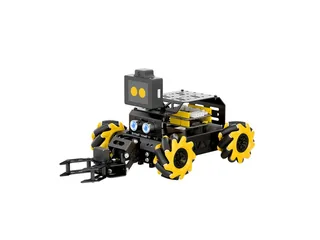
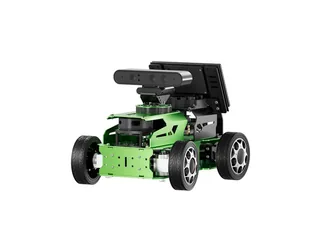
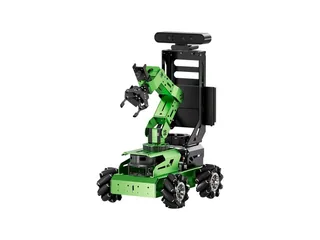
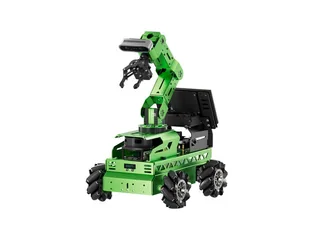
ROSOrin, de Hiwonder, es una plataforma educativa con ROS 2 y un diseño modular para alternar entre mecanum, Ackermann y tracción diferencial. Su interés está en comparar formas de movimiento manteniendo una base de programación y percepción relacionada.
Los tres chasis no responden igual a una orden. Mecanum permite combinar desplazamientos laterales; Ackermann necesita un radio de giro; una base diferencial cambia de dirección variando la velocidad de sus lados. El programa debe conocer la geometría montada.
Un experimento con el mismo recorrido
Marca salida, destino y una curva, y registra qué maniobras necesita cada configuración. Mantener el objetivo y modificar el chasis hace visibles las restricciones de movimiento. Antes de comparar tiempos, comprueba que la calibración y el estado de batería sean equivalentes.
La ficha anuncia LiDAR, cámara de profundidad y micrófonos dentro de sus configuraciones. Hiwonder ofrece varios kits y controladores: esos elementos no deben atribuirse automáticamente a la opción más económica. La variante Starter Kit / Without Controller excluye el ordenador principal.
ROS 2 requiere una combinación compatible
La documentación de ROS 2 Humble identifica sistemas de instalación y dependencias concretos. Que un ordenador pueda ejecutar Linux no basta para asegurar que soporte la imagen del robot, los controladores de sus sensores y los ejemplos del tutorial.
Hiwonder publica un itinerario para Jetson Orin Nano y otras opciones de hardware. Antes de comprar, relaciona tres cosas: controlador elegido, imagen de sistema y contenido de la caja. Las aplicaciones con modelos en línea también pueden añadir requisitos de red o servicios externos.
Para robótica educativa, escogería primero un ejercicio de control o navegación y el kit que lo permite. Así se evita pagar por un sensor que no se utilizará o planear una práctica con componentes ausentes.
En el ámbito de hogar y consumo, ROSOrin es una plataforma de experimentación que exige configuración. Las demostraciones de reconocimiento y navegación no justifican presentarlo como un asistente doméstico general listo para trabajar.
La ficha de la tienda internacional publica 299,99 USD para la variante «Starter Kit / Without Controller». La cifra en dólares no acredita stock, envío a España ni el coste final de importación; comprueba esas condiciones para tu dirección antes de pedirlo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.