Stretch 4 ensaya controles con la cabeza y un solo pulsador
Hello Robot publica una demo de control adaptable para Stretch 4. Combina mandos, seguimiento facial y un pulsador para explorar ayuda doméstica teleoperada.
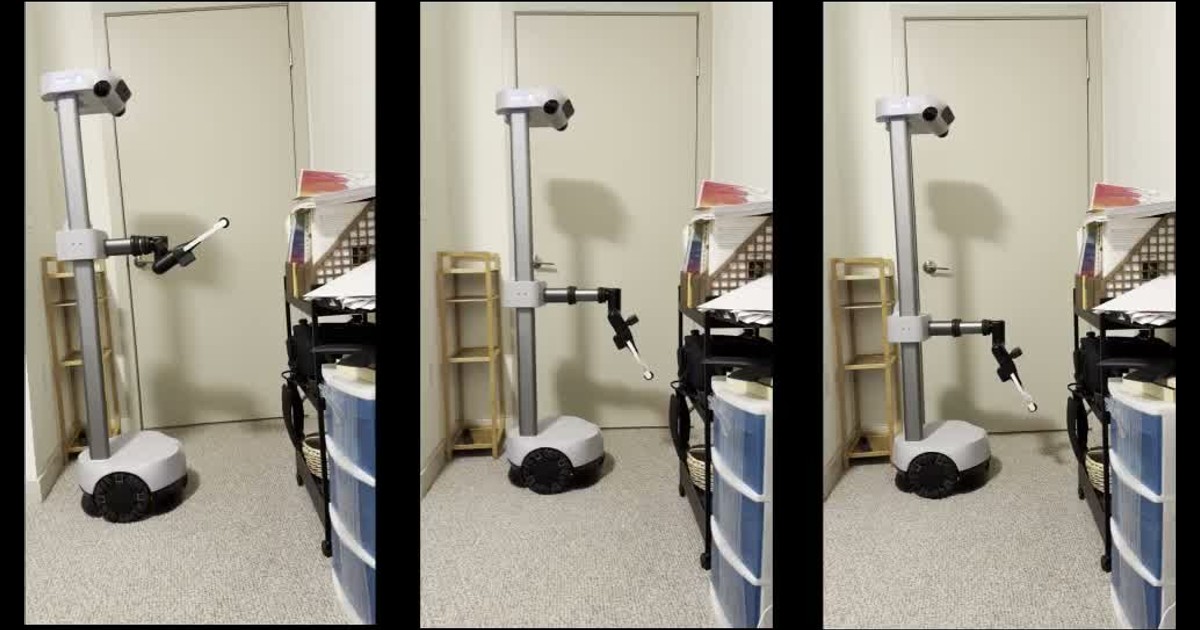
Hello Robot Stretch 4 puede recibir órdenes de distintos mandos, del movimiento de la cabeza o de un solo pulsador en una nueva demostración de control adaptable. El objetivo es que una persona pueda dirigir tareas domésticas sin depender de un mando que le resulte difícil de manejar. Sigue siendo teleoperación: el usuario decide y el robot ejecuta sus movimientos.
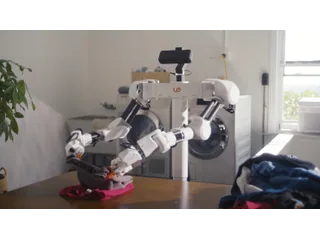
Elaine Short publicó el proyecto el 26 de septiembre en el blog de Hello Robot [en]. El vídeo muestra controles diferentes y termina con la autora retirando ropa de un tendedero mediante un gamepad, en una secuencia acelerada diez veces. Esa escena demuestra manipulación dirigida por una persona; no permite calcular cuánto tiempo ahorra ni afirmar que el robot recoge la colada por sí solo.
Nuestra presentación de Stretch 4 explicaba la plataforma con ruedas y brazo telescópico. Este seguimiento aborda otra cuestión: cómo darle órdenes cuando mover los brazos o sostener un mando resulta fatigoso.
Un gesto no tiene que corresponder siempre al mismo motor
El repositorio del proyecto [en] separa los dispositivos de entrada del esquema que mueve el robot. Entre ambos hay una aplicación que asigna señales a acciones. Así se puede conservar un dispositivo conocido y cambiar qué controla, en lugar de exigir que el usuario aprenda una disposición fija.
La guía del código [en] permite ajustar sensibilidad, invertir direcciones y crear una zona neutra que ignore pequeños desplazamientos. También contempla cambiar de página de controles mediante un botón: el mismo mando puede pasar de dirigir la base a manejar el brazo. Son ajustes concretos que requieren preparación; su existencia no demuestra que una configuración sea cómoda para cualquier persona.
El seguimiento facial utiliza una cámara y MediaPipe. El código de esa interfaz [en] obtiene referencias del rostro y una estimación de la postura de la cabeza para producir señales de control. La documentación de Google [en] describe detección de puntos faciales y umbrales de confianza. Eso ayuda a entender el alcance: observar un movimiento no equivale a conocer la intención de quien lo hace. La asignación de órdenes debe decidir qué gesto activa cada acción.
Elegir una dirección con un solo pulsador
El control de pulsador único [en] recorre estados de parada, orientación y desplazamiento. Las pulsaciones seleccionan sucesivamente cómo mover la pinza, aprovechando el paso del tiempo para elegir una dirección sin necesitar varios ejes de mando simultáneos.
Para alguien que utiliza un único interruptor de acceso, esto abre una forma de explorar la manipulación física. A cambio, la selección secuencial añade esperas y exige seguir lo que está haciendo el brazo. El siguiente paso útil sería comprobar si la persona puede elegir, detener y corregir el movimiento con comodidad durante su tarea concreta.
Short explica que aún quiere recoger comentarios de colaboradores con discapacidad. La demostración y el código son una base de desarrollo, no una evaluación con resultados generalizables sobre autonomía personal. Tampoco hay que confundir poder dirigir una pinza con disponer de una aplicación terminada para vestirse, cocinar o atender cualquier necesidad cotidiana.
El hardware se vende; esta configuración exige desarrollo
La oferta oficial de Stretch 4 [en] publica 29.950 USD para la compra directa al fabricante estadounidense. Incluye pinza flexible, batería y contrapeso, alimentación, mandos gamepad y tipo pistola, herramientas y cables. La estación de recarga automática se ofrece aparte por 1.495 USD. El seguimiento facial o un pulsador adaptado no deben darse por incluidos en ese lote.
Hello Robot anuncia expedición habitual entre dos y cuatro semanas tras recibir el pedido o el pago, y ofrece envíos internacionales. España aparece en el formulario de presupuesto, pero esa selección no confirma un total con impuestos, portes y entrega española. Además, la empresa limita la certificación actual a uso en laboratorio e investigación.
Para experimentar con el software hacen falta conocimientos de ROS 2 y configurar dispositivos, controladores y correspondencias. El anuncio remite a la rama de desarrollo feature/sim-real-api-alignment de stretch4_ros2; la guía ofrece un arranque en simulación. No acredita compatibilidad automática con Stretch 3 ni una actualización que todos los propietarios puedan instalar desde un menú.
Dentro de los robots para el hogar, la utilidad que persigue este proyecto es poder actuar sobre objetos desde una posición cómoda. Para valorar un piloto, conviene elegir primero una tarea pequeña y repetible y el movimiento de entrada que la persona pueda sostener. Después se ajusta el control a esa tarea.
Fuentes
- Hello Robot — demostración de teleoperación adaptable de Elaine Short, 26 de septiembre [en]
- Hello Robot — repositorio y arquitectura del proyecto de control [en]
- Hello Robot — guía de configuración, asignación de señales y simulación [en]
- Hello Robot — implementación del seguimiento facial [en]
- Google — funcionamiento y configuración de MediaPipe Face Landmarker [en]
- Hello Robot — implementación del control con un pulsador [en]
- Hello Robot — precio, contenido, accesorios y restricciones de uso de Stretch 4 [en]
- Imagen: frame del vídeo oficial de demostración de Hello Robot [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.