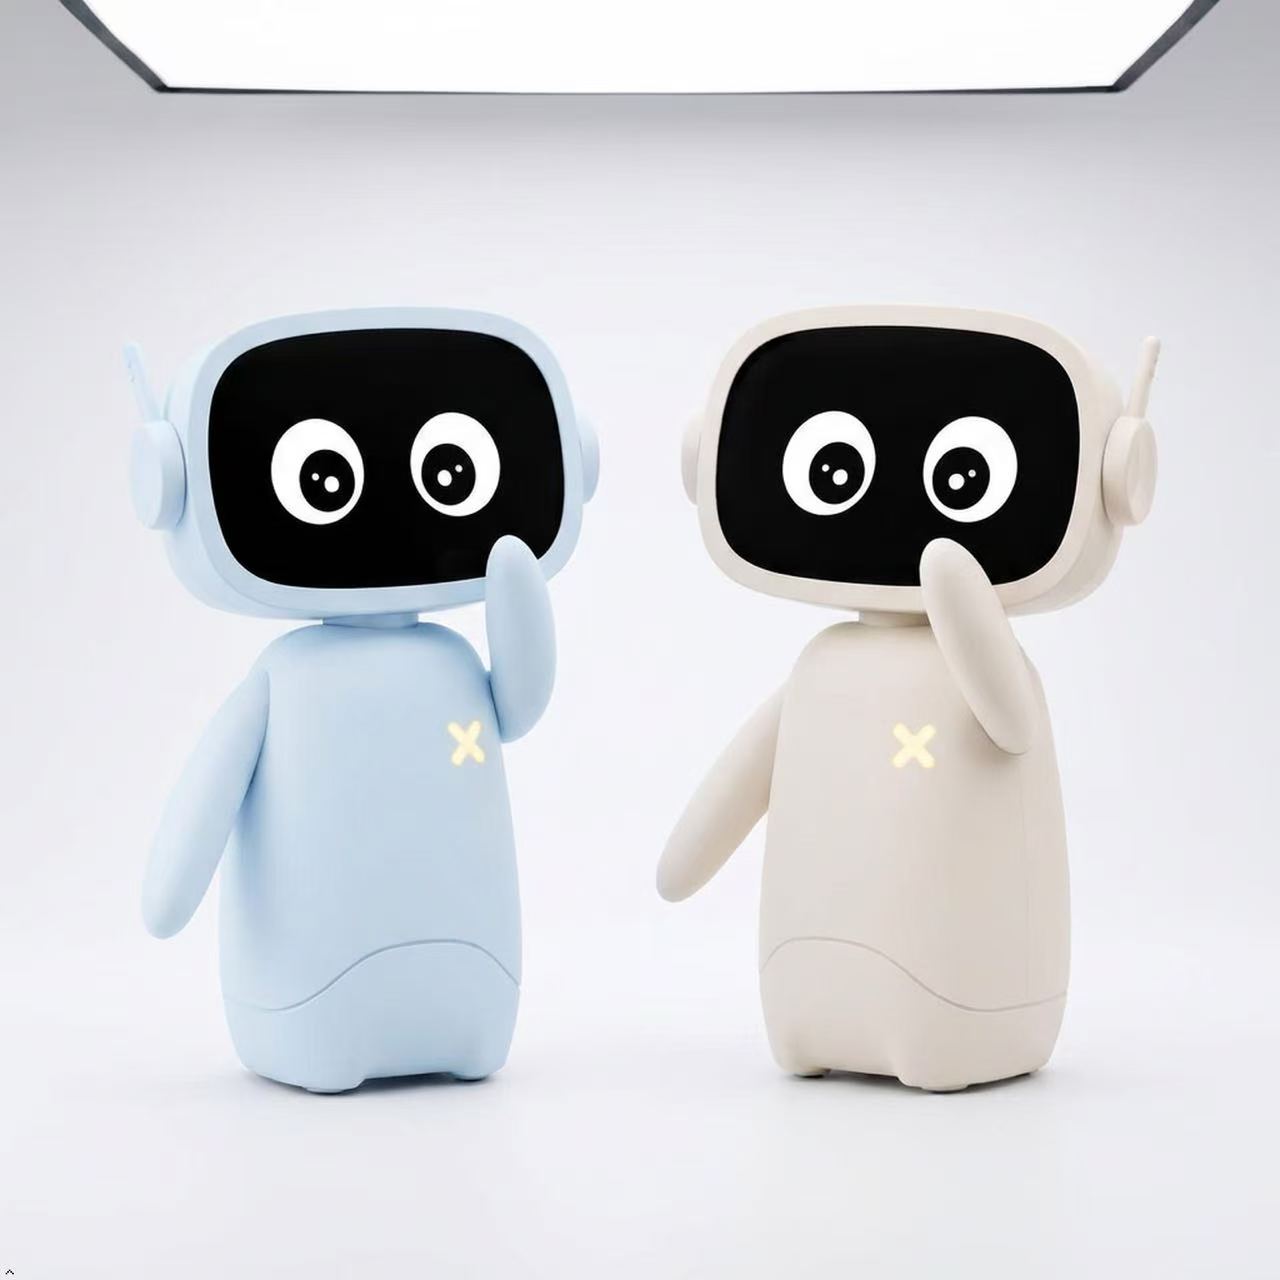
XiaoMu: un robot de escritorio con Python, ROS 2 e IA local
XiaoMu combina movimiento, tacto y voz en un robot de escritorio. Su edición programable ofrece ejemplos públicos, mientras parte del firmware sigue cerrada.
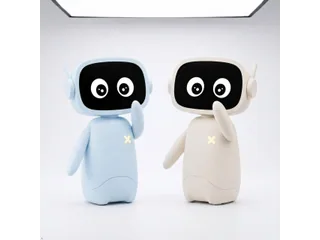
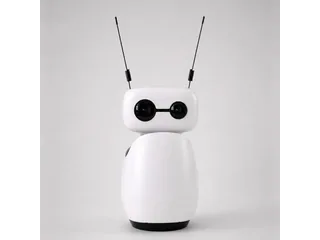
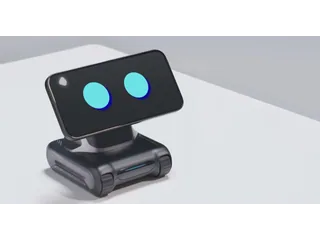
XiaoMu [en], el robot de escritorio de Timu presentado en su campaña de 2026, combina una cara con expresiones, movimiento y sensores para interacción cercana. Se ofrece en una edición de compañía y otra programable. Para quien quiera utilizarlo como recurso educativo, la segunda tiene un punto de interés comprobable: el fabricante ha publicado ejemplos de Python y ROS 2.
La documentación permite ir más allá de la apariencia del robot. Explica cómo leer sensores y enviar órdenes de voz o movimiento, aunque no significa que todos los componentes del sistema estén abiertos.
Movimiento y sensores en un equipo pequeño
Timu describe cinco grados de libertad para la cabeza, los gestos y el movimiento de la base. El robot incorpora interacción táctil, visión, audio y sensores como temperatura, humedad e información de orientación. Su función es responder en el escritorio, no desplazarse por la casa para realizar tareas domésticas.
Los ejemplos públicos muestran cómo reaccionar al tocar la cabeza o la zona frontal, consultar la temperatura o pronunciar una frase. En una práctica sencilla, el alumno puede conectar una lectura del sensor con un gesto y una respuesta de voz, y comprobar por separado cada parte de esa secuencia.
El repositorio de API documenta mensajes para sensores, batería, reconocimiento de voz y resultados de visión. También recoge órdenes para hablar, controlar acciones y activar la visión. Ese acceso resulta más útil para evaluar una plataforma educativa que una lista de expresiones pregrabadas.
Qué está publicado y qué sigue pendiente
La apertura tiene un alcance concreto. El repositorio de firmware explica que solo se ha publicado el módulo principal denominado brain. El control de comportamiento, motores, pantalla y otros módulos se anuncia como una apertura gradual futura.
Por tanto, la disponibilidad de ejemplos y de ese módulo no convierte todo el robot en un diseño completamente abierto. Un proyecto que necesite modificar un controlador concreto debe comprobar si el código correspondiente existe y qué permite la licencia.
Los manuales también deben contrastarse con la versión instalada. El repositorio de firmware menciona ROS 2 Humble y el de ejemplos contiene una referencia a Iron. Antes de preparar una clase, conviene confirmar la distribución y los mensajes del robot recibido, en lugar de mezclar instrucciones de ambas publicaciones.
IA local no excluye todas las funciones de nube
La propuesta destaca percepción e interacción básica en el dispositivo. La web diferencia esas funciones de los modelos de nube que pueden intervenir en consultas más amplias, con condiciones y permisos del usuario. No sería correcto resumir toda la oferta como un sistema que nunca utiliza servicios externos.
Para trabajar sin conexión, la comprobación práctica consiste en seleccionar una función concreta y probarla en ese estado: lectura de un sensor, reconocimiento de una orden o respuesta por voz. La frase comercial «IA local» no determina por sí sola qué modelo o vocabulario se ejecuta en cada edición.
La web ofrece reservas y vincula los plazos a la producción y al destino. También señala idiomas actuales y futuras ampliaciones; no conviene dar por disponible el español por una promesa de actualización.
La ficha de XiaoMu reúne la oferta y los repositorios oficiales para seguir qué interfaces se pueden utilizar hoy y qué partes permanecen pendientes de apertura.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.