Waste Sorting Robot: abrir un contenedor no demuestra que la IA acierte
El kit de Hiwonder utiliza micro:bit y WonderCam con modelos preparados. Sus errores pueden convertirse en una práctica de clasificación visual.
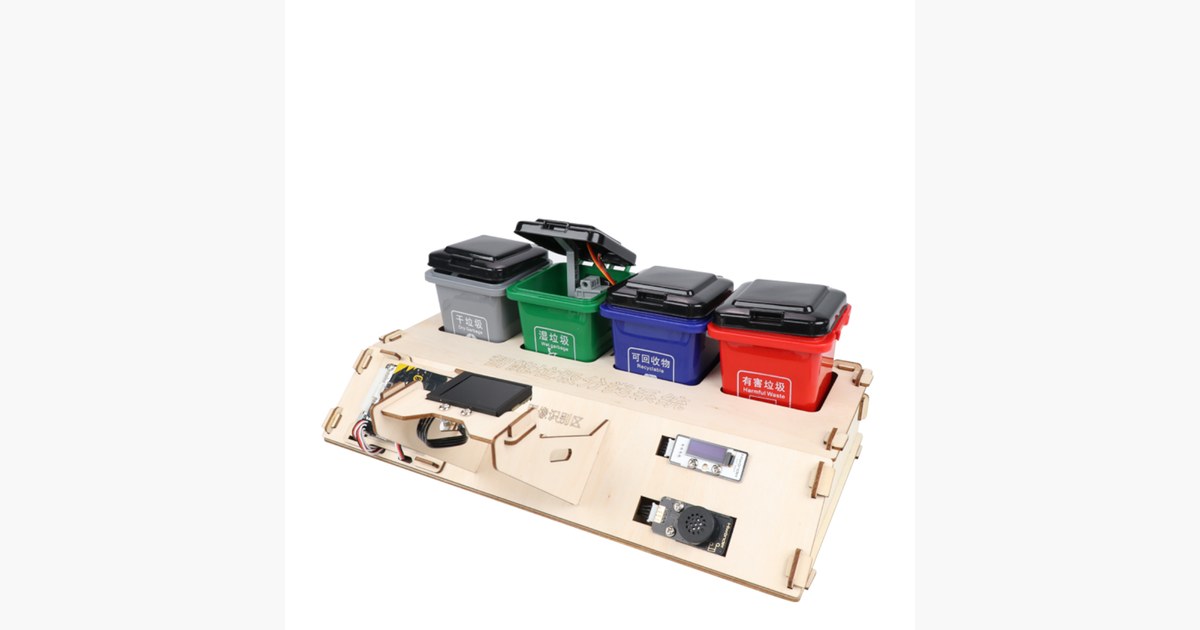
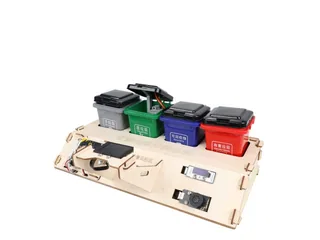
Un contenedor que se abre al mostrar una imagen ofrece una demostración vistosa de visión artificial. Waste Sorting Robot de Hiwonder combina ese gesto con una pregunta más interesante: ¿ha reconocido el objeto correcto o simplemente ha producido una respuesta?
La descripción del kit anuncia micro:bit, WonderCam con procesador K210, pantalla OLED y reproducción de voz. Incluye doce modelos preparados para la escena didáctica de clasificación. El contenedor correspondiente se abre después de reconocer una categoría.
Reservar ejemplos que el robot no haya visto
Para aprender, se puede preparar un pequeño conjunto de ejemplos y anotar la categoría esperada antes de enseñarlos al sensor. Después se registran aciertos y confusiones. Repetir solo las imágenes que el fabricante usa en la demostración no permite saber qué sucede con otro fondo o una orientación distinta.
El curso de clasificación de Google explica la diferencia entre aciertos, precisión y recuperación. Esa referencia permite discutir errores por categoría, sin reducir todo a que «la tapa se movió». Las métricas del curso no son resultados medidos de este kit.
La escena es una simulación educativa. Un modelo entrenado con dibujos o piezas preparadas no acredita separación fiable de residuos reales, y las categorías del programa deben identificarse explícitamente antes de un ejercicio.
El kit permite mostrar también la decisión en pantalla y por sonido. Comparar esa salida con el movimiento de la tapa ayuda a localizar dónde se ha producido una respuesta inesperada: reconocimiento, selección de categoría o actuador.
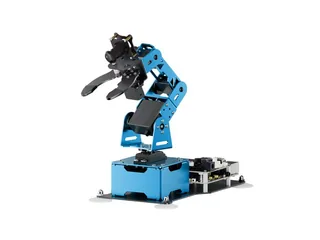
AiArm también incorpora WonderCam, pero lleva la detección a una pinza. El contenedor permite comenzar por la decisión de categoría; recoger una pieza añade la necesidad de localizarla físicamente.
Una clase puede aprovechar tanto una identificación correcta como una confusión, siempre que ambas queden registradas y se pueda explicar por qué la demostración no equivale a una planta de reciclaje.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.