WowWee MiP: un juguete que mantiene el equilibrio sobre dos ruedas
MiP responde a gestos y combina equilibrio y juegos. Qué puede hacerse con el robot físico y qué depende de aplicaciones y proyectos antiguos.
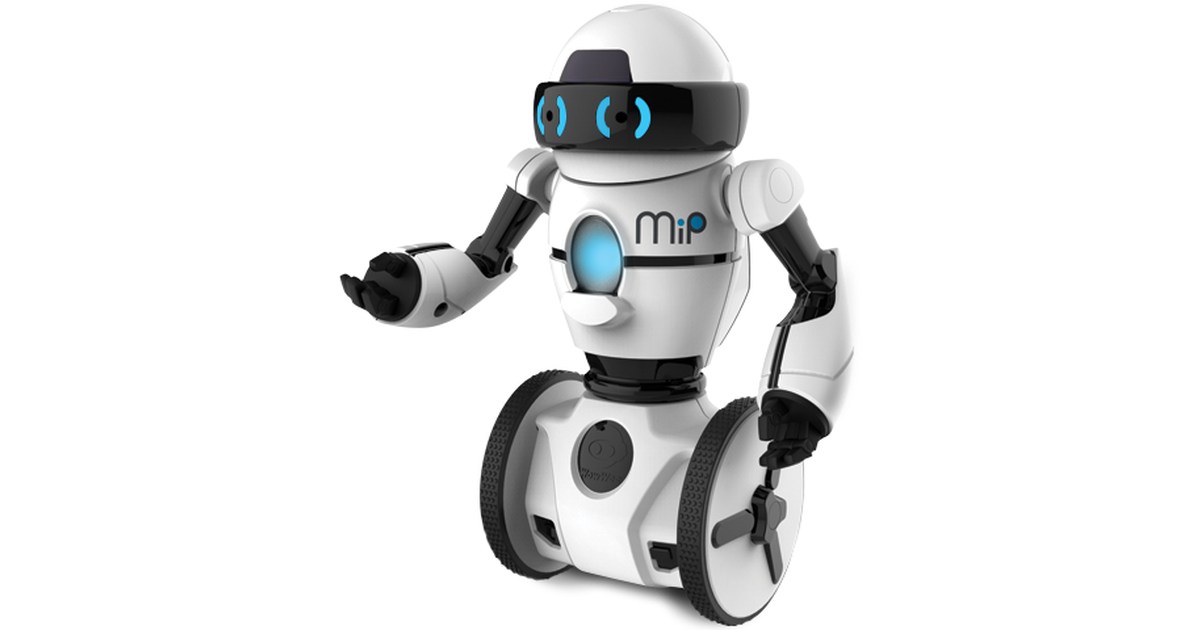
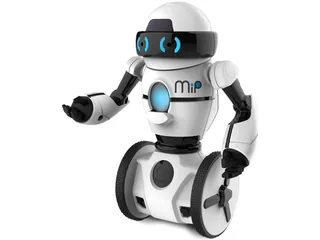
MiP llama la atención porque se mantiene de pie sobre dos ruedas. El pequeño robot de WowWee combina ese equilibrio con respuestas a gestos, sonidos y juegos. Es un modelo veterano cuya utilidad conviene separar en dos partes: lo que hace el propio robot y las actividades que necesitan software externo.
La página de MiP [en] describe siete modos de juego y control mediante movimientos de la mano. Sus sensores frontales detectan esos gestos para responder con desplazamientos. El fabricante explica que una mano plana ofrece una superficie más fácil de detectar; eso ayuda a entender que se trata de una entrada por sensor y no de reconocimiento libre de cualquier gesto humano.
El equilibrio es parte del juego
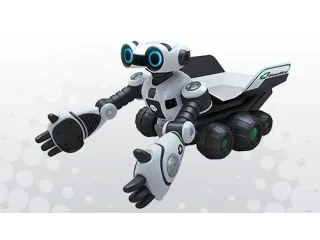
La base de dos ruedas utiliza un sistema de equilibrio que mantiene la posición del cuerpo. El robot puede llevar una pequeña bandeja, presentada por WowWee para juegos de carga. La afirmación comercial de que puede cargar su propio peso no convierte al juguete en un transportador de objetos pesados ni proporciona una carga certificada para otros usos.
Una actividad sencilla consiste en dirigirlo por un espacio despejado con los gestos documentados y observar cuándo inicia una respuesta. Otra utiliza la bandeja dentro del juego previsto. El interés está en la reacción física y en el equilibrio; no hay que añadirle capacidades de navegación de una plataforma que crea mapas y planifica recorridos.
La página también presenta accesorios y una aplicación para ampliar los juegos. Es información sobre el ecosistema del producto, no una comprobación de que cada enlace de instalación siga disponible para el teléfono que se quiere usar. Antes de adquirir una unidad antigua, merece la pena hacer una prueba del modo físico que más interesa.
Una segunda vida como proyecto de programación
WowWee publicó el protocolo Bluetooth de MiP [en], con comandos de movimiento e interacción. Esa documentación permite distinguir las órdenes que entiende el equipo de las funciones que una aplicación construye alrededor de ellas.
El desarrollador Adam Green documentó experimentos y herramientas propias para MiP [en]. Su repositorio reúne control de movimiento, lectura de datos y pruebas sobre el robot. Está archivado desde 2024, por lo que debe tratarse como material para estudiar y adaptar, no como un servicio activo que garantiza compatibilidad con cualquier ordenador actual.
Para quien programa, esa apertura del protocolo ofrece un proyecto concreto: enviar una orden sencilla y comprobar la respuesta del robot. La aplicación comercial y un programa comunitario tienen requisitos distintos; la existencia de uno no asegura que se pueda instalar el otro.
MiP ocupa un lugar entre los juguetes de la sección de hogar y las plataformas del catálogo de robots. Sigue siendo interesante por su mecánica y por la documentación de control, siempre que la compra se apoye en una unidad que funcione y en una vía de uso que pueda comprobarse.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.