Apple enseña a un humanoide a pasar bajo mesas en habitaciones desconocidas
HALO permite a un Unitree G1 agacharse, cruzar puertas y sentarse en espacios nuevos. Apple lo entrena en casas virtuales y prueba después el robot físico.
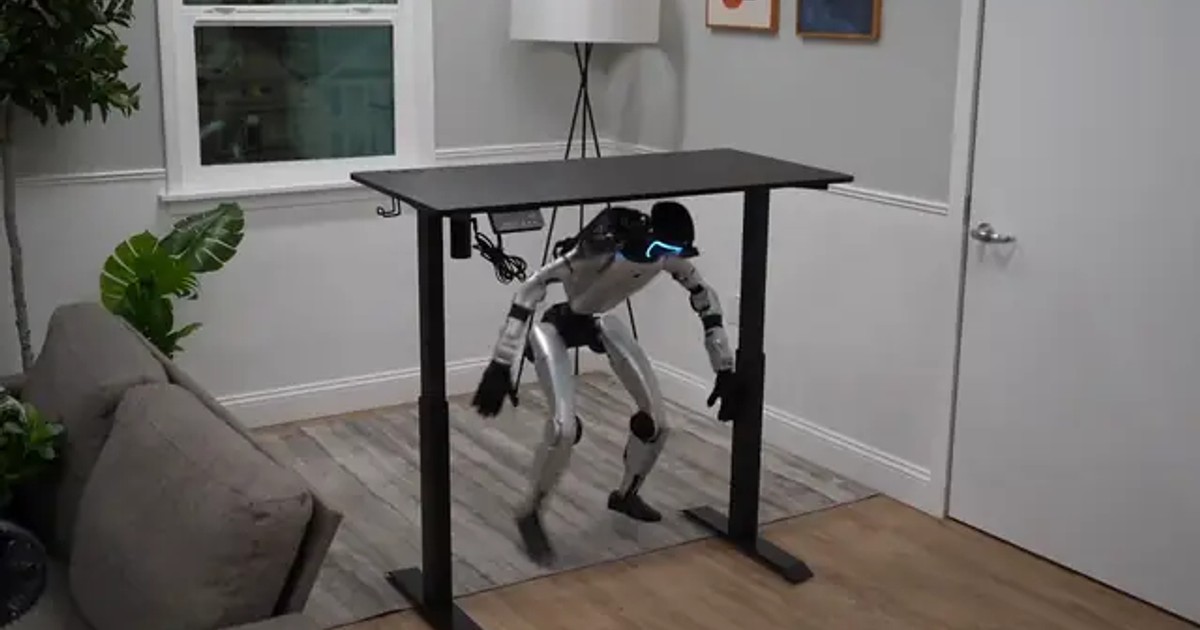
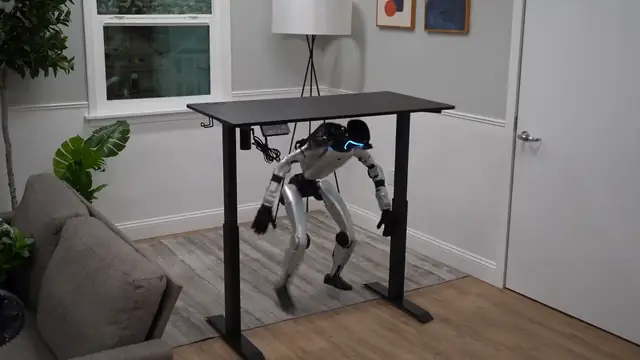
El humanoide dobla las rodillas, inclina el torso y pasa bajo una mesa que le corta el camino. La escena de la galería oficial de HALO [en] ocurre en una habitación real, aunque el sistema aprendió a moverse en viviendas virtuales. Investigadores de Apple han utilizado un Unitree G1 para probar cómo llevar ese aprendizaje a espacios que el robot no había visto durante el entrenamiento.
HALO es un sistema experimental de control, presentado en un trabajo del 4 de noviembre. El cuerpo es de Unitree: esta investigación no supone el anuncio de un humanoide comercial de Apple. Lo interesante está en cómo relaciona una petición con los muebles que encuentra delante.
Una puerta se cruza de lado; una mesa, por debajo
La galería reúne movimientos autónomos como sentarse en una silla, avanzar de lado por una puerta entreabierta, seguir a una persona y empujar una caja. También distingue pasar agachado de arrastrarse bajo un obstáculo más bajo. Son gestos que obligan a adaptar todo el cuerpo al espacio disponible.
La página del proyecto explica el reparto del trabajo: un modelo interpreta la petición y elige subtareas; otro genera el movimiento, y un controlador sigue ese plan usando profundidad y el estado de las articulaciones. Así, decidir hacia qué silla caminar y mantener el equilibrio al sentarse quedan conectados dentro del mismo sistema.
El entrenamiento utiliza mil viviendas generadas por ordenador. Frente a Pixel, que aprende de demostraciones humanas, HALO busca producir gran parte de sus ejemplos mediante simulación. Ambos plantean una cuestión muy física: el recorrido debe encajar con los muebles, además de llevar al robot hasta su objetivo.
Sentarse una vez es más fácil que completar el recorrido
El artículo científico y su protocolo de evaluación [en] describen 360 ensayos en seis entornos reales sin cartografiar previamente: diez intentos por habilidad y lugar. El éxito medio fue del 91 % para las seis habilidades individuales. Completar la tarea exigía hacerlo sin caer ni quedarse atascado.
Al encadenar acciones, la fiabilidad bajó. Pasar agachado, acercarse a una caja y empujarla funcionó en cinco de diez intentos, todos en un único entorno real. En algunos fallos, el robot terminaba el primer movimiento mirando en otra dirección y perdía de vista la caja. Ese detalle ayuda a entender por qué el 91 % no describe una jornada de tareas domésticas.
El montaje lleva una cámara adicional y un Mac mini M4 Pro en la espalda. Sigue siendo una plataforma de investigación en humanoides. Los autores reconocen que incorporar una habilidad requiere diseñar instrucciones y posturas de referencia; también señalan la falta de percepción directa del contacto.
Humanoids Daily subraya [en] otra frontera del repertorio: ninguna de las seis habilidades consiste en agarrar objetos con las manos. HALO explora cómo llevar el cuerpo entre muebles; abrir un cajón y sacar lo que contiene exige capacidades adicionales.
Fuentes
- Apple — HALO, galería de demostraciones y explicación del sistema [en]
- Hu y colaboradores — Perceptive Humanoid Motion from Simulation, 4 de noviembre de 2026 [en]
- Humanoids Daily — alcance de las habilidades y límites del experimento [en]
- Imagen: equipo HALO / Apple — fotograma oficial del G1 pasando bajo una mesa [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.