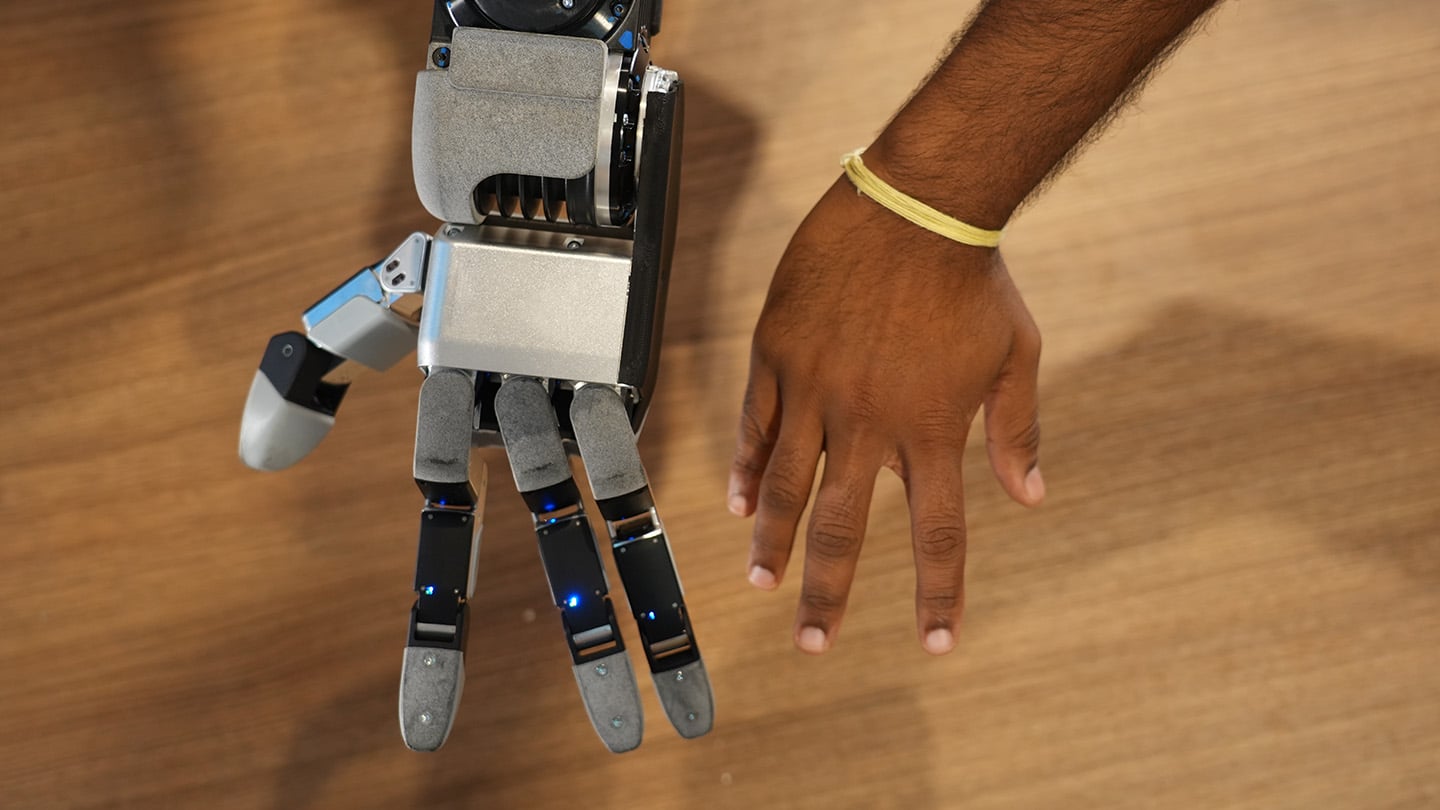
Atlas cambia de mano para recolocar piezas y usar herramientas
Boston Dynamics presenta una mano de cuatro dedos y 13 grados de libertad para Atlas. El rediseño busca manipular piezas, accionar herramientas y facilitar reparaciones.
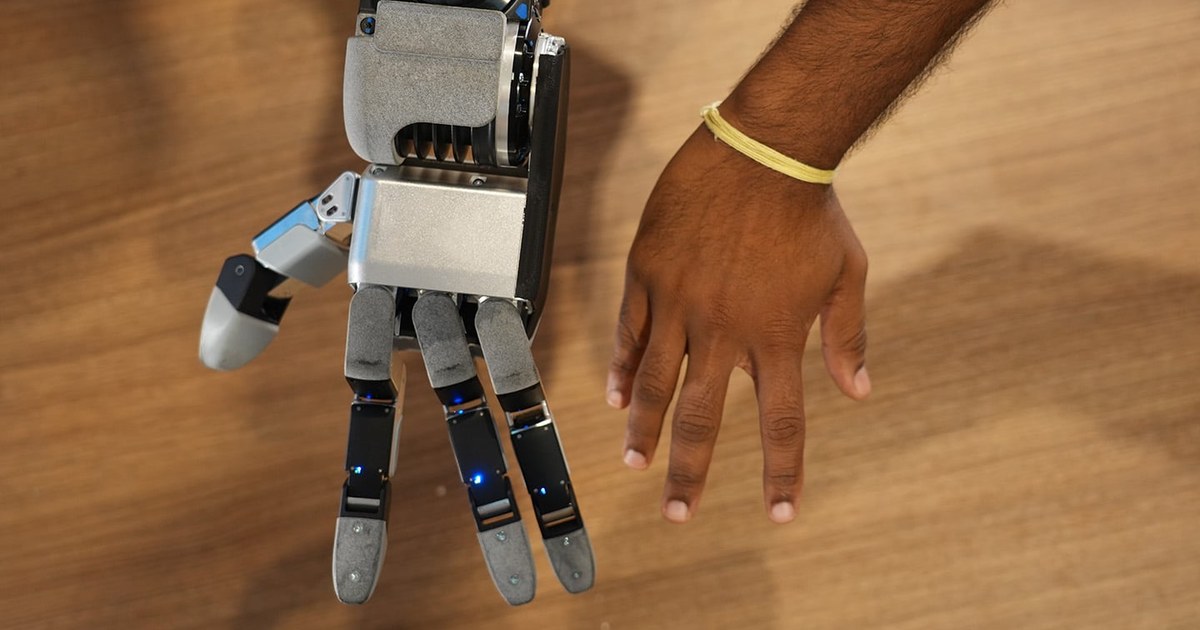
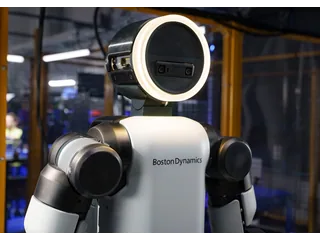
Atlas estrena una mano pensada para cambiar la orientación de una pieza mientras la sujeta y agarrar una herramienta con gatillo. Boston Dynamics presentó el rediseño el 1 de octubre: pasa de siete a 13 grados de libertad y tiene cuatro dedos, incluido el pulgar. La mejora amplía las posibilidades de manipulación del humanoide industrial; el anuncio no acredita todavía un puesto de taladrado o soldadura en producción.
La explicación técnica del fabricante [en] sitúa el cambio en una dificultad concreta: coger un objeto y transportarlo exige menos control que recolocarlo dentro de la mano. Preparar una pieza para introducirla en un alojamiento puede requerir ajustar el agarre sin dejarla sobre la mesa entre movimientos.
Una reparación también forma parte del diseño
En su entrevista con IEEE Spectrum, reproducida por IEEE RAS [en], Alberto Rodriguez, director de comportamiento robótico de Boston Dynamics, explica que la fiabilidad y la fabricación condicionaron la nueva mano. Los actuadores forman módulos sustituibles y no hay tendones ni cables delicados atravesando las articulaciones.
El equipo ha prescindido del meñique. Añadirlo acercaría la forma a la anatomía humana, pero introduciría más mecanismos que mantener. El pulgar y los otros tres dedos conservan movimientos suficientes para las tareas que la empresa quiere abordar. Esa elección permite concentrar el espacio disponible en actuadores más grandes, en lugar de encajar el mayor número posible de articulaciones.
Rodriguez habla de estudiar qué detalles habría que cambiar para fabricar 100.000 manos al año. Es una pregunta de ingeniería, no una cifra de producción alcanzada ni de pedidos. Para una fábrica compradora, la modularidad solo se convertiría en una ventaja medible cuando existan tiempos de sustitución, repuestos y costes de mantenimiento. El anuncio no aporta esas medidas.
Sujetar el mango y mover otro dedo
Los dedos pueden separarse lateralmente. IEEE recoge que ese movimiento permite oponer unos a otros y reservar uno para accionar el gatillo mientras los demás sujetan el mango. La fotografía oficial muestra a Atlas con un taladro y una broca; una imagen fija confirma la postura de agarre, pero no cuenta cómo ejecuta una operación completa.
El diseño incorpora sensores de presión en las yemas y la palma. Boston Dynamics describe agarres de pinza y de tres puntos, además de movimientos para reorientar objetos. Son capacidades relevantes cuando la posición inicial de una pieza cambia: pueden reducir la necesidad de que llegue siempre perfectamente colocada al robot.
Aun así, una mano más móvil no elimina el trabajo de integración. En un atornillado, por ejemplo, habría que coordinar la colocación de la herramienta con la fuerza aplicada y comprobar el resultado. El éxito del agarre es una parte de ese ciclo, no una medida del acabado de la pieza.
El control se aprende también en simulación
Boston Dynamics ha diseñado la mano para representar sus movimientos y contactos en simulación. Comunica resultados iniciales de transferencia al hardware de comportamientos entrenados con aprendizaje por refuerzo, variando condiciones como la fricción. El propósito es preparar respuestas ante pequeñas diferencias entre objetos y agarres.
Variar esas condiciones ayuda a entrenar sin repetir cada ensayo físico, pero la transferencia debe comprobarse con la tarea real. Una política que recoloca un objeto no demuestra por sí sola que pueda manipular cualquier componente.
El seguimiento llega después del entrenamiento de Atlas en RMAC, el centro de Hyundai. Allí se preparan aplicaciones de secuenciación de piezas, según el comunicado de septiembre [en]. La nueva mano aporta hardware para ampliar esas tareas; el anuncio no confirma su instalación en todos los robots del centro. Para evaluar el cambio frente a la versión de producto de Atlas, será más útil conocer ciclos completos con piezas concretas que contar únicamente articulaciones.
Fuentes
- Boston Dynamics — arquitectura de la nueva mano, sensores y aprendizaje en simulación [en]
- IEEE RAS / IEEE Spectrum — entrevista con Alberto Rodriguez sobre fabricación, reparación y uso de herramientas [en]
- Boston Dynamics — entrenamiento de Atlas en el centro RMAC de Hyundai [en]
- Imagen: Boston Dynamics — fotografía oficial de la mano de Atlas junto a una mano humana [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.