DARwIn-OP: aprender por qué un robot pierde de vista una pelota
DARwIn-OP combina visión, marcha y ejemplos de fútbol autónomo. Su documentación muestra por qué calibrar el color y la iluminación forma parte del trabajo robótico.
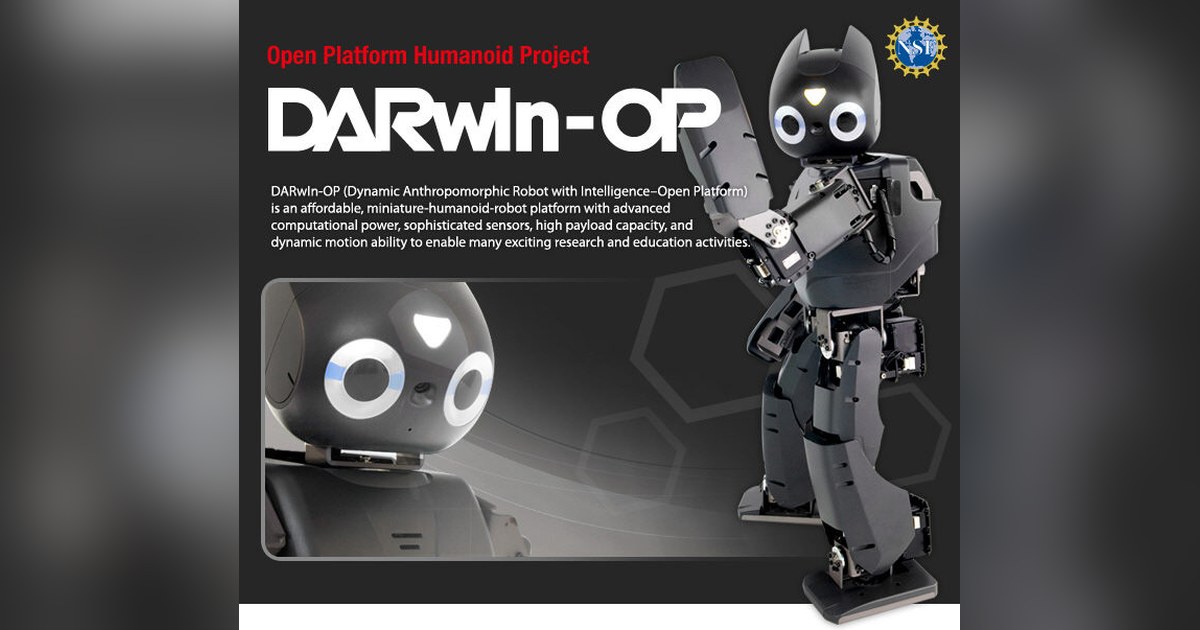
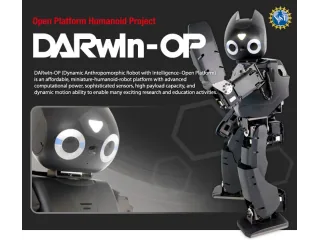
DARwIn-OP puede buscar una pelota, acercarse y ejecutar una patada dentro de su demostración de fútbol. Lo interesante para aprender robótica es que el manual también explica por qué esa secuencia puede dejar de funcionar: la iluminación y la configuración del color influyen en lo que detecta la cámara.
Ver una pelota es un problema concreto
ROBOTIS documenta ejemplos de fútbol, movimientos interactivos y procesamiento de tarjetas de colores. Son tareas delimitadas, útiles para estudiar la relación entre percepción y acción.
El ajuste visual incluye parámetros de color y balance de blancos. Cambiar de habitación puede alterar la imagen que recibe el robot, aunque la pelota sea la misma. Por eso una demostración exitosa en un laboratorio no acredita reconocimiento fiable en cualquier vivienda.
Para experimentar, conviene comprobar primero la detección con el robot quieto. Después se puede variar una condición, como el fondo o la iluminación, y observar qué ocurre antes de activar la marcha.
Del resultado visual al movimiento
La documentación de desarrollo separa herramientas de visión, control de cabeza, marcha y edición de acciones. Esa organización permite estudiar cada parte sin tratar al robot como una caja cerrada.
Un proyecto pequeño puede consistir en orientar la cabeza hacia un objetivo antes de intentar seguirlo caminando. Así se comprueba la percepción y se reduce la cantidad de movimientos que intervienen en cada prueba.
Los ejemplos también enseñan que calibración, postura inicial y estado del programa importan. El manual distingue reiniciar los actuadores de reiniciar todo el sistema; confundir ambas acciones puede dejar al cuerpo sin soporte mientras el programa continúa activo.
Qué necesita para trabajar en casa
DARwIn-OP es una plataforma de investigación, no un juguete que deba circular libremente entre muebles. Necesita una zona despejada y una persona que conozca el procedimiento de arranque, parada y alimentación.
En una unidad antigua, la revisión debe incluir batería, cámara, conexión con el ordenador y disponibilidad del entorno de desarrollo. Conservar solo una demostración funcionando limita mucho su utilidad como herramienta programable.
Su principal atractivo es que permite seguir una cadena completa: imagen, detección, decisión y movimiento. Quien quiera comprender por qué falla una persecución de pelota encontrará tanto valor en los ajustes documentados como en la patada final. Esa posibilidad de estudiar el proceso es lo que define a DARwIn-OP.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.