DRC-HUBO: cambiar de postura para completar una tarea de rescate
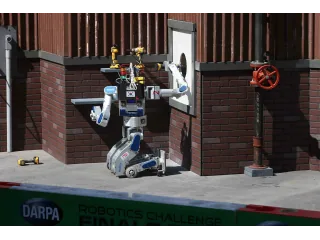
DRC-HUBO+ combinó locomoción y manipulación en el desafío DARPA. Su resultado dependía del robot, la percepción y una estación desde la que decidían los operadores.
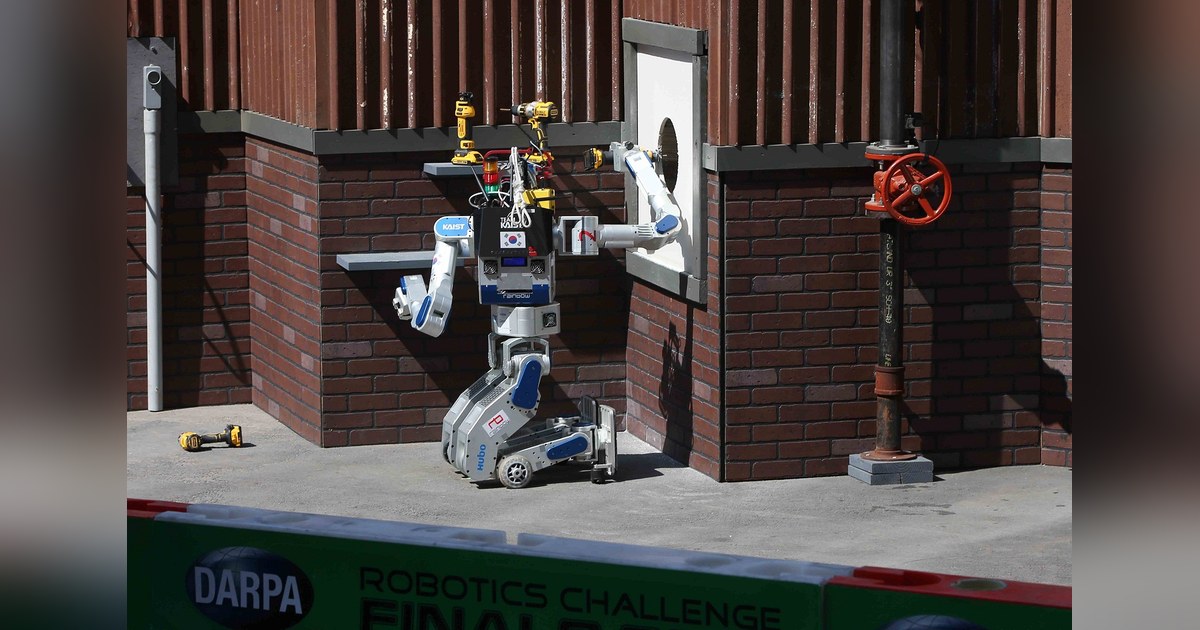
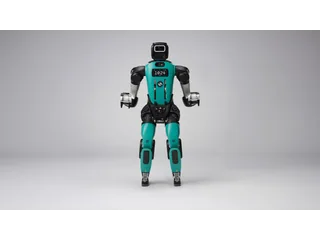
DRC-HUBO+ podía cambiar entre postura erguida y arrodillada para adaptarse al desplazamiento. Esa flexibilidad formó parte del sistema con el que Team KAIST ganó el DARPA Robotics Challenge.
KAIST documentó ocho tareas completadas en 44 minutos y 28 segundos en la final de 2015. El resultado evalúa una actuación concreta en la competición, no una capacidad ilimitada para intervenir en cualquier desastre.
El robot no trabajaba aislado
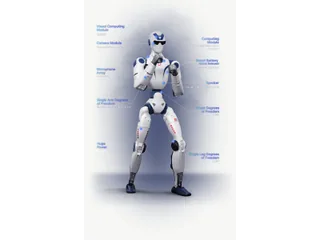
La descripción del equipo de visión RCV divide la arquitectura entre ordenadores a bordo, cálculo externo y estación de operación. Los datos del robot se transmitían para procesar percepción y preparar posibles acciones.
Los operadores recibían esa información y decidían qué órdenes enviar. Por tanto, describir la prueba como si el humanoide hubiera resuelto todo sin participación humana perdería una parte esencial del sistema.
La autonomía se aplicaba a funciones y secuencias delimitadas. El trabajo consistía también en conseguir que una decisión humana se convirtiera en una acción física fiable a través de comunicaciones limitadas.
La cabeza debía medir en un sistema común
El equipo combinaba cámara, lidar y un mecanismo de barrido. Para utilizar sus datos juntos era necesario calibrar la relación entre sus sistemas de coordenadas.
Una imagen y una nube de puntos pueden representar el mismo objeto desde referencias diferentes. Si esa relación está mal ajustada, una posición que parece correcta en pantalla puede transformarse en una orden de movimiento equivocada.
La documentación describe herramientas para estimar la postura de válvulas y taladros, además de planos del terreno y escaleras. Cada una respondía a problemas concretos del desafío.
La puntuación cuenta una parte de la historia
Las tareas incluían conducir, salir de un vehículo, abrir una puerta y superar obstáculos. Completar más acciones dentro del tiempo disponible era la condición de la competición.
Ese marco permite comparar equipos bajo reglas compartidas. No reproduce todas las incertidumbres de un edificio real dañado ni convierte una victoria en un servicio comercial de rescate.
DRC-HUBO+ conserva interés para estudiar decisiones prácticas de diseño: cuándo conviene cambiar de postura, qué debe medir la percepción y dónde interviene el operador. Su ficha corresponde a una plataforma experimental completa, cuyo rendimiento se entiende mejor al incluir las herramientas y personas que trabajaban con ella.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.