EngineAI PM01: comprobar la edición antes de desplegar un controlador
PM01 combina hardware humanoide y herramientas abiertas de entrenamiento y control. Las ediciones actuales y los ejemplos de software deben corresponder al mismo equipo.
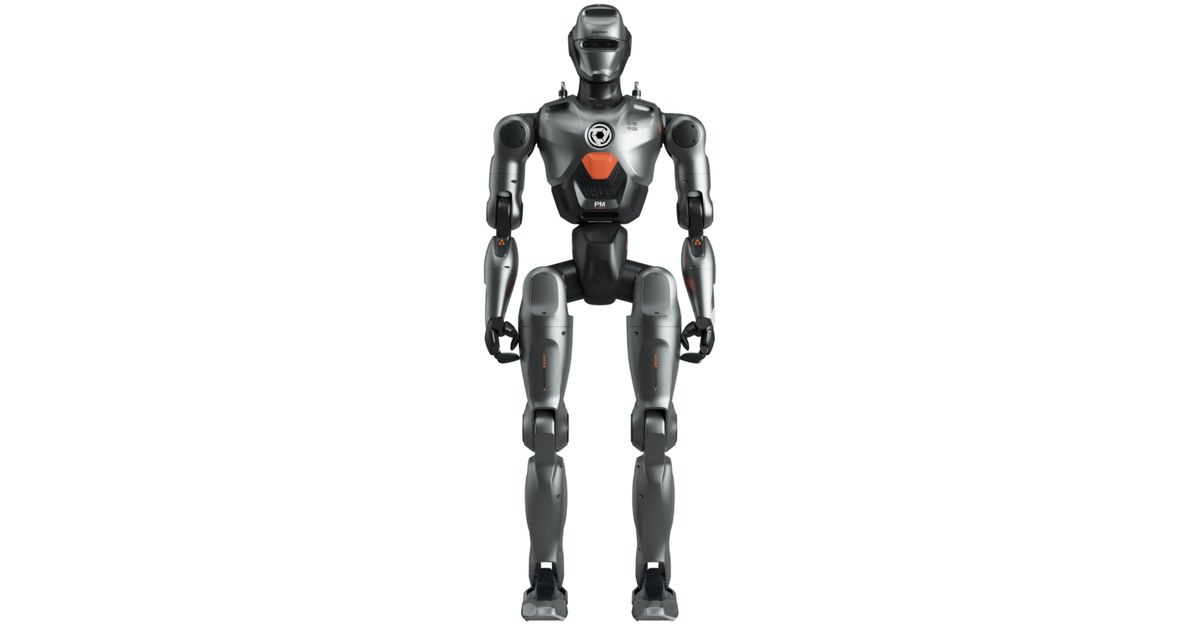
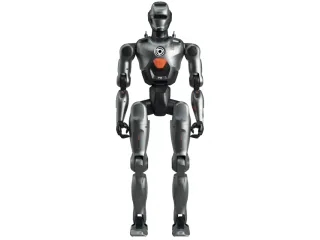
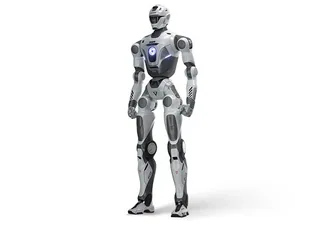
EngineAI PM01 ofrece acceso a herramientas de desarrollo, pero antes de desplegar un controlador hay que relacionar tres elementos: la edición del robot, el modelo utilizado por el programa y el modo de control activo.
La tabla oficial consultada distingue ediciones Education y Navigation de 2026, ambas con 1,40 metros y 24 motores de articulación. Esas cifras no deben mezclarse con las publicadas para versiones anteriores del mismo nombre.
Sensores diferentes cambian la aplicación
La edición Navigation incluye lidar en la tabla del fabricante, mientras Education presenta otra combinación de interfaz y equipamiento. La diferencia afecta a la información disponible para programas que necesitan medir el entorno.
Una aplicación basada en un sensor concreto no funciona simplemente porque el resto del cuerpo se parezca. Debe comprobarse qué datos recibe, cómo se identifican y qué referencia espacial utilizan.
La página enlaza repositorios para entrenamiento y despliegue. Esa separación permite trabajar sobre un controlador y después preparar su ejecución, pero no garantiza que cualquier modelo entrenado sea compatible con cualquier revisión física.
Simulador y robot comparten interfaces
El repositorio ROS 2 describe un entorno de simulación y ejemplos para hardware. Advierte expresamente de que deben evitarse conexiones accidentales al robot cuando se trabaja con el simulador.
La advertencia responde a una consecuencia concreta de compartir interfaces: un programa de prueba puede transmitir órdenes por la red. Antes de ejecutarlo debe estar claro qué destinatario las recibirá.
La documentación identifica también modos como control de velocidad del cuerpo y control mediante órdenes de articulación. Cambiar de nivel implica cambiar qué parte del sistema se ocupa de mantener y ejecutar el movimiento.
Un ejemplo requiere un estado inicial conocido
Las instrucciones de despliegue piden comprobar el estado del robot antes de iniciar los ejemplos. Una política de marcha no debe lanzarse como si fuera una aplicación sin relación con la postura física.
El proyecto utiliza archivos de configuración y políticas concretas. Sustituirlos por otros exige conservar la correspondencia entre observaciones, articulaciones y salidas del controlador.
PM01 tiene interés como plataforma para equipos que quieren experimentar con ese recorrido desde simulación hasta hardware. La compra debería identificar edición y soporte, y la primera prueba debería utilizar una configuración documentada. El acceso al código resulta útil cuando permite entender qué se ejecuta y sobre qué cuerpo, no cuando se toma como promesa de tareas domésticas ya resueltas.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.