Fourier GR-3: voz, mirada y tacto en un humanoide completo
GR-3 combina percepción visual, sonido y tacto para investigar interacción con personas. La documentación de Fourier distingue el cuerpo y las manos opcionales.
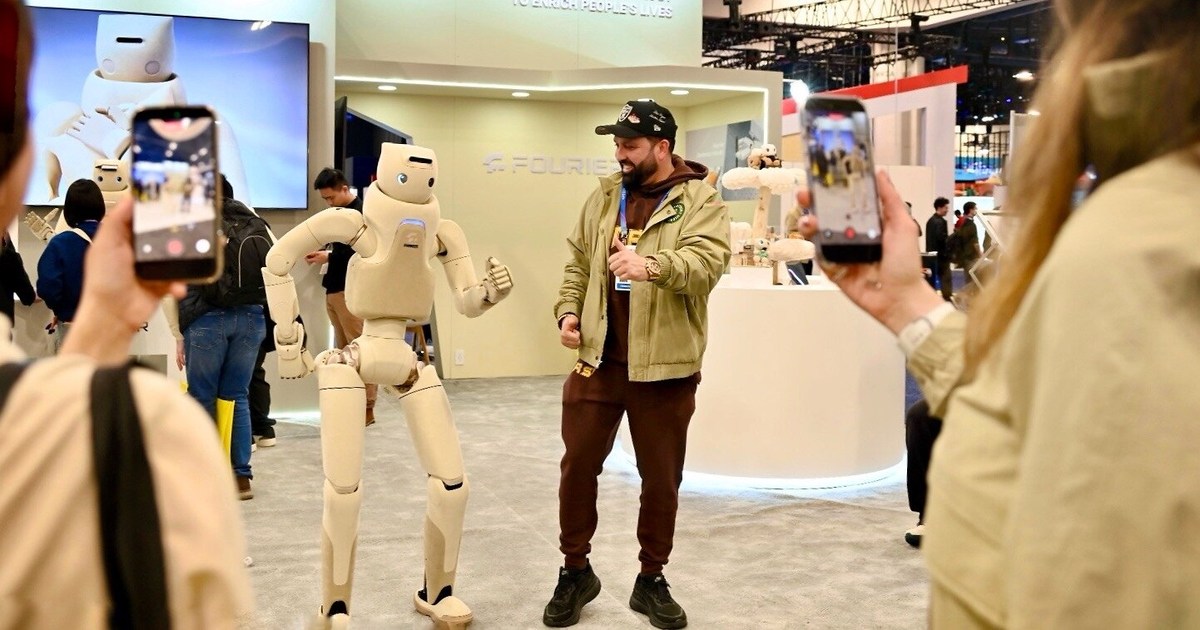
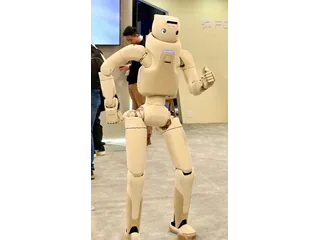
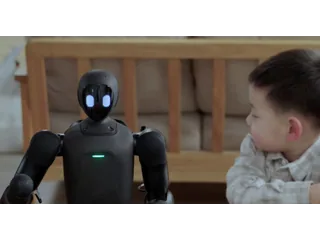
Fourier GR-3 [en], presentado en agosto de 2025 y mostrado internacionalmente en CES 2026, lleva el foco de la familia humanoide hacia la interacción con personas. La compañía combina voz, visión y detección táctil para que el robot pueda responder mediante mirada, gestos y conversación.
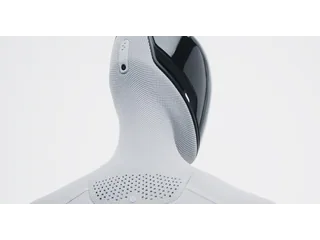
El equipo mide aproximadamente 1,65 metros y pesa unos 71 kilos. Tiene superficies de material blando y un diseño menos expuesto que una plataforma de laboratorio. Fourier lo presenta como «Care-Bot», una denominación comercial que describe su orientación social y asistencial; la documentación consultada no acredita un efecto clínico o terapéutico.
Percibir para responder durante una conversación
El sistema de interacción integra entradas visuales, sonoras y táctiles. Fourier anuncia localización de la fuente de voz, seguimiento de personas y respuesta al contacto. La utilidad de combinar esas entradas está en poder relacionar una respuesta con quién habla y con lo que ocurre alrededor del cuerpo.
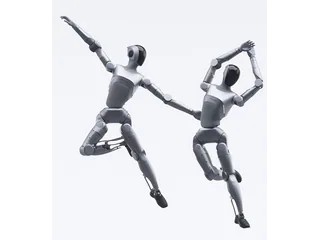
Las demostraciones de CES incluyeron conversación, ajedrez y actuaciones de baile. Son escenas concretas elegidas para mostrar interacción y movimiento. No establecen que el robot pueda hacerse cargo de las necesidades de una persona en casa sin supervisión.
Para investigar interacción humana, conviene formular un experimento preciso: comprobar si sigue al interlocutor, si orienta la mirada correctamente o si una respuesta táctil se produce cuando corresponde. Esas medidas permiten separar la apariencia expresiva del comportamiento que realmente se está evaluando.
Hasta 55 movimientos, según las manos
El cuerpo distribuye siete grados de libertad por brazo, seis por pierna, tres en la cintura y dos en la cabeza. La tabla técnica distingue manos básicas de seis grados de libertad y manos opcionales de doce. El total máximo de 55 corresponde a la configuración con mayor articulación de manos.
Por eso, un proyecto de manipulación debe identificar los efectores incluidos. Una mano más articulada abre posibilidades de investigación, pero el número de motores no demuestra que el robot domine cualquier agarre.
La documentación especifica unos tres kilos de carga por mano y batería intercambiable en funcionamiento. La autonomía publicada ronda tres horas, según el uso. Son referencias de hardware para planificar ensayos y sesiones, distintas de la fiabilidad de una tarea aprendida.
Qué necesita un proyecto de interacción
El manual detalla interfaces, articulaciones y un ordenador con Ubuntu 22.04. También contempla teleoperación inmersiva mediante dispositivos como Pico, Vision Pro o Quest. Ese acceso ofrece otra vía para investigar: registrar o ejecutar movimientos con un operador presente y estudiar después la respuesta del sistema.
Una instalación debe revisar la combinación exacta de manos, software de interacción y herramientas de control. También interesa concretar idiomas y condiciones de tratamiento de las entradas de cámara y micrófono; el conjunto de materiales de lanzamiento no resuelve esos puntos para todas las configuraciones.
La ficha de Fourier GR-3 reúne las referencias del modelo. Su propuesta documentada es la de una plataforma para interacción, demostración y desarrollo. Cualquier uso asistencial específico necesita requisitos y evaluación propios antes de atribuirle resultados sobre cuidado o bienestar.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.