LimX Oli: un humanoide para investigar cuerpo y percepción
LimX Oli combina un cuerpo de 31 articulaciones con interfaces de desarrollo y simulación. Qué ofrece esta plataforma y qué conviene comprobar al elegir versión.
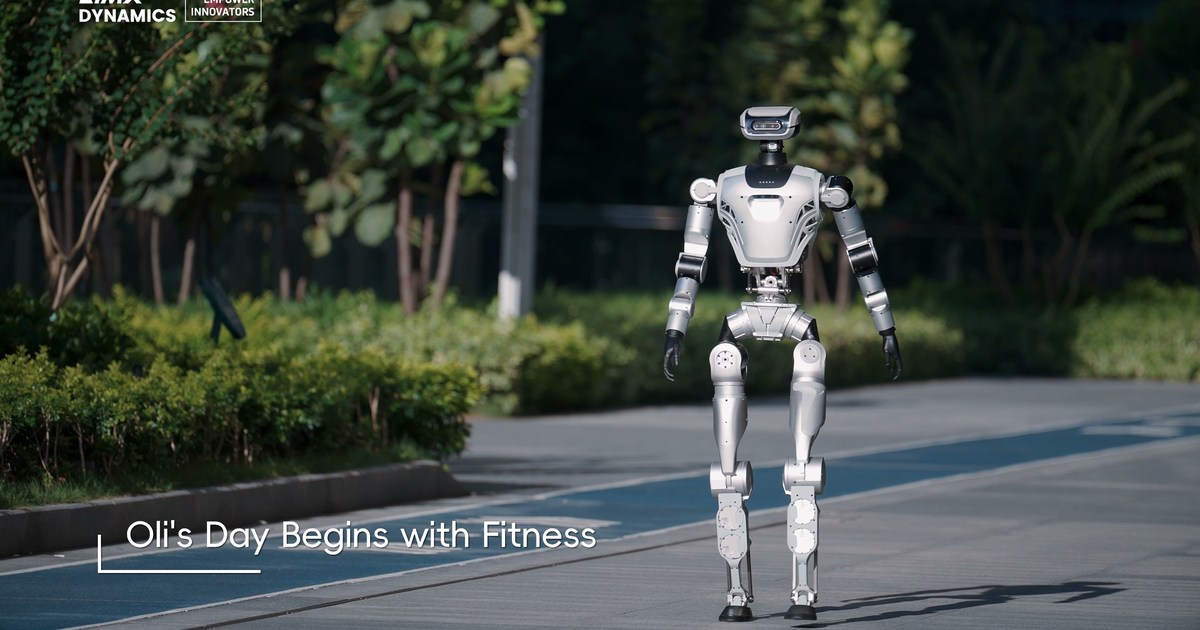
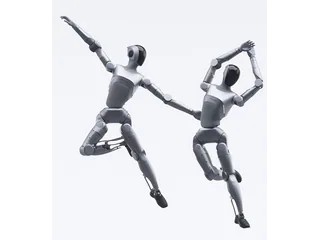
Un laboratorio que compra un humanoide necesita algo más que una biblioteca de bailes. Debe poder leer el estado de las articulaciones, enviar órdenes y reproducir los experimentos en un simulador. LimX Oli [en], presentado el 30 de julio de 2025, se dirige a ese trabajo: ofrece un cuerpo completo y herramientas para desarrollar tanto movimiento como percepción.
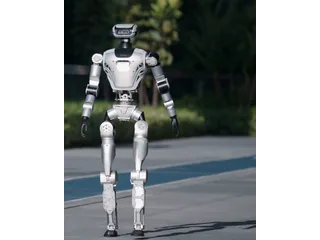
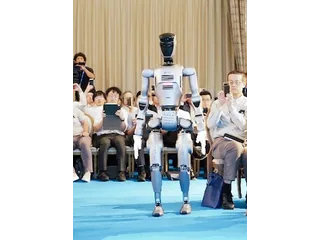
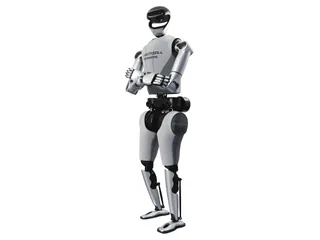
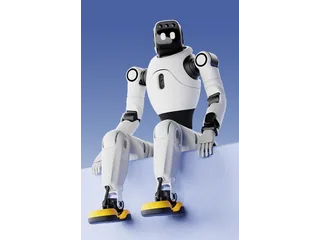
La presentación inicial describía un robot de 1,65 metros con 31 grados de libertad en el cuerpo, sin contar los actuadores de las manos. Ese último matiz importa. Añadir unas manos articuladas modifica las posibilidades de manipulación y el número total de movimientos controlables; la cifra del cuerpo no describe por sí sola un equipo listo para investigar destreza de dedos.
Un cuerpo para estudiar movimientos coordinados
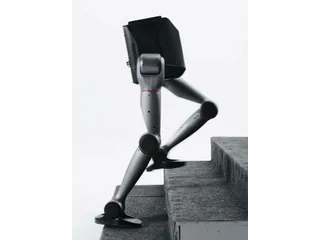
La distribución anunciada de Oli reserva siete articulaciones a cada brazo, seis a cada pierna, tres a la cintura y dos al cuello. La cintura permite cambiar la postura del torso al alcanzar un objeto, mientras que los brazos ofrecen más alternativas para colocar la mano que un mecanismo sencillo de sobremesa.
Esta arquitectura resulta pertinente para estudiar tareas en las que caminar y manipular se condicionan mutuamente. Acercarse a una mesa, colocar el torso y llevar una pinza hasta un objeto son partes de un mismo problema. Que el robot tenga esas articulaciones permite experimentar con él; la ejecución fiable de una tarea concreta sigue dependiendo del controlador, de los sensores y del entrenamiento.
LimX plantea un diseño modular con batería intercambiable, distintas terminaciones para los brazos y posibilidad de incorporar sensores externos. Para una universidad, conviene traducir esa modularidad a una lista de componentes del pedido: pinzas, cámaras, ordenador de percepción y soporte de montaje que realmente se entregan.
Del simulador a las interfaces del robot
La compañía publica soporte para Isaac Sim, MuJoCo y Gazebo, además de modelos URDF y acceso mediante SDK. La documentación de lanzamiento distingue el control de articulaciones del control de tareas y describe interfaces Python para trabajar con el cuerpo.
Un modelo de simulación permite preparar trayectorias o políticas sin empezar cada prueba sobre el robot físico. No elimina la diferencia entre ambos entornos: rozamiento, impactos, retrasos y objetos mal detectados pueden cambiar el resultado. Es un punto de partida para el experimento, no una validación automática del comportamiento real.
Oli también separa las funciones de control de movimiento y percepción. Esa división es útil cuando un grupo quiere desarrollar visión o planificación sin sustituir todo el sistema de equilibrio. Antes de elegir una edición, merece la pena comprobar qué interfaces de alto y bajo nivel incluye, qué equipo de cómputo queda disponible al usuario y qué ejemplos corresponden a esa configuración.
Elegir Oli exige concretar la versión
La web actual reúne distintas configuraciones y advierte que las funciones mostradas no están presentes en todas. También promociona interacción por voz, creación de movimientos y herramientas de LimX Studio. Esas funciones deben revisarse junto al acceso de desarrollo: una demostración de interacción y una plataforma para modificar el controlador responden a necesidades distintas.
La disponibilidad se gestiona mediante consulta comercial. El anuncio de 2025 comenzó en China y adelantaba una futura oferta internacional; ese calendario inicial no acredita por sí solo entrega, mantenimiento o formación en España.
Para un proyecto docente o de investigación, la decisión útil consiste en pedir una configuración cerrada vinculada a una tarea: por ejemplo, caminar con sensores propios o recoger objetos con una pinza determinada. La ficha de LimX Oli reúne las referencias del modelo para contrastar esa selección.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.