NimbRo-OP2X: piezas impresas y visión para un bípedo abierto
NimbRo-OP2X publica su diseño mecánico y combina un cuerpo impreso con visión acelerada por GPU. Reproducirlo exige distinguir sus archivos de los del anterior OP2.
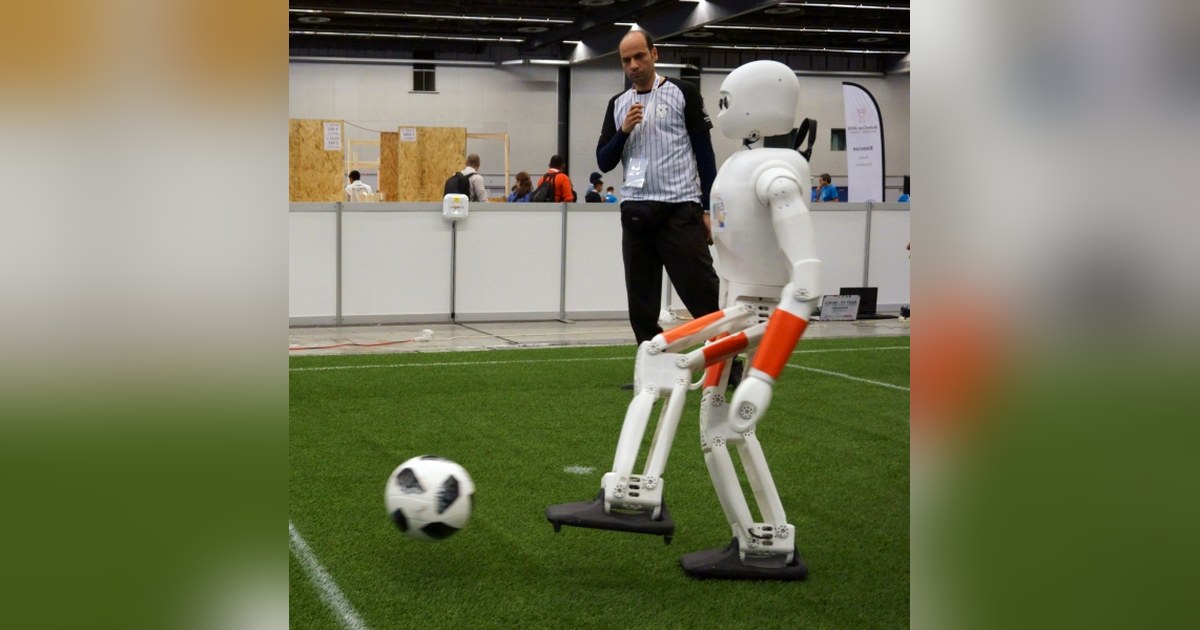
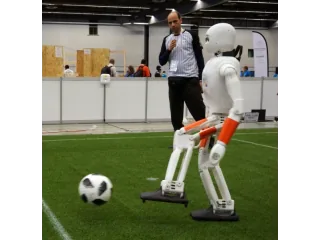
NimbRo-OP2X permite estudiar un humanoide de tamaño considerable con archivos mecánicos publicados. El proyecto de la Universidad de Bonn combina estructura impresa, actuadores comerciales y un ordenador con GPU para trabajar sobre marcha y percepción.
El artículo de los autores de 2018 describe 1,35 metros de altura y unos 19 kilogramos. Son cifras de aquella configuración de investigación, no una especificación de cualquier robot fabricado después a partir de sus archivos.
Una revisión física que debe identificarse
El repositorio comparte espacio con NimbRo-OP2, pero separa los diseños en directorios. OP2X incorpora cambios de actuadores, estructura y electrónica; elegir archivos por parecido del nombre puede producir una combinación incompatible.
Los autores explican que la nueva versión utiliza actuadores Dynamixel XM-540. El cambio obligó a revisar la mecánica y el control, aunque la silueta mantuviera una relación clara con el modelo anterior.
Cada directorio incluye una lista de materiales. Esa lista debe leerse junto a los archivos CAD, porque una pieza imprimible no sustituye rodamientos, tornillería, motores o conexiones eléctricas.
Imprimir también puede afectar a la transmisión
El proyecto publica piezas estructurales y engranajes imprimibles. En OP2X estos últimos forman parte del diseño previsto, mientras el repositorio diferencia alternativas para OP2.
La posibilidad de fabricar una pieza facilita repararla o modificarla. No garantiza que cualquier material, orientación de impresión o tolerancia produzca el mismo comportamiento. Una modificación debe conservar el ajuste y la resistencia necesarios para transmitir el esfuerzo.
Las condiciones de licencia del hardware también están identificadas en el repositorio. Publicar los archivos permite estudiarlos y reutilizarlos dentro de esas condiciones, no ignorarlas al distribuir una derivación.
La GPU trabaja sobre percepción
El artículo incorpora procesamiento de visión basado en aprendizaje profundo y herramientas para ajustar la marcha. El ordenador acelera esa parte del cálculo, mientras los actuadores y controladores ejecutan el movimiento.
Los resultados se evaluaron en RoboCup 2018. El fútbol robótico ofrece un escenario definido para observar percepción, equilibrio y acción; no acredita que el mismo programa resuelva tareas domésticas abiertas.
Para reproducir OP2X conviene fijar primero una revisión y un objetivo de trabajo. Mantener juntos lista de materiales, CAD y software permite que una prueba fallida se investigue sobre una configuración conocida, en lugar de mezclar componentes de distintas generaciones sin una referencia común.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.