Bumi: qué permite programar el pequeño humanoide de Noetix
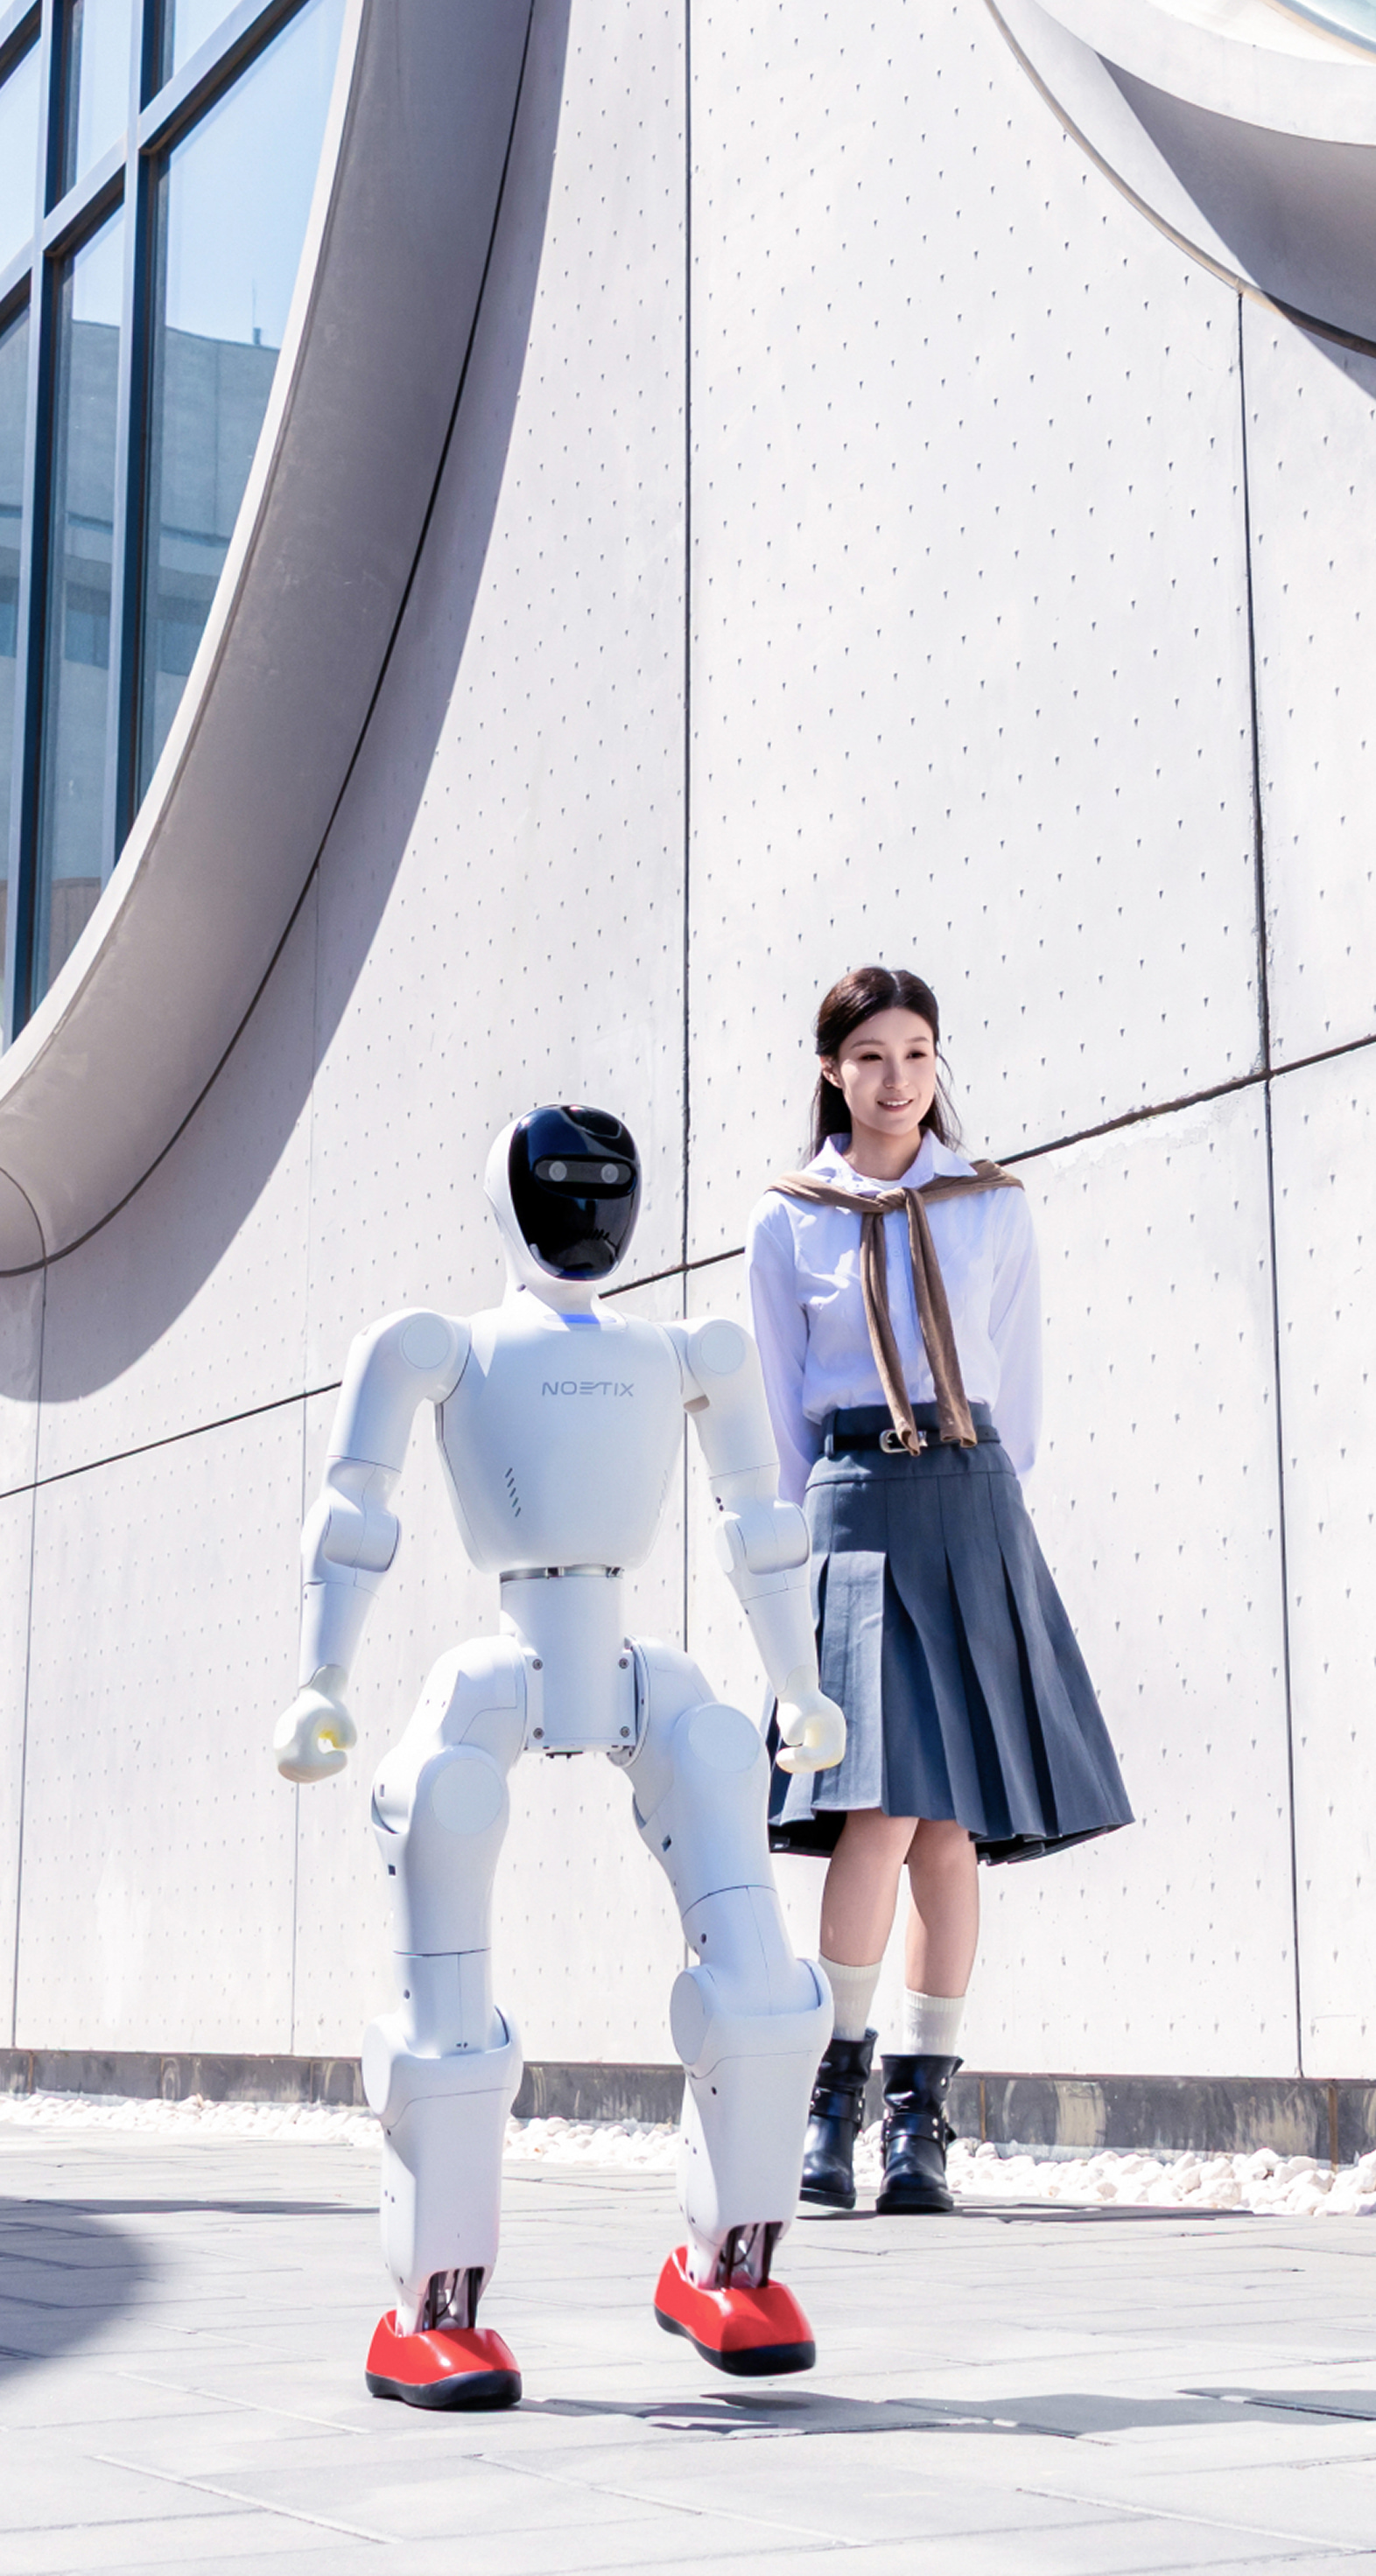
Bumi es un humanoide de 98 centímetros presentado en 2025. Su manual distingue el control de aplicaciones, el acceso educativo y los límites de sus movimientos.
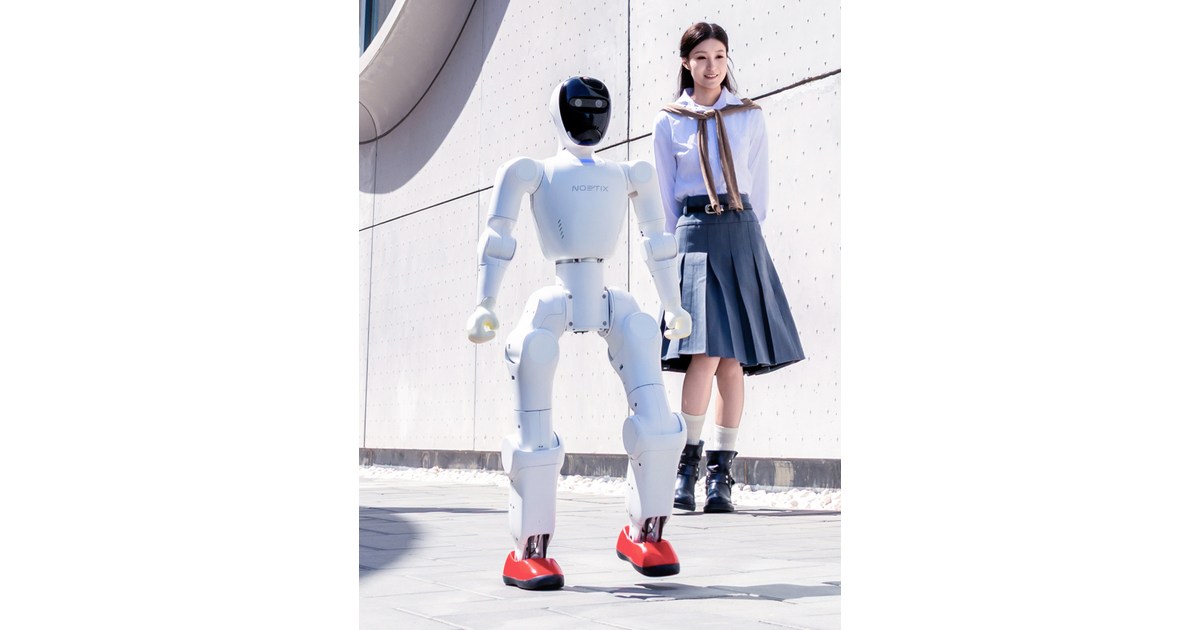
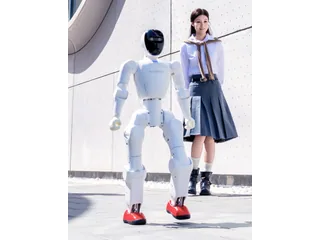
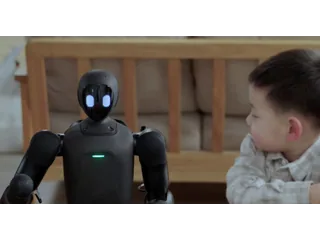
Bumi [en], presentado por Noetix en octubre de 2025, propone un humanoide de menor tamaño para interacción y desarrollo. Mide 98 centímetros, pesa aproximadamente 17 kilos con batería y reúne 21 grados de libertad. Su manual ayuda a resolver una pregunta más útil que el repertorio de bailes: qué puede modificar realmente quien lo programa.
El fabricante distingue una configuración estándar y varias educativas. Comparten el cuerpo, pero el ordenador disponible al desarrollador, la cámara y el acceso al controlador cambian según el equipo.
Aplicaciones y control de articulaciones son niveles distintos
La documentación identifica dos interfaces: HighController permite utilizar las estrategias de movimiento del fabricante desde aplicaciones; LowController da acceso al nivel de control reservado a las ediciones educativas.
El primer nivel puede servir para combinar percepción o voz con acciones existentes. El segundo interesa a quien investiga políticas de movimiento y necesita controlar el cuerpo con mayor detalle. Tener acceso a un SDK no implica disponer automáticamente de ambos niveles.
El repositorio público contiene ejemplos basados en comunicación DDS. El manual incluye referencias de interfaces, estados y descripción URDF. Son recursos para preparar un proyecto técnico antes de trabajar sobre el robot, con la configuración y el software que correspondan a la unidad.
La edición educativa tampoco es una única configuración
El manual menciona módulos NVIDIA Jetson Orin Nano Super u Orin NX para desarrollo. También advierte que algunas variantes educativas carecen de ese módulo. La cámara de profundidad RealSense D435i aparece asociada a equipos educativos, con una excepción explícita para EDU_Air.
Por tanto, «Bumi educativo» no basta como descripción de compra. Si una práctica necesita profundidad o inferencia en el robot, conviene pedir la referencia de cámara y ordenador. Los conectores de la espalda pueden corresponder al ordenador de desarrollo o a la placa de movimiento, según el montaje.
Noetix indica que la placa de movimiento RK3576 no se abre al usuario. Los TOPS anunciados para esa placa no deben presentarse como capacidad libremente disponible para ejecutar aplicaciones propias.
Lo que el manual dice sobre caminar y bailar
Las instrucciones de uso son especialmente claras sobre los límites. Describen la marcha y muchos bailes como movimientos que no perciben de forma autónoma todos los obstáculos del entorno. Advierten de problemas al utilizarlos entre objetos o personas y al interferir físicamente con el robot.
Eso evita una lectura equivocada: la cámara, la voz y la apariencia de compañero no hacen que Bumi sepa desplazarse por una casa sin preparación. Para una actividad educativa, debe distinguirse la acción programada de cualquier función de percepción que el equipo desarrolle e integre.
La batería extraíble tiene una autonomía publicada de dos a tres horas, dependiente del uso. El manual también dedica espacio a arranque, postura inicial, apagado y recogida, tareas que forman parte de la preparación de una sesión.
Bumi puede servir a proyectos que quieran experimentar con un bípedo compacto y herramientas públicas. La ficha de Bumi enlaza el manual y el SDK. La configuración, el acceso de desarrollo y las condiciones de entrega para España deben concretarse con el proveedor del equipo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.