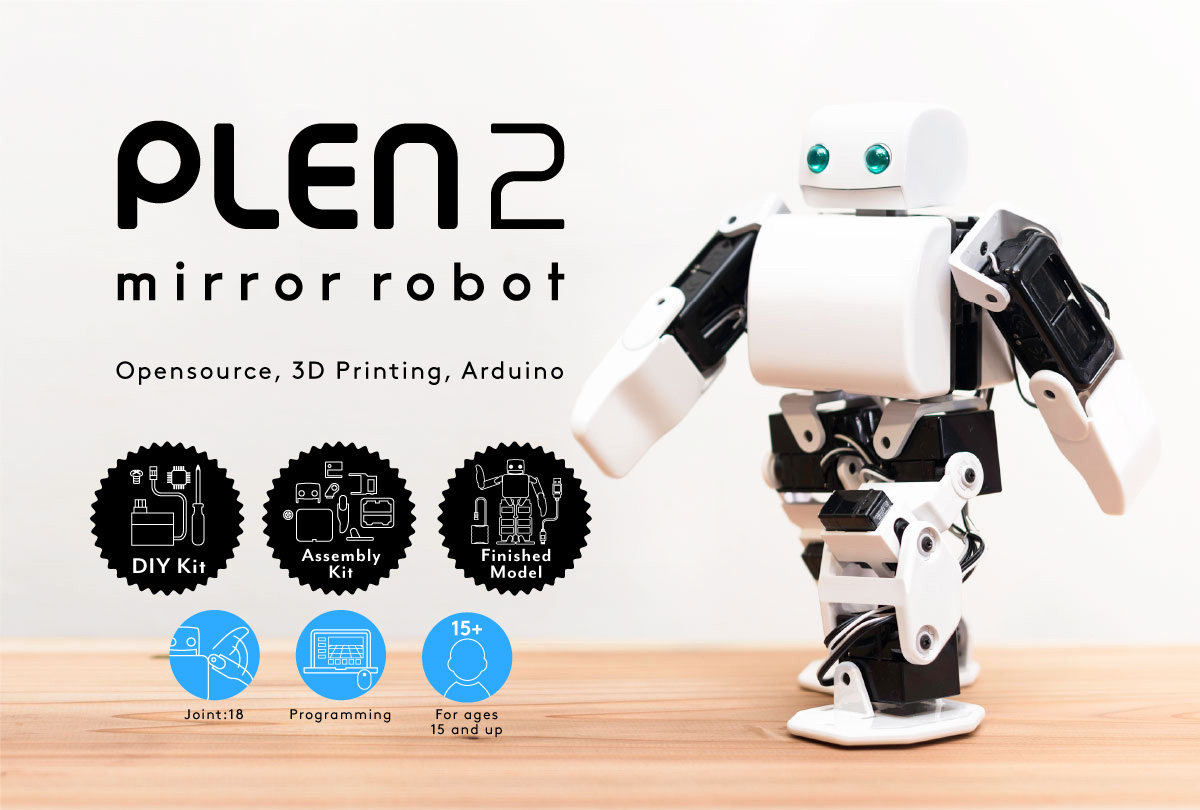
PLEN2: construir un humanoide con piezas imprimibles y movimientos editables
PLEN2 publica modelos 3D, firmware y movimientos para un humanoide de 18 articulaciones. Qué componentes necesitas y por qué calibrar antes de caminar.
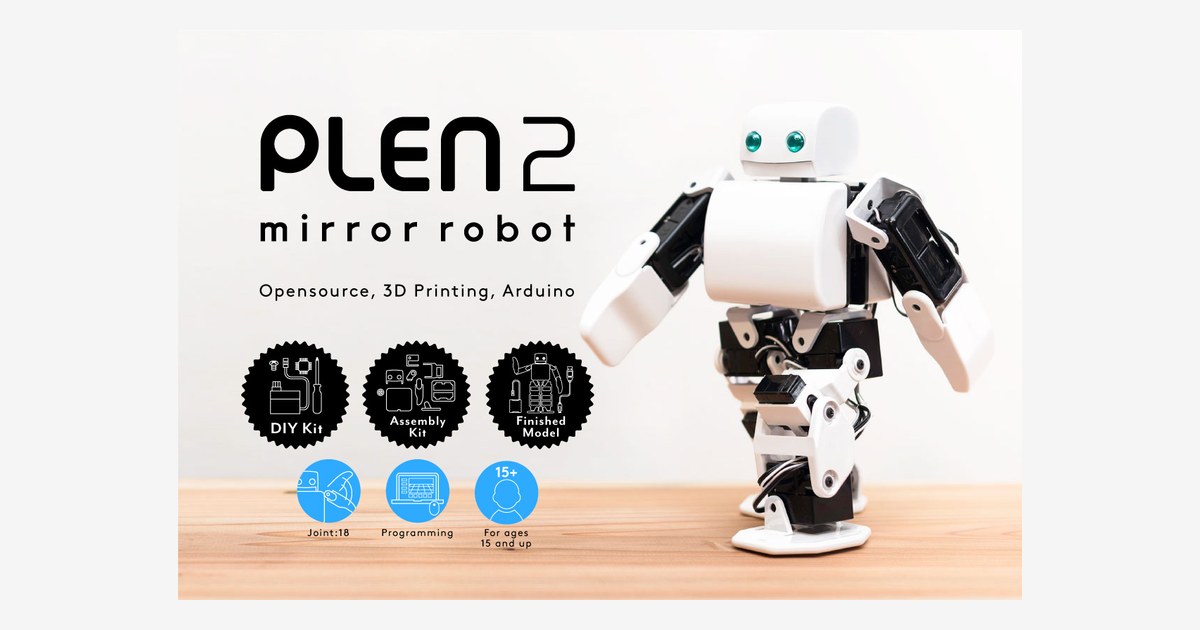
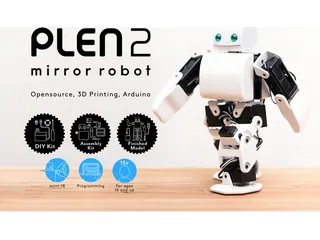
PLEN2 es un humanoide pequeño cuyo proyecto publica piezas imprimibles, firmware y movimientos. La versión Arduino descrita por PLEN Project Company tiene 18 articulaciones, unos 20 cm de altura y 450 gramos de peso.
La apertura del diseño permite estudiar y modificar el robot. No implica que baste con descargar unos archivos e imprimirlos: hacen falta servos, placas, alimentación y un montaje compatible con las versiones de software elegidas.
Seguir el orden del repositorio
El repositorio oficial propone obtener placas y motores, instalar el firmware, imprimir y ensamblar las piezas, configurar las posiciones iniciales de las articulaciones y cargar los movimientos. Ese orden evita pedir a una secuencia de marcha que compense una articulación mal montada.
El editor de movimientos permite combinar posturas. Para una primera práctica, conviene comprobar una articulación y luego una postura completa, manteniendo el robot sujeto según las instrucciones. Al cambiar una pieza impresa, repite esa comprobación: el peso y los ángulos pueden variar.
Arduino aporta el entorno de programación, pero las interfaces y funciones concretas de PLEN2 están definidas por su firmware. Los recursos de Arduino ayudan a entender entradas y programas; no sustituyen los ajustes del proyecto.
Un diseño abierto también necesita revisar versiones
La web incluye referencias a una variante ROS con Intel Edison y aplicaciones móviles. Son configuraciones históricas que no deben equipararse a una caja actual ni a compatibilidad garantizada con cualquier teléfono. Para reconstruir un PLEN2, revisa qué archivos y dependencias necesitas y si puedes conseguir las piezas adecuadas.
Su interés entre los humanoides está en observar la relación entre postura, mecánica y código. El tamaño lo sitúa además entre los pequeños robots de casa y los proyectos de robótica educativa.
No es un lanzamiento reciente ni una demostración de autonomía general. Es una plataforma documentada para quien quiera construir y editar movimientos, y acepte el trabajo de reunir componentes y mantener un proyecto abierto. La primera decisión práctica consiste en comprobar el inventario antes de encargar las piezas impresas.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.