REEM-C: programar los pasos de un humanoide de tamaño humano
REEM-C ofrece una plataforma bípeda basada en ROS para estudiar marcha y manipulación. Su tamaño y el software de investigación lo sitúan en un laboratorio.
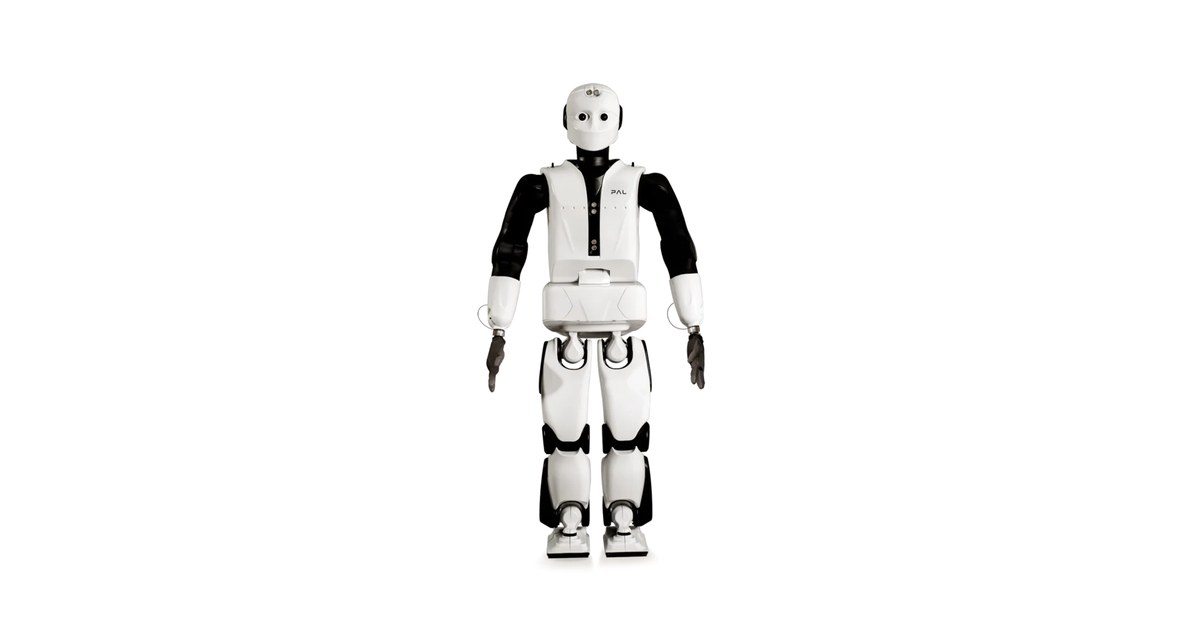
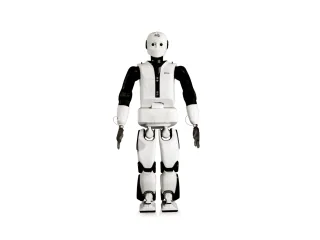
REEM-C permite trabajar con órdenes de pasos y movimientos del centro de masas sin diseñar desde cero todo el cuerpo de un humanoide. PAL Robotics lo desarrolló como plataforma de investigación basada en ROS, con funciones de marcha y manipulación sobre las que construir experimentos.
El tamaño condiciona el lugar de uso. La ficha del fabricante publica 1,65 metros de altura y 80 kilogramos. Tener forma humana facilita estudiar ciertos movimientos, pero también exige una instalación preparada para operar esa masa.
Mandar un paso no resuelve la tarea completa
En su presentación original, PAL describía una interfaz para enviar pasos y velocidades del centro de masas. Ese nivel de acceso ayuda a separar el comportamiento de la tarea del control que sostiene al robot.
Un investigador puede trabajar sobre dónde debe ir el cuerpo mientras utiliza herramientas de locomoción ya desarrolladas. Aun así, debe establecer límites, comprobar el entorno y validar que la secuencia es compatible con la postura y el apoyo disponibles.
El fabricante documentó también un modelo de simulación. Ensayar una orden en el simulador permite revisar parte del programa antes de utilizar hardware, aunque no reproduce por sí solo todas las condiciones de contacto del robot real.
La carga depende de la postura
La documentación técnica especifica un kilogramo en la mano con el brazo extendido. Esa condición debe mantenerse junto a la cifra: una capacidad de carga sin postura puede llevar a interpretar mal qué manipulación admite el equipo.
Los sensores de fuerza de los tobillos aportan información sobre el apoyo. La ficha técnica distingue otros componentes opcionales, incluidos sensores de muñeca, por lo que no conviene atribuir la misma configuración a todas las unidades.
El acceso a ROS facilita integrar programas de percepción y planificación. No entrega automáticamente una aplicación doméstica capaz de reconocer cualquier objeto y recogerlo con garantías.
Un modelo con historia propia
PAL sitúa ahora REEM-C en la sección de robots históricos de su web. Sus páginas y documentación siguen siendo útiles para comprender el diseño, pero una noticia de lanzamiento antigua no representa una oferta comercial actual.
Para recuperar o ampliar una unidad interesa identificar revisión de hardware, software instalado y soporte disponible. En una plataforma de investigación, esa información determina qué ejemplos pueden ejecutarse y qué trabajo de integración queda pendiente.
REEM-C tiene sentido para estudiar el paso desde una orden de movimiento hasta un cuerpo que mantiene el equilibrio. Su interés no requiere presentarlo como un asistente doméstico listo para entrar en cualquier vivienda.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.