RobotEra L7: piernas, manos y un torso modular para investigar
RobotEra L7 combina un cuerpo bípedo y manos XHAND1. Qué significan sus 55 grados de libertad y por qué las cifras de velocidad y carga necesitan contexto.
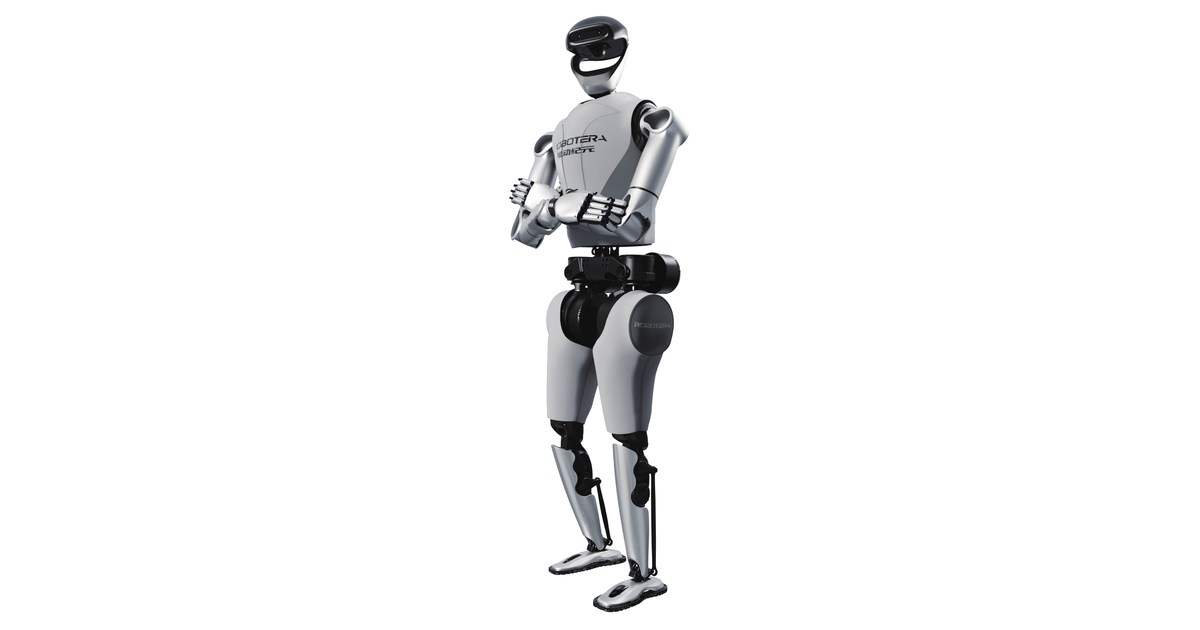
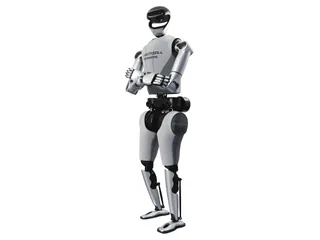
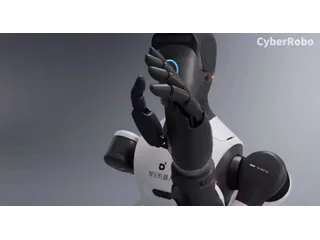
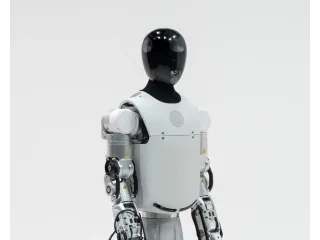
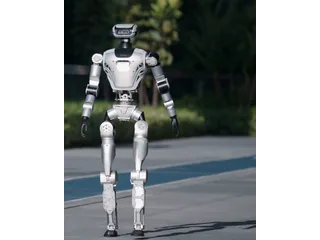
RobotEra L7 [en], presentado en julio de 2025, combina locomoción bípeda con brazos articulados y manos XHAND1. Su ficha describe un robot de 1,71 metros que puede servir como plataforma para estudiar movimientos del cuerpo completo y manipulación. Para entender esas posibilidades, conviene separar la configuración mecánica de las prestaciones que el fabricante muestra en condiciones determinadas.
El torso pertenece a una arquitectura modular que RobotEra también utiliza en otras plataformas. El interés de L7 está en reunir esa parte superior con piernas: alcanzar un objeto obliga a considerar la postura, el apoyo y el equilibrio, además de la trayectoria del brazo.
Los 55 grados de libertad incluyen las manos
El folleto técnico publica 31 grados de libertad en el cuerpo y 55 al incorporar las manos. La diferencia corresponde a dos XHAND1 de 12 grados de libertad cada una. Cada brazo tiene siete articulaciones, una distribución útil para orientar el efector final y buscar posturas alternativas al manipular.
La masa indicada es de 65 kg sin las manos dextras. Ese matiz debe conservarse al preparar una instalación o comparar configuraciones: la cifra del cuerpo no equivale a la masa de cualquier conjunto equipado con todas las opciones.
La documentación también describe percepción mediante cámaras y LiDAR 3D, además de micrófonos y altavoces. Disponer de esos sensores permite construir aplicaciones de percepción, pero no acredita por sí solo que el robot comprenda cualquier escena o resuelva una tarea sin preparación.
Velocidad y par no describen una jornada de trabajo
RobotEra anuncia una velocidad de carrera de 4 m/s y un par máximo de rodilla de 400 Nm. Son cifras del fabricante asociadas a prestaciones dinámicas; el par máximo no equivale al esfuerzo continuo que puede mantener una articulación durante horas.
Una demostración de carrera, por su parte, informa sobre locomoción en las condiciones mostradas. No permite deducir que el robot se mueva a esa velocidad entre personas, con objetos en las manos o en un suelo distinto. Para un ensayo de laboratorio, la superficie, la postura y la política de control forman parte del resultado.
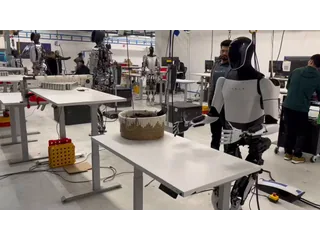
La misma cautela concreta se aplica a la manipulación. El folleto recoge una carga de 20 kg con los dos brazos y los codos flexionados a 90 grados. Esa condición importa: no es una promesa de 20 kg en una sola mano ni en cualquier posición del brazo.
Un cuerpo modular requiere una configuración definida
Compartir arquitectura con otra plataforma puede facilitar el trabajo con componentes, sensores y aplicaciones de la parte superior. Sin embargo, añadir piernas cambia el problema de control. Una tarea realizada desde una base estable necesita revisarse cuando el apoyo depende de los pies.
Para evaluar L7 como recurso de investigación, el pedido debería concretar manos, sensores, ordenador e interfaces accesibles. También debe identificar los modelos de simulación y el soporte que se entrega para esa versión. Las capacidades mecánicas del folleto no sustituyen esa información de integración.
La oferta se gestiona mediante consulta comercial. Las fuentes revisadas permiten describir el robot y sus límites de configuración, pero no fijan una entrega inmediata o un precio final para España. La ficha de RobotEra L7 enlaza el producto y el folleto técnico para conservar el contexto de sus especificaciones.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.