ROBOTIS GP: aprender a ajustar un humanoide antes de hacerlo competir
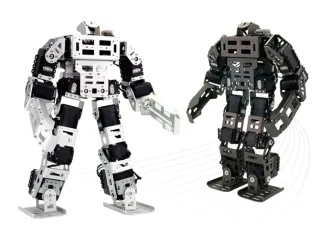
ROBOTIS GP combina actuadores DYNAMIXEL, estructura de aluminio y movimientos para fútbol o exhibición. Su documentación pone el ajuste inicial en primer plano.
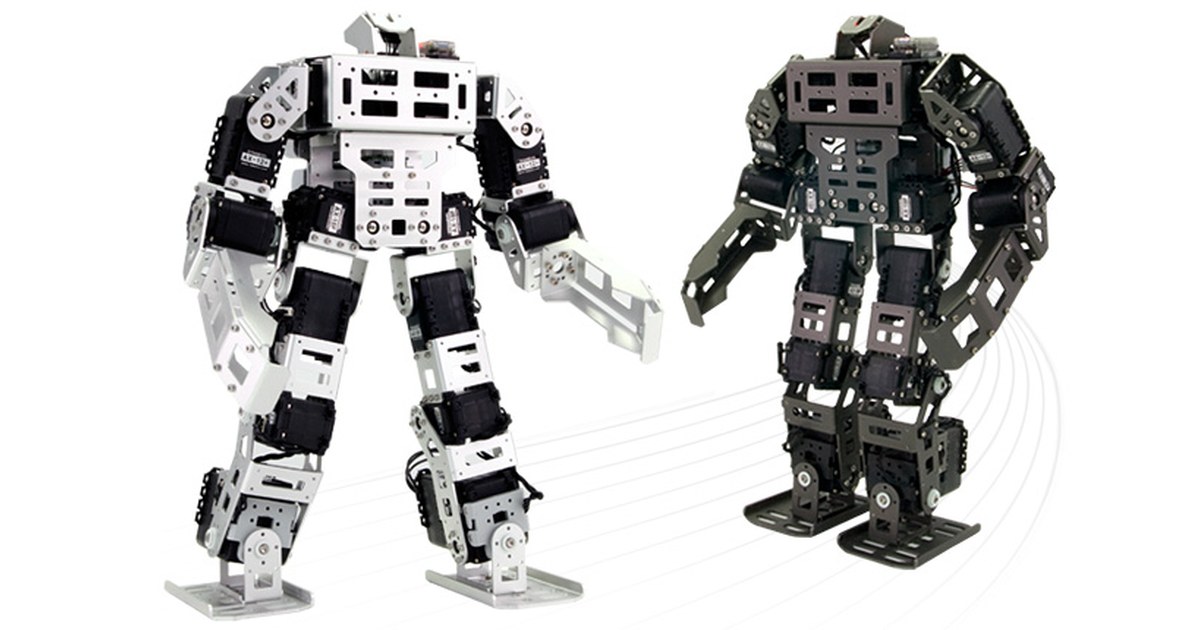
ROBOTIS GP está pensado para ejecutar movimientos exigentes dentro de actividades de robótica, desde fútbol hasta exhibiciones. Pero su manual dedica atención a una fase menos vistosa: comprobar que el cuerpo está correctamente montado y adopta la postura inicial esperada. Sin esa referencia, una secuencia preparada puede dejar de ser fiable.
Una plataforma de movimientos
La documentación de ROBOTIS describe estructura de aluminio, actuadores DYNAMIXEL y una controladora CM-530. También presenta movimientos de ejemplo y el uso de un sensor giroscópico para corrección de postura.
El interés para un aficionado avanzado está en poder estudiar y modificar esas acciones. Un giro durante la marcha, una patada o una recuperación desde el suelo requieren coordinar varias articulaciones y mantener condiciones de apoyo adecuadas.
La presencia de ejemplos facilita empezar, pero no convierte cualquier superficie doméstica en una pista de competición. El espacio, la fricción del suelo y la configuración del robot siguen influyendo en el resultado.
La postura inicial es una prueba técnica
El manual propone comparar brazos y piernas con una posición de referencia y revisar el cableado. Esa comprobación permite detectar errores antes de pedir al robot que soporte cargas dinámicas.
Una forma útil de trabajar consiste en validar primero reposo, después una transición y finalmente una secuencia corta. Si se modifica un parámetro, se repite la misma prueba para comparar el efecto.
Ese método evita que una demostración larga mezcle demasiadas causas posibles. Cuando un robot cae al final de varios movimientos, puede resultar difícil saber en qué momento comenzó la desviación.
Programar tareas y movimientos
El entorno de ROBOTIS distingue archivos de movimiento y programas de tarea. La acción física y la decisión de ejecutarla son partes relacionadas, pero diferentes, del proyecto.
Para aprender esa relación se puede asociar una secuencia sencilla a un botón y comprobarla antes de introducir decisiones más complejas. Los ejemplos de fútbol o exhibición sirven como material de estudio, no como garantía de que una unidad modificada los ejecutará sin ajustes.
Comprar con el mantenimiento en mente
La documentación y las preguntas frecuentes advierten de cuestiones prácticas como batería, fusible y disponibilidad de piezas. Antes de adquirir el robot interesa confirmar qué repuestos y herramientas se pueden conseguir para esa configuración.
Si se trata de una unidad usada, una prueba completa debe incluir conexión con el entorno de programación y ejecución de un archivo conocido. Tener movimientos almacenados no demuestra por sí solo que todo el flujo de edición siga operativo.
ROBOTIS GP encaja en un taller doméstico avanzado o en un equipo educativo que valore el ajuste y la repetición. Su atractivo está en comprender y mejorar movimientos concretos, con un trabajo técnico que continúa después del primer encendido.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.