TALOS: controlar el esfuerzo de un humanoide al manipular cargas
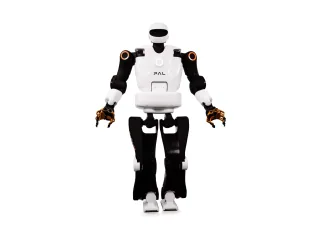
TALOS incorpora control de par y brazos con carga útil especificada en extensión. PAL Robotics lo ofrece como plataforma de investigación sobre movimiento y contacto.
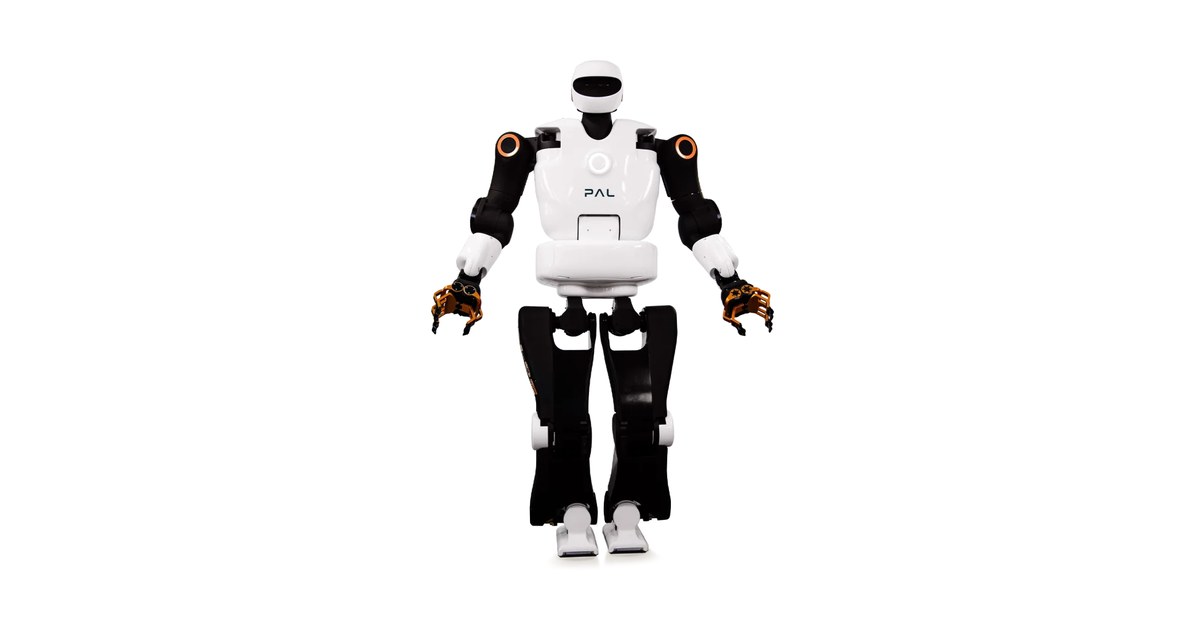
TALOS está diseñado para investigar qué ocurre cuando un humanoide mantiene el equilibrio mientras ejerce fuerzas sobre el entorno. El control de par permite trabajar con el esfuerzo de las articulaciones, además de ordenar posiciones.
PAL Robotics publica una carga de seis kilogramos por brazo extendido. La postura forma parte de la especificación y ofrece una referencia concreta para preparar experimentos de manipulación.
El contacto afecta a todo el cuerpo
Cuando una mano empuja o sostiene un objeto, la reacción no se queda en el brazo. El tronco y los apoyos participan en la estabilidad. Por eso TALOS se utiliza como plataforma para control del cuerpo completo.
Las herramientas descritas por PAL permiten ordenar tareas y restricciones por prioridad. Por ejemplo, un experimento puede exigir que se conserve el apoyo mientras se intenta alcanzar una posición con la mano. La prioridad ayuda a resolver qué objetivo debe ceder cuando no pueden cumplirse todos a la vez.
La ficha técnica diferencia la instrumentación: anuncia realimentación de par en las articulaciones con excepciones en cabeza, muñecas y pinzas. También enumera sensores de fuerza y par en tobillos y muñecas. Son medidas diferentes y conviene no resumirlas como si todos los elementos incorporasen el mismo sensor.
La red interna forma parte del control
TALOS emplea comunicaciones EtherCAT y software de tiempo real. La finalidad es intercambiar estados y órdenes con una frecuencia apropiada para reaccionar al movimiento y al contacto.
La frecuencia de ese intercambio no debe confundirse con la velocidad a la que el robot comprende una escena o termina una tarea. Percepción, planificación y control físico operan en partes distintas del sistema.
El modelo incluye información de masa e inercia para preparar controladores. Disponer de esos datos facilita investigar, pero no elimina el trabajo de validar una modificación mecánica o una herramienta nueva.
Un equipo para una instalación de investigación
El primer TALOS, denominado PYRENE por el laboratorio receptor, se presentó en LAAS-CNRS en 2017. Esa historia explica su orientación hacia equipos que desarrollan métodos de locomoción y manipulación.
Con 1,75 metros y 95 kilogramos, requiere espacio y procedimientos adecuados para las pruebas. La compra se plantea por presupuesto y configuración, no como un aparato doméstico con una lista universal de tareas resueltas.
Su valor está en permitir estudiar el esfuerzo y el equilibrio en el mismo cuerpo. La carga anunciada aporta una condición de diseño; el comportamiento útil aparece cuando se integra y comprueba el programa que la aprovecha.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.