ToddlerBot: un humanoide pequeño para aprender movimientos
ToddlerBot combina brazos, piernas y percepción en una plataforma abierta. Sus experimentos estudian aprendizaje de movimientos, no asistencia doméstica inmediata.
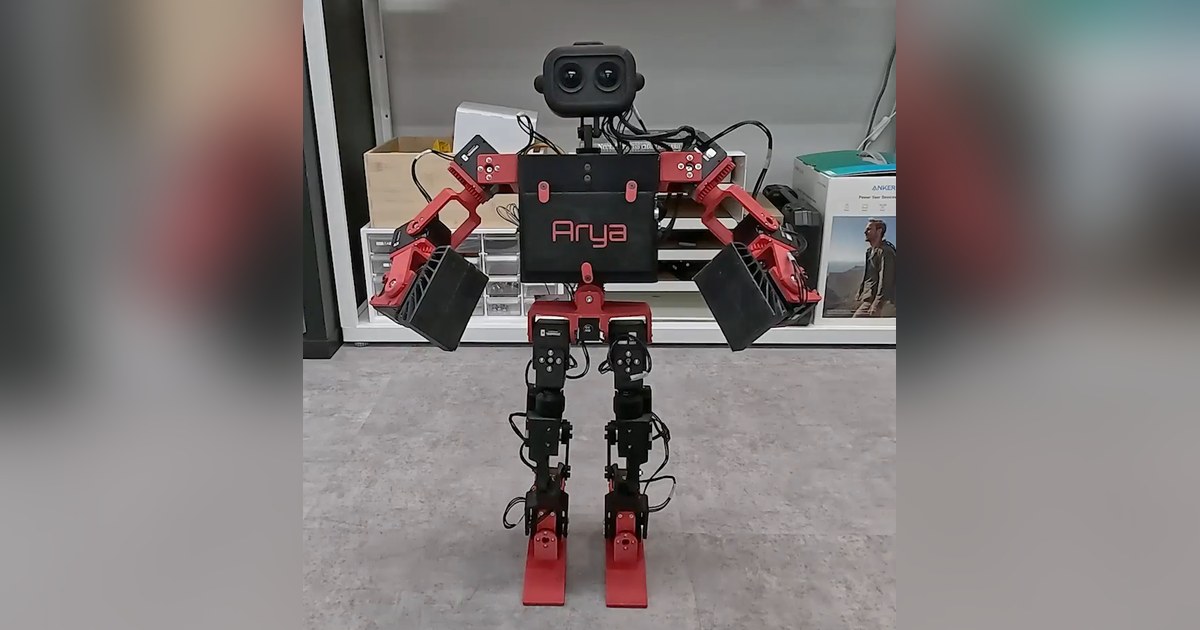
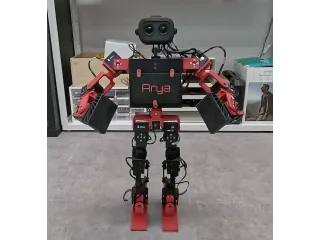
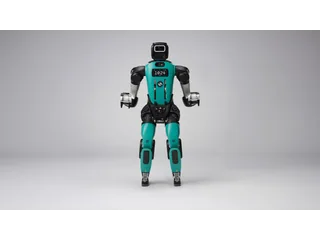
ToddlerBot reúne piernas, brazos y percepción en un humanoide de investigación pequeño. El objetivo del equipo de Stanford es estudiar cómo aprende un mismo cuerpo a desplazarse y a interactuar con objetos, con materiales que otros investigadores puedan reutilizar.
Su nombre y sus proporciones pueden recordar a un juguete. La propuesta exige, sin embargo, fabricar y configurar una plataforma robótica. Las rutinas que aparecen en los vídeos son resultados de experimentos con un sistema preparado para esas tareas.
Un cuerpo que reparte el movimiento
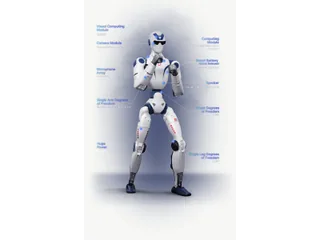
La descripción del proyecto detalla 30 grados de libertad activos: siete por brazo, seis por pierna, dos en el cuello y dos en la cintura. Esa distribución permite que el torso y la mirada participen en una acción, además de las extremidades.
Mover un objeto mientras se mantiene una postura implica coordinar varias zonas del cuerpo. El interés de esta plataforma está en poder investigar esa coordinación y conservar un diseño compartido entre experimentos.
El ordenador integrado es un Jetson Orin NX. El conjunto de percepción incluye cámaras y una unidad inercial, junto con componentes de audio. Disponer de estos elementos permite desarrollar funciones; no instala por sí solo un asistente que entienda cualquier petición.
Reproducir una tarea requiere más que el vídeo
El repositorio reúne control, simulación y herramientas de aprendizaje. Las políticas entrenadas dependen de la configuración del robot y de la tarea para la que se han preparado.
Para reproducir un movimiento hay que seguir las instrucciones correspondientes a la revisión utilizada. Un cambio en las piezas, el cableado o los parámetros puede exigir ajustes. Conviene guardar esa configuración junto a los resultados, especialmente si se comparan distintas versiones de una política.
El equipo publica también intentos y limitaciones de sus experimentos. Esa información es relevante: una secuencia espectacular seleccionada no indica con qué frecuencia funciona, cuánto esfuerzo requiere prepararla o cómo responde a una perturbación inesperada.
Dónde encaja fuera del laboratorio
Un taller avanzado puede utilizar ToddlerBot para estudiar mecanismos y control, siempre que tenga capacidad para construirlo y probarlo de forma gradual. La puesta en marcha debería avanzar desde comprobaciones de articulaciones hasta acciones coordinadas.
Las pruebas de caminar y manipular necesitan espacio para el movimiento completo y una forma de proteger el hardware durante los primeros intentos. El tamaño reducido disminuye la escala del montaje, pero no elimina las caídas ni los errores de calibración.
Para quien busca compañía en el escritorio, estas obligaciones pesan más que sus gestos. Para quien quiere investigar cómo un cuerpo aprende una tarea, el acceso al diseño y al código constituye precisamente su utilidad.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.