Un robot de Tohoku imita el reflejo de la rodilla sin electrónica
Tohoku reproduce el reflejo de la rodilla con músculos de aire y un mecanismo físico. El equipo también ensaya la marcha asistida en una cinta de laboratorio.
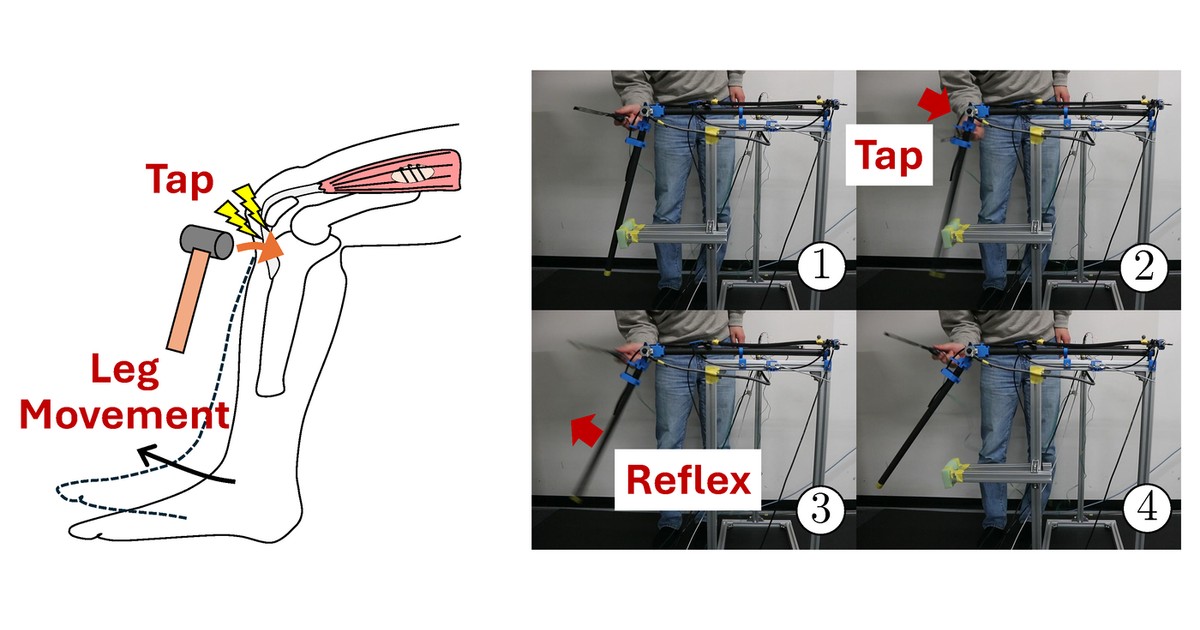
Un golpe bajo la rodilla y la pierna sale hacia delante. Un equipo de la Universidad de Tohoku ha reproducido esa respuesta en un robot, dejando que el propio mecanismo active la contracción. El reflejo funciona sin sensores electrónicos ni un circuito que dé la orden de moverse: el estiramiento del músculo artificial dispara la reacción.
La universidad lo ha divulgado en inglés el 4 de noviembre [en], aunque el estudio de Shunsuke Koseki, Mitsuhiro Hayashibe y Dai Owaki apareció el 21 de octubre en Advanced Intelligent Systems. Es un experimento de laboratorio que permite ver cuánto del control de un robot puede incorporarse a sus piezas físicas.
Dos músculos de aire y una válvula
El módulo coloca dos músculos artificiales en paralelo. Son del tipo McKibben: se acortan al recibir aire a presión. Uno aporta la fuerza; el otro sirve para detectar el estiramiento, inspirado en las estructuras que perciben la longitud de los músculos humanos.
La explicación original de Tohoku, publicada en japonés el 22 de octubre, detalla que cambiar la presión del segundo músculo permite ajustar cuándo salta el reflejo o desactivarlo. Así, el robot puede responder al alargamiento sin necesitar un sensor electrónico dedicado a medirlo.
El artículo científico [en] añade un detalle casi de taller: el mecanismo utiliza un afinador de cuerda de guitarra para ajustar la unión que acciona una válvula. Cuando el estiramiento supera el umbral, la válvula deja entrar aire y el músculo se contrae. Necesita una fuente de aire comprimido para funcionar.
Caminar exige coordinar los reflejos
El equipo también construyó un bípedo con cuatro módulos por pierna. Para caminar añadió sensores de contacto en las plantas de los pies y un control superior que activa o desactiva los módulos según la fase del paso. La ausencia de electrónica corresponde al reflejo local, no al conjunto del sistema de marcha.
Las condiciones del ensayo importan: caminó durante un minuto sobre una cinta a 1,3 km/h, con el movimiento limitado a un plano y un soporte que descargaba parte de su peso. Es una prueba de coordinación con asistencia, lejos de un humanoide que mantenga el equilibrio y recorra una habitación libremente.
La investigación sobre reflejos robóticos tiene recorrido. Un estudio de la Universidad de Osaka de 2018 [en] ya ensayó reflejos en un bípedo con músculos neumáticos y observó menor inclinación lateral durante saltos. Aquel trabajo ayuda a situar la pregunta: cómo aprovechar las respuestas del cuerpo para estabilizar el movimiento.
Tohoku explora aquí una forma física de producir esa respuesta. Es otra vía distinta al aprendizaje que utilizó el hexápodo RedMirror, también vinculado a la universidad. El siguiente desarrollo anunciado busca combinar estos módulos con un mínimo de control electrónico y ampliar el número de músculos artificiales.
Fuentes
- Tohoku University — difusión del experimento el 4 de noviembre [en]
- Tohoku, Escuela de Ingeniería — anuncio original y funcionamiento del módulo (en japonés)
- Koseki, Hayashibe y Owaki — estudio, mecanismo y condiciones del ensayo de marcha [en]
- Liu y colaboradores, Universidad de Osaka — experimento de 2018 sobre reflejos y equilibrio durante saltos [en]
- Imagen: Shunsuke Koseki y colaboradores, vía Tohoku — figura oficial del experimento de rodilla [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.