XGO-Duck lleva la marcha de Microduck a Arduino UNO Q
Luwu Dynamics publica XGO-Duck, un bípedo para montar con Arduino UNO Q. Incluye marcha, recuperación y agarre, con calibración y piezas impresas por el usuario.
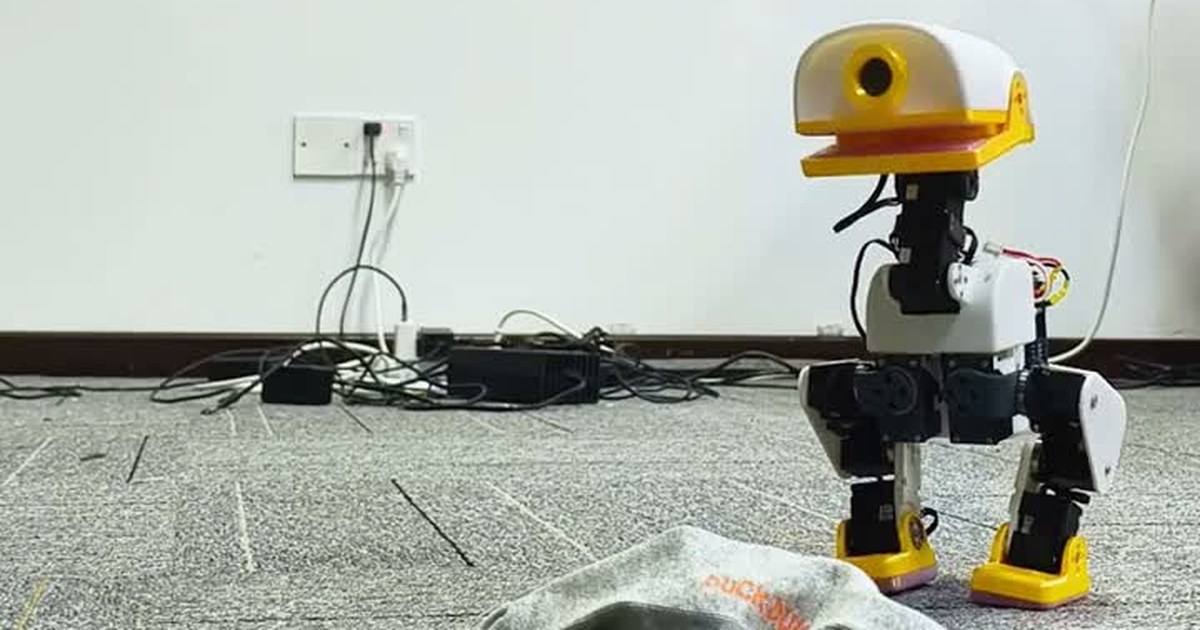
XGO-Duck permite construir un bípedo con Arduino UNO Q y ejecutar movimientos ya entrenados de marcha, recuperación tras una caída y recogida con el pico. Luwu Dynamics ha publicado estructura, electrónica y software para reproducir su configuración. El trabajo del usuario incluye imprimir piezas, montar los motores y calibrar cada articulación antes de moverlo.
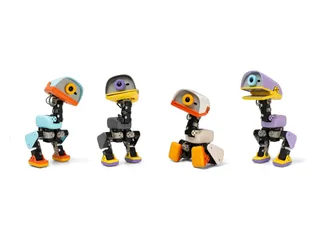
El proyecto adapta el Microduck de Pollen Robotics, del que toma la forma y la disposición de las articulaciones. Cambia el ordenador, los actuadores y la placa de expansión. Es una vía de experimentación para quien quiera trabajar sobre el montaje y el control de un robot pequeño; las capacidades de percepción del producto de Pollen no pasan automáticamente a esta adaptación.
Recoger con el pico exige preparar el objeto
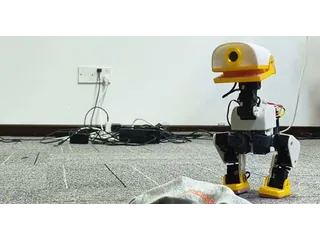
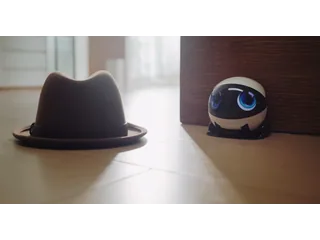
El vídeo oficial de la unidad física muestra al robot reincorporándose, acercándose a una gorra y levantándola con el pico. La secuencia permite ver un resultado concreto, pero el propio fabricante acota cómo se obtiene: la recogida es un movimiento preentrenado que activa el usuario. No incluye reconocimiento del objeto, localización del objetivo ni búsqueda autónoma.
Para una práctica, eso cambia la preparación. Hay que situar el objeto donde la trayectoria pueda alcanzarlo y separar dos resultados: que el cuerpo ejecute la secuencia y que el pico consiga sujetar lo colocado delante. Una demostración con una gorra no establece qué otros objetos puede manipular.
La interfaz web sirve para enviar movimientos y consultar el estado. El software de ejecución incorpora tres modelos: caminar, levantarse y recoger. La acción de recogida dura cuatro segundos y vuelve después al modo de marcha. Cerrar la página o dejarla en segundo plano durante más de un segundo desactiva el control de posición; conservar la pestaña activa forma parte del manejo.
Quince motores que deben identificarse antes del montaje
El repositorio de hardware reúne archivos STL, planos de la placa de expansión, una lista de materiales y la guía de ensamblaje. Utiliza quince servos Feetech 1910: diez en las piernas, cuatro en cabeza y cuello y uno en la boca. La placa añade un sensor inercial QMI8658 para medir el movimiento del cuerpo.
Algunas piezas tienen versiones izquierda y derecha; las suelas y la boca incluyen elementos flexibles de TPU. Disponer de una impresora y material rígido no resuelve por sí solo toda la estructura.
La configuración de los motores empieza conectándolos de uno en uno, asignando su identificador y centrándolos antes de instalarlos. Después del cableado se ajusta el cero mecánico de cada articulación y se guarda la calibración. El orden evita que dos motores con el mismo identificador reciban una escritura destinada a uno solo.
Este recorrido encaja con un taller que pueda dedicar tiempo a montaje y diagnóstico. Quien busque su primera actividad de programación puede comparar ese esfuerzo con las propuestas de la guía de robots educativos.
Ejecutar una política y entrenarla requieren equipos distintos
La documentación independiente de Arduino UNO Q confirma su combinación de Linux y un microcontrolador STM32. App Lab permite reunir Python y programas del microcontrolador. En XGO-Duck, Linux ejecuta el modelo de movimiento a 50 Hz y el STM32 atiende motores y sensor a 100 Hz.
Los modelos incluidos funcionan en la placa. Para crear otros, el repositorio de entrenamiento exige un ordenador con GPU compatible con CUDA, Python 3.12 y el gestor uv. Publica tareas de simulación para marcha, recuperación, recogida, sentarse, patear y dar una voltereta. Las tres últimas todavía requieren entrenamiento, adaptación al sistema de ejecución y validación física; aparecer en el simulador no las convierte en botones disponibles.
También cambia el modelo del robot: geometría, masas y actuadores corresponden a XGO-Duck. Por eso una política de Microduck necesita comprobarse para esta configuración, aunque ambos compartan parte del código de origen.
La oferta es un kit electrónico en preventa
La página comercial china anuncia 2.328 yuanes chinos por el kit electrónico, con envíos previstos para mediados o finales de octubre. El contenido se remite a la lista de materiales del proyecto y la carcasa debe imprimirla el comprador. El pago y la expedición se tramitan mediante WeChat; esa oferta no confirma entrega a España ni un coste final de importación.
El fabricante indica documentación en inglés y ausencia de módulos de audio, vídeo y distancia ToF preinstalados. Añadir conversación, visión o navegación exige hardware y software propios. Antes de pedir componentes, conviene revisar la lista completa y decidir si se quiere reproducir la marcha suministrada o preparar además un ordenador para entrenar movimientos.
Fuentes
- Luwu Dynamics: XGO-Duck, preventa y límites de las funciones [zh].
- Luwu Dynamics: estructura, electrónica y materiales de XGO-Duck [en].
- Luwu Dynamics: modelos, configuración de motores y control web [en].
- Luwu Dynamics: entrenamiento, requisitos y tareas de simulación [en].
- Arduino: manual de UNO Q y arquitectura de App Lab [en].
- Pollen Robotics: Microduck, proyecto del que parte la adaptación [en].
- Imagen: fotograma del vídeo oficial de XGO-Duck, Luwu Dynamics.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.