El robot IRON sigue el saludo aunque cambies de gesto
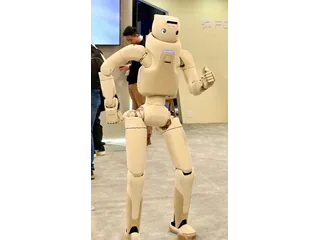
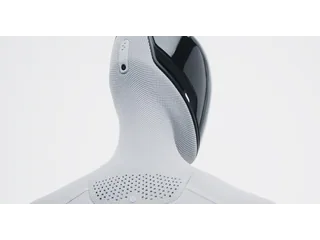
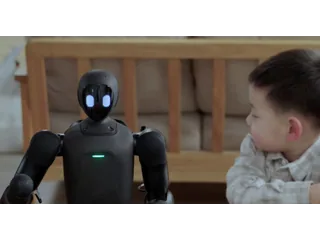
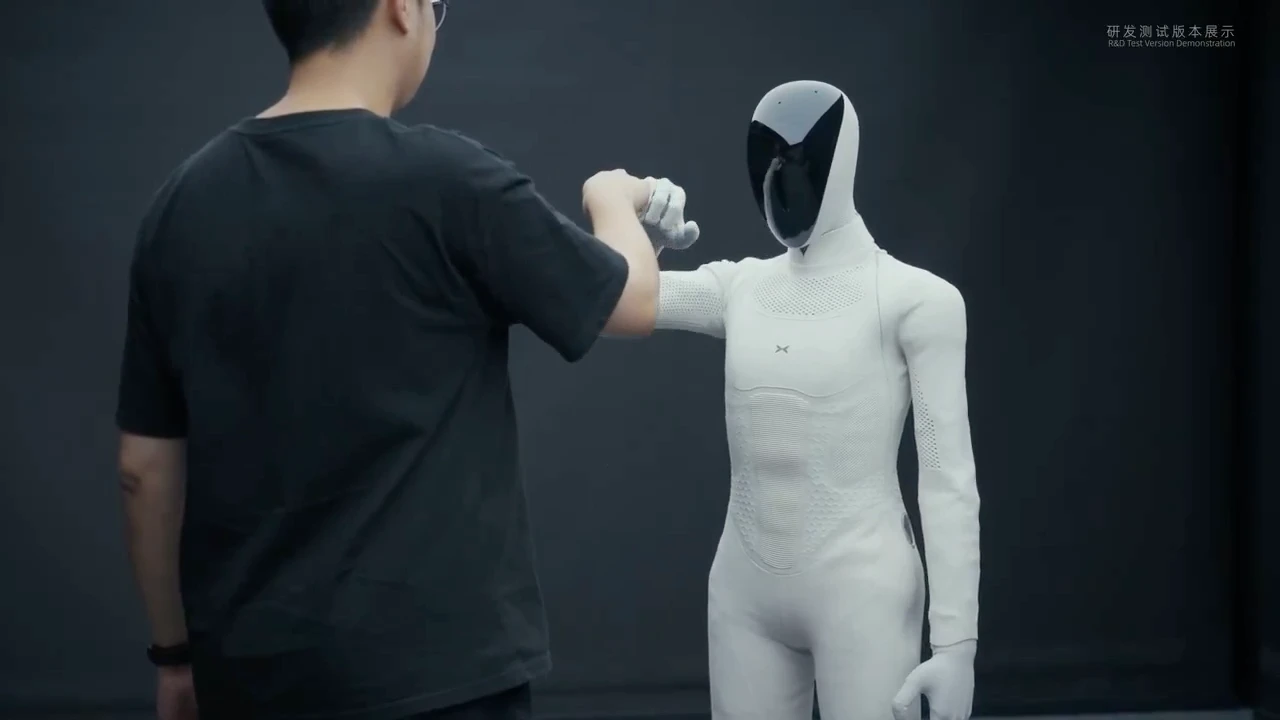
XPENG muestra a IRON alternando entre dar la mano, chocar el puño y chocar los cinco. La demo ensaya cómo ajustar un movimiento cuando la persona cambia de idea.
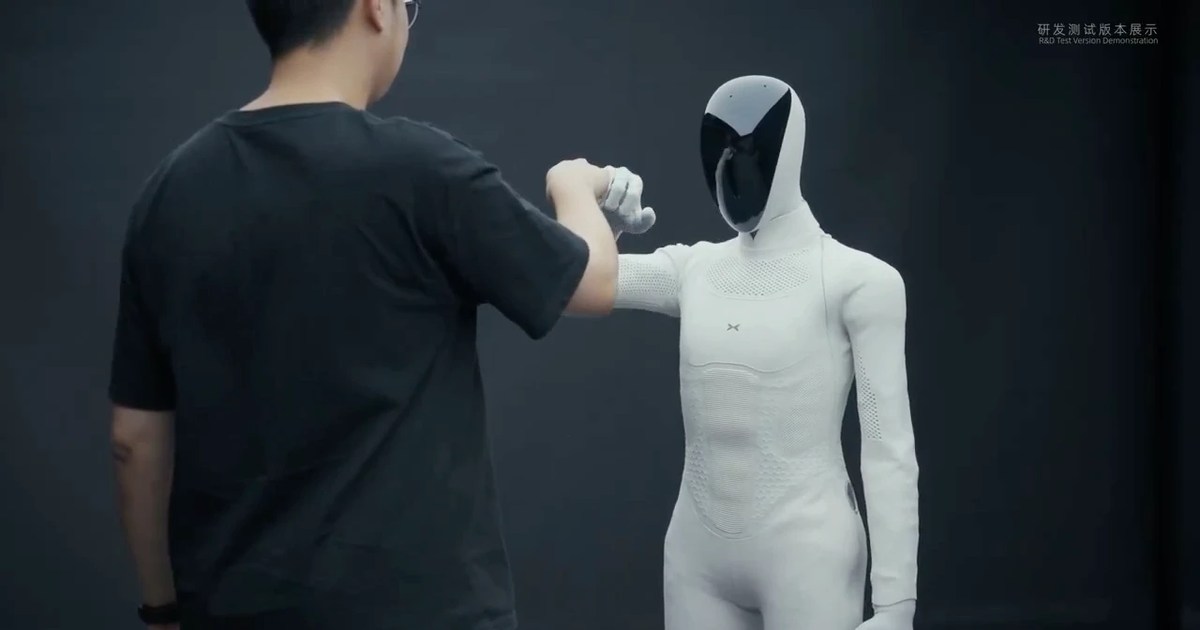
Vas a dar la mano a alguien y, cuando ya has extendido el brazo, esa persona te ofrece el puño. Es una pequeña torpeza social que exige corregir el movimiento sobre la marcha. XPENG ha puesto a su humanoide IRON ante esa clase de cambios, en una demostración donde el saludo se convierte en una prueba de coordinación.
El vídeo oficial, publicado el 22 de octubre [en], presenta intercambios de apretones de manos, choques de puños y palmas. La persona cambia la señal durante el encuentro; el robot adapta su respuesta. Así se puede entender una habilidad de estos robots humanoides sin verlos levantar una caja ni recorrer un circuito.
El saludo todavía está cambiando
La descripción de XPENG destaca dos situaciones: una palma que se cierra repentinamente hasta formar un puño y un choque de los cinco cuya posición cambia. En esta última, IRON puede cambiar de mano para acompañar a la persona. No basta con elegir el saludo correcto al principio: también importa dónde acaba la mano que debe encontrarse con la suya.
La empresa explica que el robot sigue observando y ajustando la acción, en lugar de reconocer un gesto y terminar una rutina antes de atender al siguiente. Atribuye esa capacidad a una versión mejorada de VLA 2.0, un modelo que relaciona lo que percibe con las acciones que ejecuta, y afirma que funciona en el propio IRON.
La diferencia resulta fácil de imaginar: si el brazo continúa hacia una posición que la otra persona ya ha abandonado, haber reconocido correctamente el primer saludo sirve de poco. Esta prueba concentra el problema en un contacto breve, con el interlocutor muy cerca y moviendo el objetivo.
Cinco actualizaciones no equivalen al tiempo de reacción
Humanoids Daily recoge la explicación de XPENG [en]: el sistema reevalúa la información visual cada 0,2 segundos, cinco veces por segundo. El medio precisa que ese intervalo no mide cuánto tarda toda la respuesta, desde ver el cambio hasta completar el movimiento.
La grabación lleva además una etiqueta de versión de pruebas de I+D. No se publican tasas de acierto ni el número de intentos grabados, por lo que los intercambios seleccionados no permiten calcular su fiabilidad con otras personas o en otros lugares.
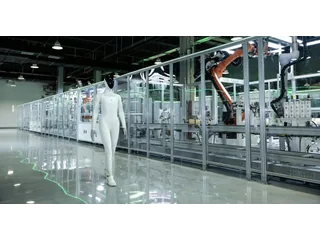
La novedad es distinta de la puesta en marcha de la línea de fabricación de IRON, que contamos en septiembre. Aquel anuncio trataba de construir el robot; este permite asomarse a una interacción que XPENG está desarrollando. La corrección durante el saludo queda ilustrada, mientras que anticipar de forma fiable cualquier movimiento humano requeriría una evaluación mucho más amplia.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.