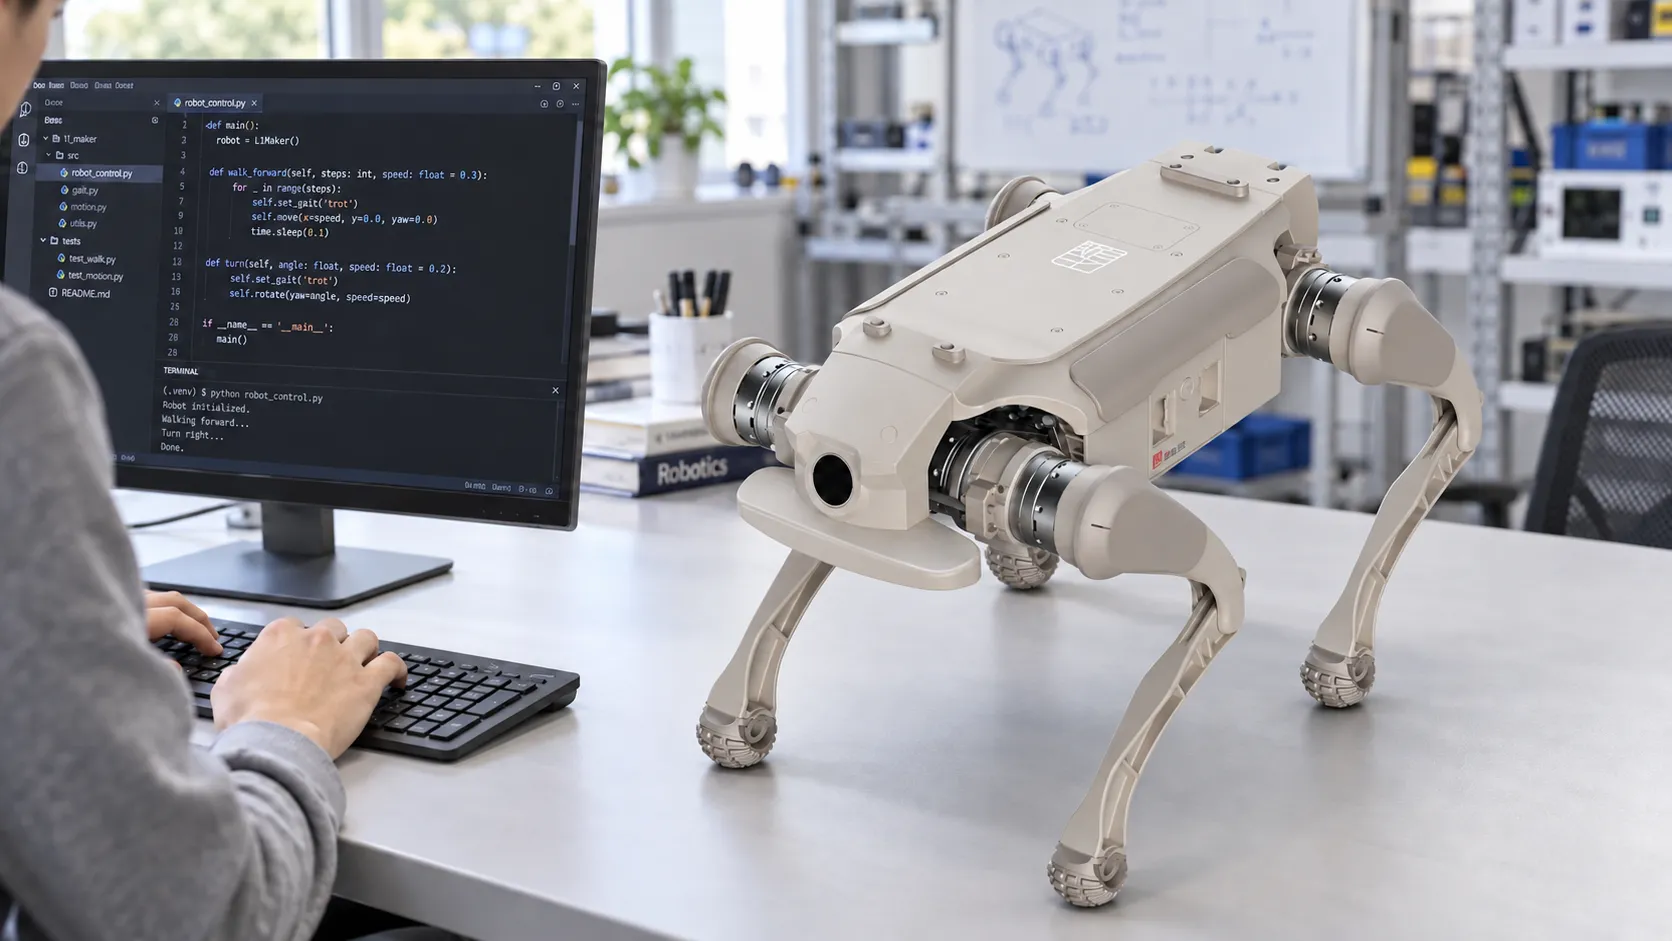
GENISOM L1 Maker: aprender montaje y calibración de un cuadrúpedo
L1 Maker traslada una plataforma cuadrúpeda al montaje docente. Qué añade la versión de 2026 para calibrar articulaciones, integrar sensores y probar algoritmos.
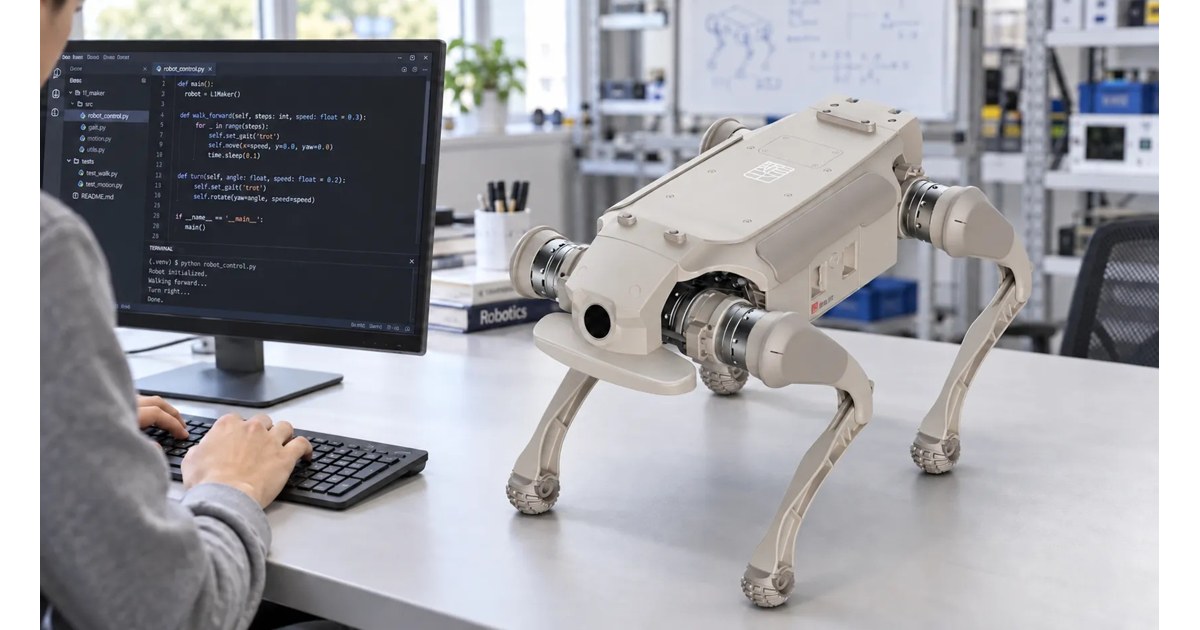
El GENISOM L1 Maker lleva a la enseñanza tareas que suelen quedar ocultas al recibir un robot terminado: montar componentes, ajustar conexiones, calibrar articulaciones y verificar la puesta en marcha. La versión Maker debutó internacionalmente en octubre de 2026 sobre la plataforma L1 ya fabricada por GENISOM.
La novedad es el planteamiento docente de montaje y desarrollo. No supone que el L1 original se haya creado este año. Maker permite estudiar cómo se construye y se ajusta un cuadrúpedo antes de ejecutar un algoritmo sobre él.
El montaje termina con una calibración
La página de la versión docente describe acceso a componentes individuales y a software de calibración utilizado en producción. Los ejercicios incluyen ajuste de posición cero, pruebas de articulaciones y puesta en marcha del sistema.
Esas operaciones permiten relacionar una posición mecánica con la referencia que utiliza el controlador. Un montaje puede parecer correcto y aun necesitar comprobaciones de orientación, conexiones y posiciones de referencia antes de reproducir una marcha.
La propuesta también incluye desmontaje repetido. GENISOM anuncia al menos treinta ciclos para piezas estructurales clave y conectores principales. La condición se refiere a esos componentes y a sus ensayos; no garantiza que cualquier manipulación o pieza pueda repetirse sin desgaste indefinidamente.
Un centro necesita planificar inspección, recambios y supervisión del montaje. La formación ofrece una experiencia más cercana a ingeniería de sistemas que a activar una secuencia prediseñada desde una aplicación.
Interfaces para integrar y probar
La plataforma cuenta con doce grados de libertad y permite ampliar sensores y componentes de cómputo. Las API se presentan como interfaces para diseñar y probar funciones propias.
El flujo propuesto combina simulación y despliegue físico. MATRiX permite desarrollar algoritmos antes de validarlos en el robot. Su repositorio público es una referencia separada del producto físico y permite comprobar qué parte del entorno de simulación está publicada.
La expresión interfaces abiertas no debe convertirse en una afirmación de que todo el hardware es de código abierto. Para un proyecto que requiere modificar piezas o redistribuir software, conviene revisar documentación y licencias concretas.
El trabajo práctico puede comparar una política simulada con la respuesta del robot después de calibrarlo. Así se observan efectos de montaje, percepción y contacto con el suelo que un entorno virtual no reproduce de forma idéntica.
Capacidad física con condiciones de ensayo
GENISOM anuncia ocho kilogramos de carga durante marcha continua, escalones de dieciséis centímetros y pendientes de hasta cuarenta grados. La propia página identifica los parámetros como resultados de laboratorio sujetos al entorno y al método de operación.
Esas cifras ayudan a distinguir el equipo de pequeños juguetes programables, pero no sustituyen un plan docente ni las condiciones de uso del fabricante. Maker está dirigido a formación técnica, investigación y desarrollo.
La configuración y contratación se gestionan con GENISOM. Antes de incorporarlo a un laboratorio, resulta necesario concretar documentación de montaje, herramientas de calibración y acceso a las interfaces que utilizarán las prácticas.
La ficha de GENISOM L1 Maker reúne los datos documentados, sus límites y los enlaces del fabricante.
Fuentes
- Funciones docentes, calibración y condiciones de ensayo [en]
- Debut de L1 Maker en IROS, octubre de 2026 [en]
- Repositorio de la plataforma de simulación MATRiX [en]
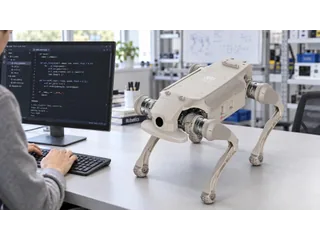
Imagen: Fotografía oficial del GENISOM L1 Maker montado, junto a un ordenador en un laboratorio. Archivo oficial.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.