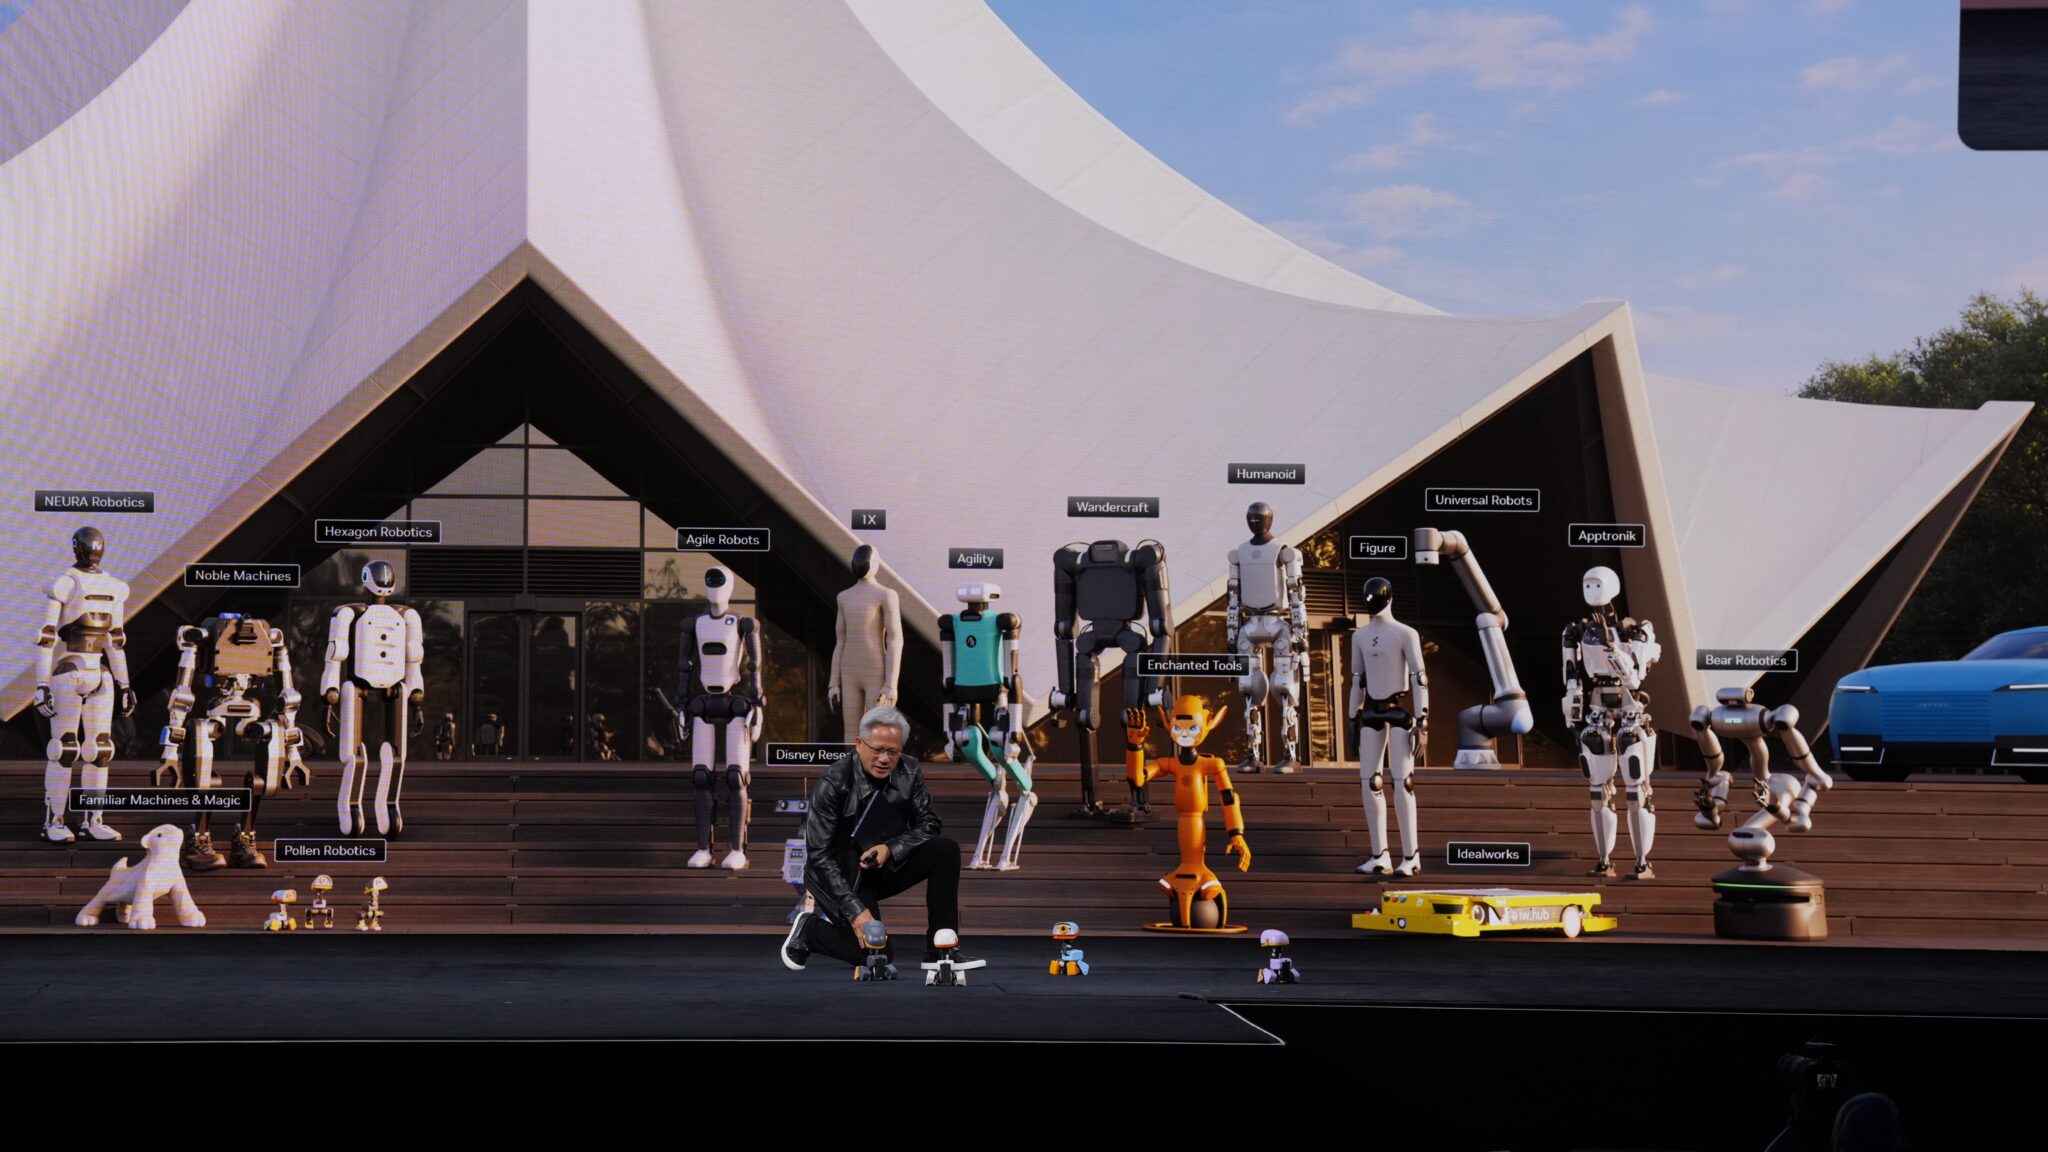
Jensen Huang muestra Microduck con Hermes en GTC Berlín
Jensen Huang lleva Microduck, de Pollen Robotics, a GTC Berlín con una demo de Hermes que combina agentes, simulación y entrenamiento en la nube.
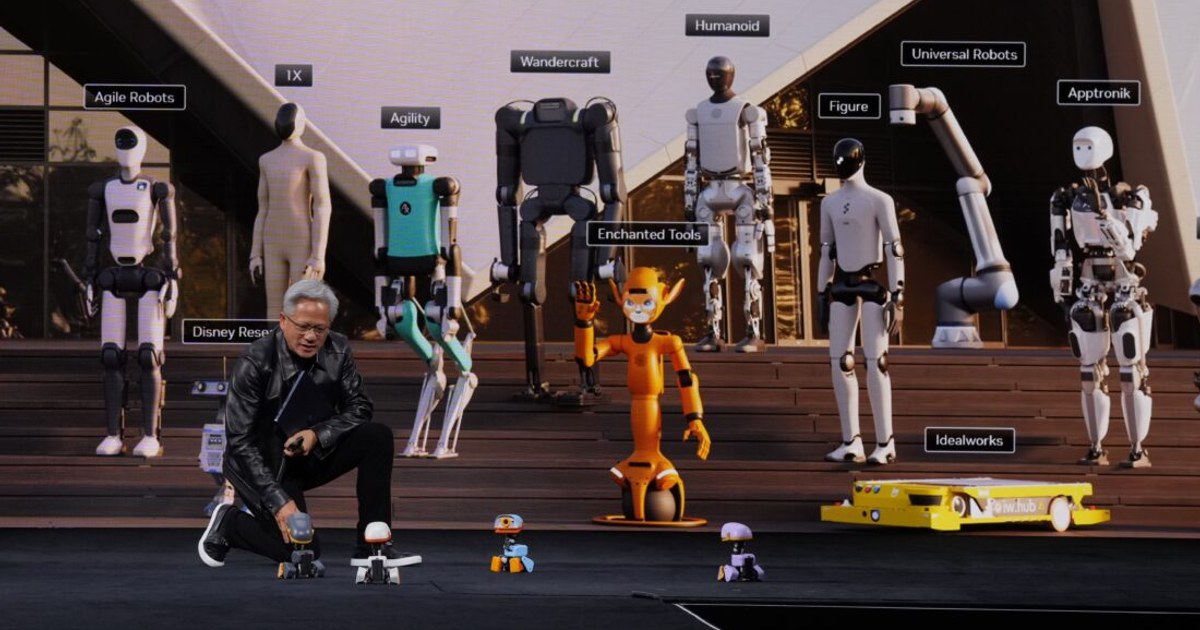
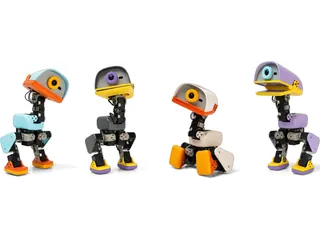
Jensen Huang, consejero delegado de NVIDIA, reunió a cuatro pequeños patos robóticos a sus pies en el tramo final de su conferencia de GTC Berlín. Eran Microduck, el bípedo de Pollen Robotics, y acompañaban una demostración de cómo un agente de IA puede organizar el trabajo necesario para enseñar movimientos a un robot: preparar un escenario virtual, lanzar el entrenamiento y evaluar el resultado antes de llevarlo al hardware.
La presentación tuvo lugar el 21 de octubre de 2026. El vídeo compartido por Nous Research se centra en Hermes Agent, ejecutado sobre un equipo NVIDIA RTX Spark. La crónica oficial de NVIDIA [en] confirma el recorrido entre simulación y robot físico, además de la aparición de los cuatro Microduck en el escenario, donde se sentaron, se levantaron y adoptaron una postura de descanso.
Hermes prepara el trabajo; la simulación enseña a moverse
Según Nous Research [en], Huang introdujo la secuencia proponiendo pedir a un agente que construyera otro agente: una instrucción servía para instalar y configurar un Hermes personalizado. Después, ese asistente coordinaba las herramientas para crear un entorno de entrenamiento de Microduck.
El reparto de tareas importa. Hermes y Nemotron planificaban un circuito de obstáculos; GPT-6 Astra intervenía en su construcción con FreeCAD, Blender y bibliotecas de Omniverse. La demostración incorporaba también el motor físico Newton e Isaac Lab. Nous describe miles de patos simulados entrenándose hasta obtener una política validada que pudiera ejecutarse en el robot real.
NVIDIA identifica expresamente Hermes Agent, Isaac Lab y Nemotron 3.5 Bolt 74B [en] como componentes de la demostración. Es una cadena de programas con responsabilidades diferentes: el agente prepara y coordina operaciones; el aprendizaje produce el controlador de movimiento. Esa separación permite entender qué aporta el modelo de lenguaje sin atribuirle directamente el equilibrio de cada articulación.
El entrenamiento también pasa por la nube
Ejecutar el agente en RTX Spark no significa entrenarlo todo en el portátil. NVIDIA explica que el escenario se simuló en Isaac Sim y que los trabajos de entrenamiento se enviaron a la nube. La política aprendida volvió después a RTX Spark para evaluarla antes de desplegarla en Microduck.
Esa distribución permite reservar el ordenador local para preparar y comprobar el experimento, mientras las pruebas paralelas consumen recursos externos. También cambia la interpretación práctica de la demo: disponer del robot y de un agente local no acredita, por sí solo, disponer de toda la capacidad de cálculo utilizada en la presentación.
El vídeo resume un proceso de desarrollo. Los movimientos de los patos sobre el escenario muestran hardware funcionando, pero no miden la fiabilidad de una política nueva en cualquier habitación ni establecen cuánto cuesta o cuánto tarda en reproducirse el entrenamiento completo.
Qué robot puso Huang sobre el escenario
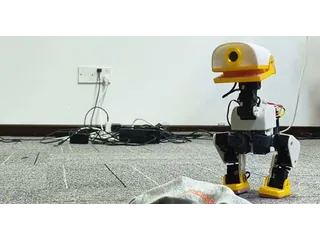
Microduck mide 25 centímetros y tiene 15 motores, según la ficha de Pollen Robotics [en]. Integra cámara, sensor de profundidad y dos unidades de medición inercial. Su pico articulado permite recoger objetos pequeños, y sus comportamientos incluyen caminar, sentarse o reincorporarse tras una caída.
Es el mismo modelo que presentamos al abrirse la preventa de Microduck. La novedad de Berlín es su participación en un flujo de desarrollo coordinado por agentes, junto a las herramientas de NVIDIA, y no el anuncio de un robot diferente.
El repositorio oficial del robot [en] ayuda a situar dónde termina ese trabajo: el control embarcado ejecuta políticas neuronales en un Rockchip RK3566, con un bucle de 50 Hz. RTX Spark cumple otra función en el experimento; no es el ordenador que Microduck lleva dentro.
Para quien quiera experimentar, Pollen mantiene además Microduck RL [en], su entorno público de entrenamiento basado en mjlab, MuJoCo Warp y PPO. Exporta las políticas a ONNX para ejecutarlas en el robot y documenta ajustes de actuadores y variaciones de la simulación para facilitar la transferencia al hardware. Ese proyecto ofrece una vía concreta para estudiar y modificar movimientos, aunque su existencia no equivale a disponer de una reproducción completa de la demostración de Hermes en GTC.
Fuentes
- Nous Research — vídeo y explicación de la demostración de Hermes y Microduck en GTC Berlín [en]
- NVIDIA — crónica oficial de la conferencia de Jensen Huang en GTC Berlín 2026 [en]
- NVIDIA — RTX Spark, Hermes Agent, Isaac Lab y Nemotron en la demostración de Microduck [en]
- Pollen Robotics — Microduck, especificaciones y comportamientos [en]
- Pollen Robotics — software y control embarcado de Microduck [en]
- Pollen Robotics — Microduck RL, entrenamiento y exportación de políticas [en]
- Imagen: NVIDIA — fotografía oficial de Jensen Huang junto a los Microduck en GTC Berlín [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.