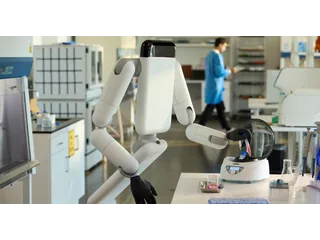
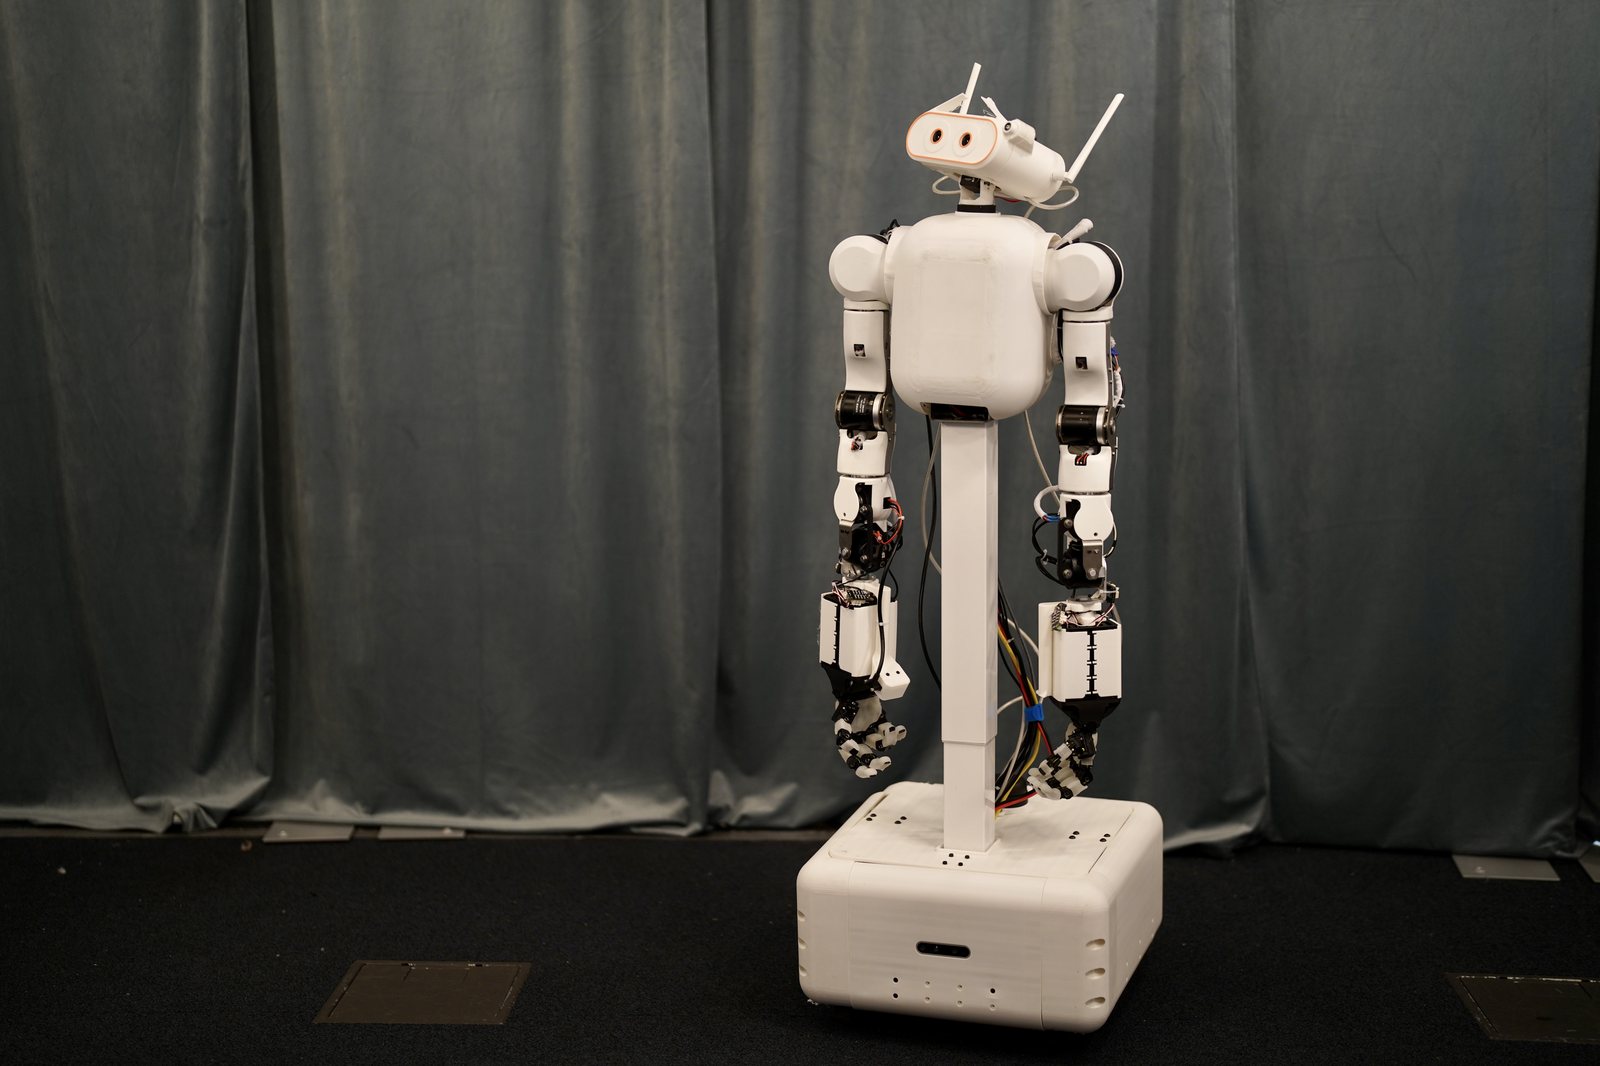
MABEL combina manos y un cuerpo extensible para alcanzar las baldas altas
MABEL une dos manos articuladas, ruedas y una columna de escritorio elevable. Sus planos abiertos permiten reproducir un robot que trabaja a distintas alturas.
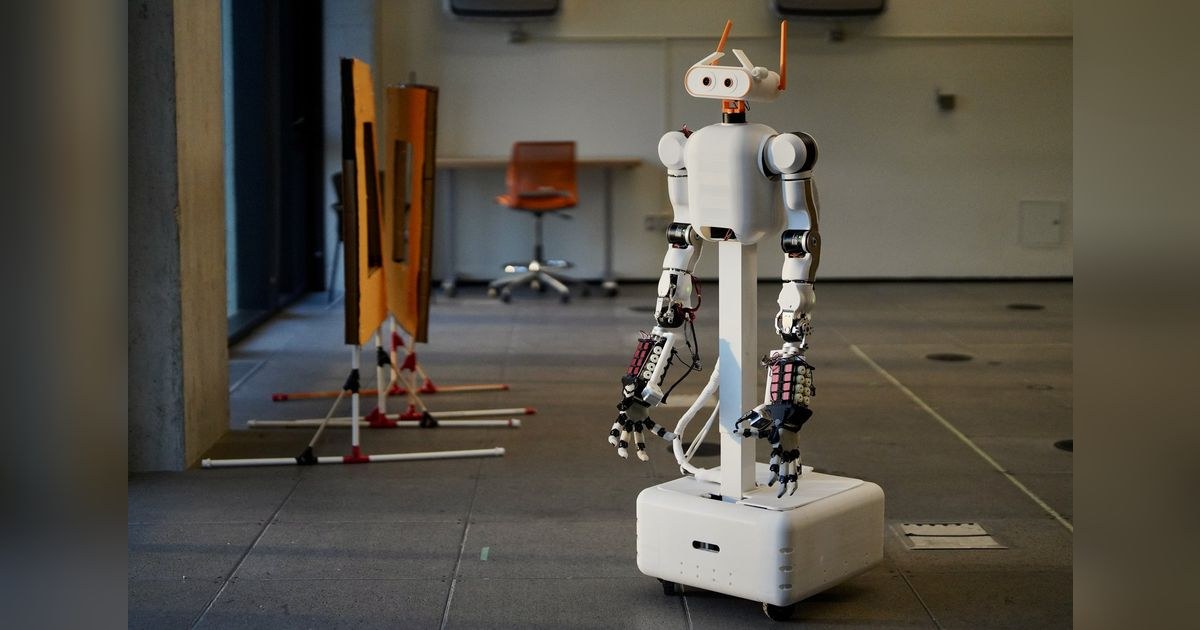
Entre las piezas de MABEL hay una que suele vivir debajo de un escritorio: una columna eléctrica para subir y bajar el tablero. Aquí eleva los hombros de un robot con dos brazos y manos articuladas. Al combinar ese recorrido con un torso que se inclina, el diseño permite llevar los dedos desde el suelo hasta por encima de la cabeza.
Investigadores de la Universidad de Nueva York y la Universidad de Toronto presentan MABEL como una plataforma abierta de investigación, con un trabajo publicado el 2 de noviembre. La web del proyecto [en] reúne fotografías, demostraciones y archivos para reproducirlo. Su aspecto de ayudante doméstico sirve para explorar una dificultad muy concreta: colocar todo el cuerpo donde las manos puedan trabajar.
El mueble decide la postura
Alcanzar un armario alto y meter la mano en un cajón bajo exige algo más que alargar el brazo. MABEL utiliza una columna FlexiSpot E7, procedente de un escritorio elevable, que aporta 63,5 centímetros de recorrido vertical. El torso puede inclinarse hacia delante y la cabeza orienta sus cámaras de forma independiente.
El artículo científico [en] calcula un alcance de los dedos de hasta 2,23 metros de altura, a partir de los límites de las articulaciones. Esa cifra describe dónde puede llegar la mano; no garantiza que manipule cualquier objeto situado allí. La base también reduce sus movimientos al elevarse el cuerpo para limitar el riesgo de vuelco.
La galería doméstica incluye escenas ante un armario superior, una encimera y una lavadora. Varias están aceleradas: la del armario se presenta a 3,9 veces la velocidad original. Son demostraciones de teleoperación, en las que una persona guía al robot, y permiten apreciar cómo adapta la postura a muebles de distintas alturas.
Dos manos abiertas a modificaciones
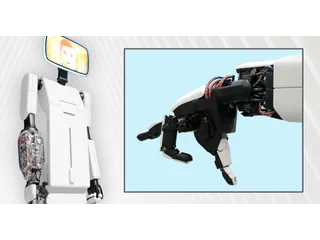
Cada brazo deriva de OpenArm y lleva una mano basada en ORCA, con dedos movidos mediante tendones. El repositorio público de MABEL [en] permite cambiar esas manos por pinzas y acceder al diseño mecánico, la electrónica y el software. También incluye un doble virtual para experimentar con el cuerpo antes de construirlo.
RoboActu destaca la dificultad de reproducir el conjunto: los tendones, las placas propias y la calibración requieren conocimientos de mecánica y electrónica. Abrir los planos permite modificar una pieza o estudiar cómo encaja; fabricar una unidad sigue siendo un proyecto de laboratorio.
Las tareas dirigidas y el primer aprendizaje
Una persona con Apple Vision Pro puede ver las imágenes de las cámaras y transmitir sus movimientos de cabeza y manos. A diferencia de Pixel, que recoge demostraciones humanas sin llevar el robot consigo, aquí el operador mueve MABEL durante la recogida de ejemplos.
El ensayo autónomo del paper es más acotado que las escenas domésticas: coger un objeto pequeño y dejarlo en un plato. Funcionó en ocho de diez intentos, con posiciones iniciales aleatorias dentro de una zona de 20 por 20 centímetros. La base y el elevador permanecían cerca de su posición inicial; el resultado comprueba el aprendizaje de esa manipulación, no una secuencia autónoma por la casa.
Los archivos ya publicados añaden una nueva plataforma al trabajo en aprendizaje robótico. El equipo reserva para futuras investigaciones las tareas largas y la planificación autónoma. Por ahora, MABEL permite estudiar cómo coordinar ruedas, altura, mirada y dedos en un mismo cuerpo modificable.
Fuentes
- Equipo MABEL — fotografías, galería doméstica y plataforma abierta [en]
- Cheng y colaboradores — diseño, alcance y ensayo de aprendizaje, 2 de noviembre de 2026 [en]
- Equipo MABEL — repositorio de hardware, software y simulación [en]
- RoboActu — integración de componentes y dificultades de construcción, 7 de noviembre de 2026 (en francés)
- Imagen: The MABEL Authors — fotografía oficial, adaptada a cabecera con márgenes desenfocados [en], bajo licencia CC BY 4.0.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.