NEURA presenta Neuron AI con tacto, sonido y memoria
Neuron AI combina visión, tacto, sonido y memoria para controlar robots de NEURA. Qué anuncia el modelo, qué aporta a la manipulación y qué falta por medir.
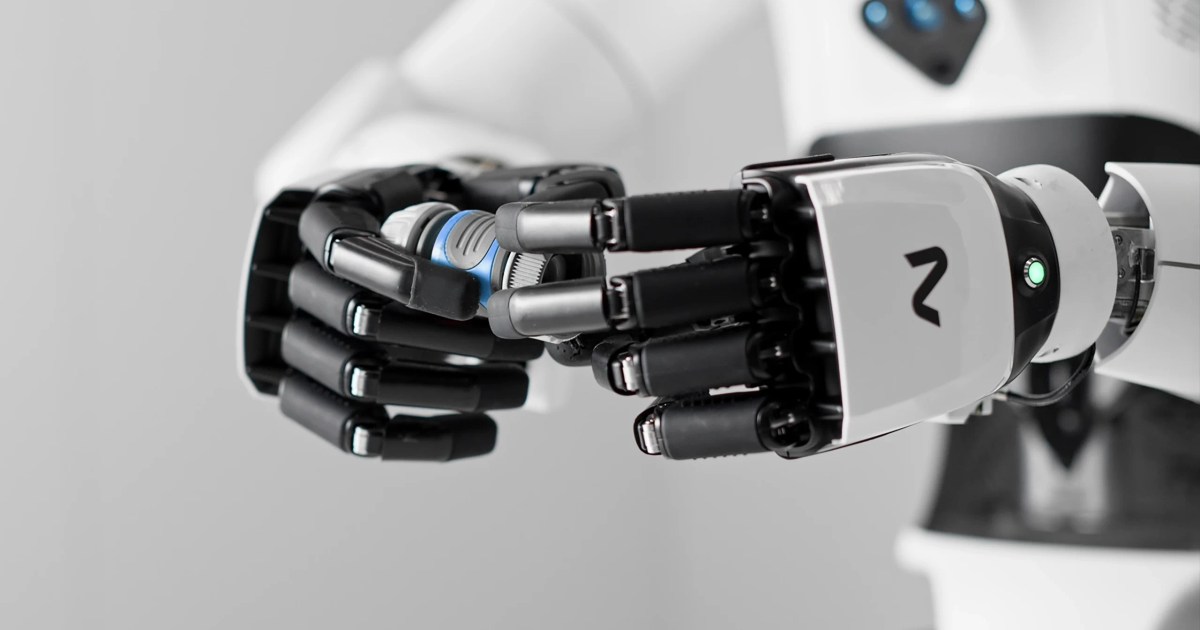
Neuron AI, el modelo presentado por NEURA Robotics el 14 de octubre, incorpora tacto, sonido y memoria al control de sus robots. La propuesta busca resolver una dificultad concreta de la manipulación: saber qué ha ocurrido cuando una cámara no puede verlo, por ejemplo al encajar una pieza o sujetar un objeto oculto. NEURA anuncia ejecución local y adaptación a tareas de clientes; su presentación todavía no permite cuantificar la fiabilidad de esos trabajos en producción.
La novedad añade un modelo propio al ecosistema de robots y Neuraverse que NEURA mostró en Automate. Para una empresa que estudie automatizar un montaje, interesa por las señales que puede aprovechar durante el contacto con las piezas. El número de sensores, por sí solo, no dice si el robot corregirá un encaje fallido.
Notar el contacto y conservar lo que deja de verse
La descripción técnica de Neuron AI [en] reúne visión tridimensional, información táctil y de fuerza, audio, estado del robot y lenguaje. NEURA llama a esta arquitectura Perception-Language-Action o PLA. Según la empresa, alinea esas entradas a lo largo del tiempo y las transforma en acciones, conservando contexto sobre objetos que desaparecen de la vista.
Un caso ilustrativo sería introducir una pieza en un alojamiento: la imagen ayuda a aproximarla, mientras que el contacto permite detectar resistencia. Para que esa información sirva, el programa tiene que decidir si continúa, retrocede o cambia la orientación. Añadir una medición de fuerza sin modificar la respuesta no resuelve el montaje.
NEURA afirma que la inferencia se ejecuta en el propio robot, sin depender de una conexión a la nube. Es una condición relevante para el funcionamiento del modelo, pero no describe todo el ciclo de entrenamiento y distribución de habilidades. La página tampoco publica una latencia medida con la que evaluar un proceso concreto.
La compatibilidad anunciada abarca cinco plataformas de NEURA: 4NE1 Gen 3, Gen 4, una versión con ruedas y otras dos plataformas bimanuales. Eso no acredita que el modelo pueda instalarse en cualquier robot de otro fabricante. La vía comercial visible es contactar con la compañía para estudiar el caso de uso.
La demostración de lavandería es una secuencia anunciada
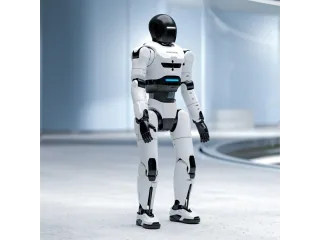
El comunicado de lanzamiento [en] prevé mostrar en GTC Berlín, del 20 al 22 de octubre, una secuencia de once minutos con el humanoide 4NE1: clasificar ropa, cargar una lavadora, cerrarla y volver a abrirla, descargarla y trasladar la ropa a una secadora. NEURA la anuncia sin intervención humana. Los once minutos corresponden a la manipulación descrita; no son un ciclo completo de lavado y secado.
La duración tiene sentido para observar si mantiene el contexto entre operaciones. Una ejecución lograda, sin embargo, no proporciona la tasa de éxito al cambiar prendas, posiciones o máquina. El anuncio no ofrece ese ensayo comparativo ni un registro de intervenciones que permita calcular disponibilidad operativa. Tampoco convierte al sistema en un asistente doméstico a la venta.
Combinar sensores ya tiene antecedentes abiertos
El proyecto FuSe, de UC Berkeley y presentado en ICRA 2025 [en], estudia cómo adaptar políticas robóticas a visión, tacto y sonido. Incluye experimentos con objetos dentro de una bolsa, donde la vista queda parcialmente obstruida, y publica código, datos y modelos. También aplica su método a un modelo de visión, lenguaje y acción, o VLA.
Ese antecedente matiza la separación comercial entre PLA y VLA: la etiqueta VLA no impide incorporar otras modalidades. FuSe no valida Neuron AI ni demuestra que ambos rindan igual. Sí aporta una referencia independiente sobre el problema que intentan resolver y sobre cómo someterlo a pruebas reproducibles.
NEURA combina datos físicos, simulación y demostraciones humanas para entrenar su modelo. Sus gimnasios de entrenamiento, como el anunciado con RWTH Aachen, forman parte de esa infraestructura. La compañía plantea adaptar habilidades y distribuirlas mediante Neuraverse, con opción de mantenerlas privadas.
Para evaluar una tarea de montaje, una prueba útil debería variar las piezas y registrar tanto los intentos fallidos como las correcciones. Medir el tiempo hasta conseguir una habilidad importa; medir cuántas veces puede repetirse sin ayuda determina cuánta supervisión necesitará el puesto.
Fuentes
- NEURA Robotics — lanzamiento de Neuron AI, entrenamiento y demostración prevista en GTC Berlín [en]
- NEURA Robotics — modalidades, inferencia local y plataformas compatibles con Neuron AI [en]
- UC Berkeley — FuSe: experimentos de manipulación multimodal, código, datos y modelos [en]
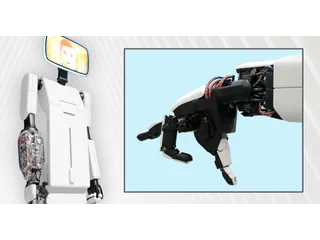
- Imagen oficial de NEURA Robotics — manos robóticas manipulando una pieza; recorte para cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.